转动惯量——旋转物体抵抗角速度变化的能力——是伺服电机和齿轮箱选型时需要重点考虑的参数,但在选择连接两者的联轴器时却常常被忽略。这种疏忽情有可原:联轴器体积小,产品目录中的参数看起来也不大,而且在大多数伺服驱动器选型表中,它通常不会被单独列出。然而,联轴器的转动惯量会直接影响电机轴的总转动惯量,当它占电机转子转动惯量的很大一部分时,就会降低伺服系统的动态性能,而这种性能的下降仅靠调谐是无法弥补的。
本文解释了什么是转动惯量,如何计算奥尔德姆联轴器的转动惯量,为什么转动惯量对伺服性能很重要,以及如何在联轴器选择过程中将其保持在可接受的范围内。
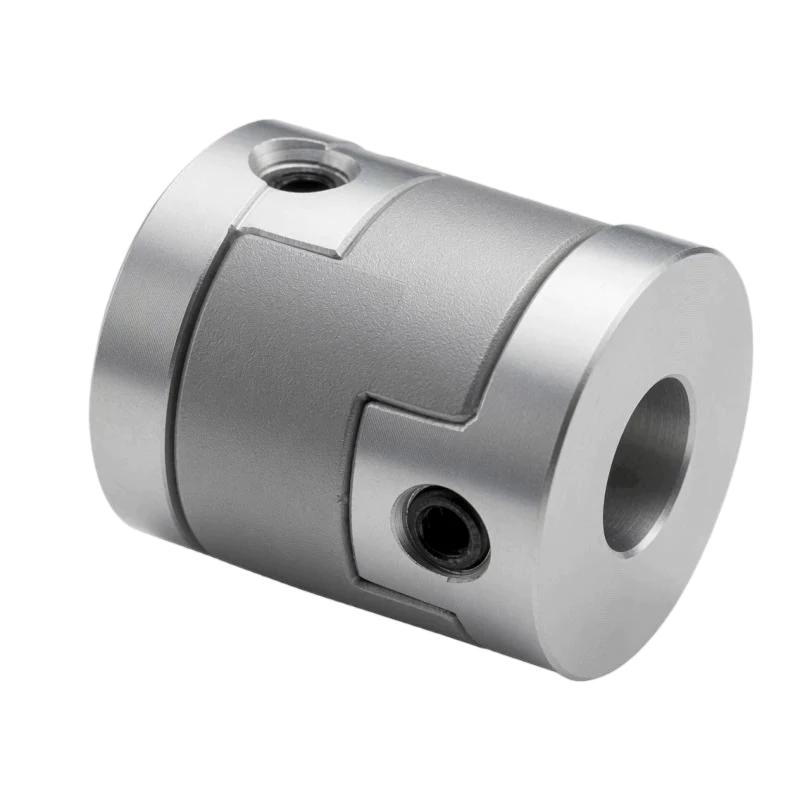
什么是转动惯量?它为什么重要?
转动惯量(也称转动惯量)是线性质量的旋转对应物。正如重物需要更大的力才能做直线加速运动一样,具有高转动惯量的旋转物体需要更大的扭矩才能做角加速运动。它们之间的关系是: 扭矩 = 惯性 × 角加速度这是牛顿第二定律在旋转运动中的等价形式。
对于伺服电机系统,电机必须加速的总惯量包括:
- 电机的转子惯量(J_motor)——对于给定的电机而言是固定的
- 联轴器惯性(J 型联轴器)——直接作用于电机轴上
- 传递到电机轴的负载惯量 (J_load_reflected) 取决于变速箱传动比和负载质量/几何形状。
联轴器位于电机轴上(或非常靠近电机轴),因此其惯性以 1:1 的比例直接影响电机负载,没有减速齿轮箱进行减速。一个惯性为 50 g·cm² 的联轴器会将全部 50 g·cm² 的惯性传递给电机。而相同质量的负载如果位于 5:1 减速齿轮箱的另一侧,则只会将 50/25 = 2 g·cm² 的惯性传递给电机。这种几何关系——联轴器的惯性完全计入,而负载的惯性则除以齿轮比的平方——意味着即使联轴器的质量相对于整个系统而言很小,其惯性也可能非常显著。
惯性比如何影响伺服性能
惯性比(总负载惯量除以电机转子惯量)是伺服系统动态性能的关键参数。当惯性比接近1:1(负载惯量等于电机惯量)时,伺服系统匹配良好,可以调谐至高带宽并具有良好的稳定性裕度。随着惯性比的增加,在给定稳定性裕度下可实现的带宽会降低,伺服系统开始出现一些特性问题:
- 高于 3:1 —伺服调谐变得更加困难;为了保持稳定性,必须降低位置环增益,从而降低跟踪精度。
- 高于 5:1 — 振动和共振成为需要重点关注的问题;伺服机构在加速和减速过程中可能会发生振荡。
- 高于 10:1 — 伺服电机在任何可用带宽内都难以保持稳定性;电机尺寸可能不足以满足所需的动态性能。
如果联轴器贡献了电机转子惯量的 15%(当选择过大的联轴器时,这种情况并不少见),而其余反射负载的惯量比已经是 3:1,那么实际惯量比就变成了 3.15:1。这相当于增加了 5%,虽然看起来不多,但这可能决定了能否在所需带宽下稳定调谐,还是会持续不稳定,从而导致增益降低和精度下降。
如何计算耦合惯性
对于实心圆柱体(联轴器轮毂最简单的近似模型),绕旋转轴的转动惯量为:
J = ½ × m × r²
其中 m 为质量(单位:千克),r 为外半径(单位:米)。对于带孔(空心圆柱体)的奥尔德姆联轴器组件,公式变为:
J = ½ × m × (r_outer² + r_inner²)
实际上,奥尔德姆联轴器轮毂的精确几何形状(包括其槽、孔和夹紧结构)使得解析计算变得复杂。正确的方法是使用制造商数据手册中公布的惯性值,该值是根据实际的CAD几何形状计算得出或通过实物样品测量得到的。对于手动计算或在没有数据手册值的情况下进行的初步估算,可以使用实心圆柱体公式作为上限值——由于孔、槽和夹紧结构会去除材料,实际惯性值会略低一些。
总耦合惯量是轮毂惯量和盘片惯量之和。对于聚合物盘片,盘片惯量通常占总耦合惯量的 5% 到 15%——虽然很小,但在高精度情况下并非总是可以忽略不计。数据手册中的耦合惯量值应包含所有三个分量。
轮毂材料对惯性的影响
由于惯性与质量(因此也与材料密度)成正比,铝制轮毂和不锈钢轮毂的选择对联轴器的惯性有直接且显著的影响。不锈钢的密度约为铝的2.9倍,因此相同几何形状的不锈钢轮毂的惯性约为同等铝制轮毂的2.9倍。
当出于环保原因(例如食品行业、制药行业、船舶行业、冲洗行业)指定使用不锈钢轮毂时,这种差异至关重要。工程师必须确认不锈钢轮毂更高的惯性不会导致伺服系统的惯性比超出可接受的限值。在某些情况下,为了将惯性控制在预算范围内,可能需要用较小的不锈钢联轴器替换较大的联轴器,从而降低扭矩裕度。
| 联轴器外径(毫米) | 铝制轮毂(克·厘米²) | 不锈钢轮毂(克·厘米²) | 惯性比(不锈钢/铝) |
|---|---|---|---|
| 20 | 0.35 | 1.0 | 2.9倍 |
| 25 | 0.85 | 2.5 | 2.9倍 |
| 32 | 2.8 | 8.1 | 2.9倍 |
| 40 | 8.5 | 24.7 | 2.9倍 |
| 50 | 22.0 | 63.8 | 2.9倍 |
为什么外径对惯性的影响比长度更大?
人们普遍误解,相同质量的短而粗的连接杆和长而细的连接杆具有相同的惯性。事实并非如此。因为惯性与半径的平方成正比,所以外径对惯性的影响远大于长度的影响。
考虑两个质量相同的联轴器:一个外径 40 毫米,长度 30 毫米;另一个外径 32 毫米,长度 47 毫米。尽管质量相同,但外径 40 毫米的联轴器的惯性比外径 32 毫米的联轴器高约 56%,这是因为前者的质量分布在更大的半径上。实际意义在于:当最小化惯性至关重要时,应选择满足扭矩要求的最小外径,即使这意味着需要使用更长的联轴器来满足所需的孔径长度。通过减小外径来降低惯性始终比通过减小长度更有效。
实用惯性预算指南
以下指南涵盖了精密运动和伺服驱动设计中最常见的场景:
高带宽伺服轴(数控机床、机器人、取放设备): 联轴器惯量应控制在电机转子惯量的 5% 以下。这些应用需要快速加减速和高精度定位。任何不必要的惯量都会直接限制可实现的带宽。使用满足扭矩和孔径要求的最小联轴器外径,并采用铝制轮毂。
标准伺服轴(通用自动化、包装、输送分度): 耦合惯量不超过电机转子惯量的10%通常是可以接受的。这些应用所需的伺服带宽适中,稍高的惯量比可以通过伺服调谐调整来适应。
步进电机驱动器: 联轴器惯量达到步进电机转子惯量的15%通常是可以接受的,因为步进电机通常在远低于其动态转矩极限的工况下运行,并且在出现丢步问题之前,其惯量比可以承受更高的值。但是,务必检查联轴器惯量是否会导致总反射惯量超过步进电机推荐的最大惯量负载。
编码器连接: 联轴器惯量应低于编码器轴和转子惯量的 1%。外径为 16 至 20 毫米、带铝制轮毂的微型 Oldham 联轴器通常可以轻松满足此标准——可实现 0.1 至 0.35 g·cm² 范围内的圆盘和轮毂惯量值。
惯性功计算
已知: 一台转子惯量为 J_motor = 150 g·cm² 的伺服电机通过一个外径为 32 mm 的铝制 Oldham 联轴器驱动滚珠丝杠。产品目录显示联轴器的惯量为 J_coupling = 2.8 g·cm²。电机轴上的反射负载惯量(滚珠丝杠 + 螺母 + 滑块)为 J_load = 280 g·cm²。
总反射惯性: 总热阻 J_total = J_motor + J_coupling + J_load = 150 + 2.8 + 280 = 432.8 g·cm²
惯性比: J_load_total / J_motor = (J_coupling + J_load) / J_motor = (2.8 + 280) / 150 = 1.89:1
耦合贡献: J_coupling / J_motor = 2.8 / 150 = 1.87% — 完全符合 10% 的指导值。此联轴器的尺寸对于此应用中的惯性而言是合适的。
如果同样的应用需要在冲洗环境下使用不锈钢轮毂,则 J 型联轴器的重量将增加到约 8.1 g·cm²(是铝制联轴器重量的 2.9 倍)。联轴器对电机惯性的贡献将增加到 5.41TP³T——虽然仍在 101TP³T 的指导范围内,但在最终确定规格之前最好还是确认一下。
结论
联轴器惯量虽然数值很小,但如果忽略它,会对伺服系统的性能产生不成比例的影响。由于联轴器直接安装在电机轴上,没有齿轮比来降低其反射惯量,因此它会完全计入总惯量比。通过选择满足扭矩和孔径要求的最小外径、在环境允许的情况下使用铝制轮毂而非不锈钢轮毂,以及在每次伺服惯量计算中都包含联轴器项,可以将联轴器惯量控制在电机转子惯量的 5% 到 10% 以下,从而消除伺服性能下降的一个来源。这种性能下降在设计阶段很容易避免,但在调试后却很难诊断。
浏览我们的 奥尔德姆联轴器系列,具备完整的惯性规格, 或者 联系我们的工程团队 针对您的伺服驱动系统提供惯性计算方面的帮助。


