Inersia putaran — rintangan badan berputar terhadap perubahan halaju sudutnya — ialah parameter yang mendapat perhatian yang teliti semasa menentukan saiz motor servo dan kotak gear, tetapi sering diabaikan semasa memilih gandingan yang berada di antara keduanya. Kecuaian ini difahami: gandingannya kecil, nombor dalam katalog kelihatan kecil, dan komponennya tidak muncul dalam kebanyakan hamparan saiz pemacu servo sebagai item baris. Tetapi inersia gandingan menyumbang secara langsung kepada jumlah inersia yang dipantulkan pada aci motor, dan apabila ia mewakili sebahagian besar daripada inersia rotor motor, ia merendahkan prestasi dinamik servo dengan cara yang tidak dapat dikompensasikan melalui penalaan sahaja.
Artikel ini menerangkan apa itu inersia putaran, cara mengiranya untuk gandingan Oldham, mengapa ia penting untuk prestasi servo dan cara memastikannya berada dalam had yang boleh diterima semasa pemilihan gandingan.
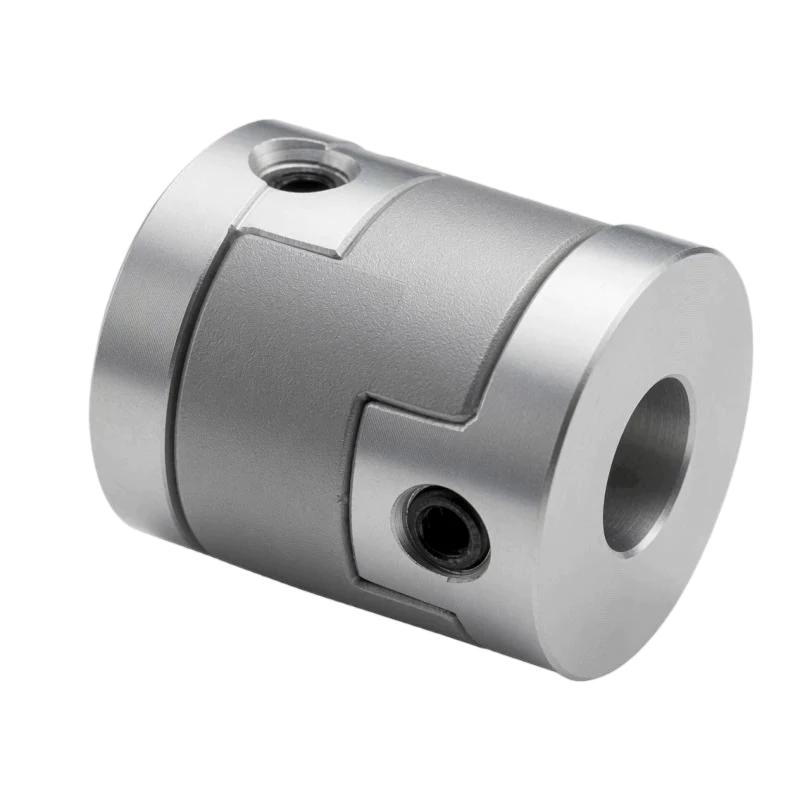
Apakah Inersia Putaran dan Mengapa Ia Penting?
Inersia putaran (juga dipanggil momen inersia) ialah analog putaran jisim linear. Sama seperti objek berat memerlukan lebih banyak daya untuk memecut secara linear, objek berputar dengan inersia yang tinggi memerlukan lebih banyak tork untuk memecut secara sudut. Hubungannya ialah: Tork = Inersia × Pecutan Sudut, yang merupakan setara putaran bagi hukum kedua Newton.
Bagi sistem motor servo, jumlah inersia yang mesti dipecutkan oleh motor terdiri daripada:
- Inersia rotor motor sendiri (J_motor) — ditetapkan untuk motor tertentu
- Inersia gandingan (J_coupling) — terus pada aci motor
- Inersia beban yang dipantulkan ke aci motor (J_load_reflected) — bergantung pada nisbah kotak gear dan jisim/geometri beban
Gandingan terletak pada aci motor (atau sangat dekat dengannya), jadi inersianya menyumbang pada nisbah 1:1 tanpa pengurangan kotak gear untuk menyederhanakannya. Gandingan dengan 50 g·cm² inersia menyumbang penuh 50 g·cm² kepada jumlah beban motor. Beban dengan jisim yang sama di bahagian jauh kotak gear 5:1 hanya menyumbang 50/25 = 2 g·cm² yang dipantulkan ke motor. Hubungan geometri ini — inersia gandingan dikira sepenuhnya, inersia beban dibahagikan dengan nisbah gear kuasa dua — bermakna inersia gandingan boleh menjadi tidak seimbang walaupun jisim gandingan adalah kecil berbanding dengan jumlah sistem.
Bagaimana Nisbah Inersia Mempengaruhi Prestasi Servo
Nisbah inersia — jumlah inersia beban dibahagikan dengan inersia rotor motor — ialah parameter utama untuk prestasi dinamik servo. Apabila nisbah inersia hampir 1:1 (inersia beban bersamaan dengan inersia motor), sistem servo dipadankan dengan baik dan boleh ditala kepada lebar jalur yang tinggi dengan margin kestabilan yang baik. Apabila nisbah inersia meningkat, lebar jalur yang boleh dicapai berkurangan untuk margin kestabilan tertentu, dan servo mula menunjukkan masalah ciri:
- Di atas 3:1 — Penalaan servo menjadi lebih sukar; penambahan gelung kedudukan mesti dikurangkan untuk mengekalkan kestabilan, sekali gus mengurangkan ketepatan penjejakan
- Di atas 5:1 — Getaran dan resonans menjadi kebimbangan penting; servo mungkin berayun semasa pergerakan pecutan dan nyahpecutan
- Di atas 10:1 — Servo akan menghadapi kesukaran untuk mengekalkan kestabilan pada sebarang lebar jalur yang berguna; saiz motor mungkin tidak mencukupi untuk prestasi dinamik yang diperlukan
Jika gandingan menyumbang 15 peratus daripada inersia rotor motor — situasi yang bukan luar biasa apabila gandingan bersaiz besar dipilih — dan baki beban yang dipantulkan sudah berada pada nisbah 3:1, nisbah inersia sebenar menjadi 3.15:1. Ini mewakili peningkatan 5 peratus, yang kelihatan kecil tetapi mungkin perbezaan antara penalaan stabil pada lebar jalur yang diperlukan dan ketidakstabilan berterusan yang memaksa pengurangan gandaan dan ketepatan yang terdegradasi.
Cara Mengira Inersia Gandingan
Untuk silinder pepejal — penghampiran paling mudah untuk hab gandingan — momen inersia mengenai paksi putaran ialah:
J = ½ × m × r²
di mana m ialah jisim dalam kg dan r ialah jejari luar dalam meter. Bagi pemasangan gandingan Oldham dengan silinder berongga (bore), formula menjadi:
J = ½ × m × (r_luar² + r_dalam²)
Dalam praktiknya, geometri tepat hab gandingan Oldham — dengan ciri slot, lubang dan pengapitnya — menjadikan pengiraan analitikal menjadi rumit. Pendekatan yang betul adalah dengan menggunakan nilai inersia yang diterbitkan dalam lembaran data pengilang, yang dikira daripada geometri CAD sebenar atau diukur pada sampel fizikal. Untuk pengiraan tangan atau anggaran awal apabila nilai lembaran data tidak tersedia, gunakan formula silinder pepejal sebagai batas atas — inersia sebenar akan agak lebih rendah disebabkan oleh bahan yang dikeluarkan untuk ciri lubang, slot dan pengapit.
Jumlah inersia gandingan ialah jumlah inersia hab dan inersia cakera. Bagi cakera polimer, inersia cakera biasanya 5 hingga 15 peratus daripada jumlah inersia gandingan — kecil tetapi tidak selalunya boleh diabaikan pada ketepatan yang tinggi. Nilai helaian data untuk inersia gandingan hendaklah merangkumi ketiga-tiga komponen.
Kesan Bahan Hab pada Inersia
Oleh kerana inersia berskala dengan jisim (dan oleh itu dengan ketumpatan bahan), pilihan antara hab aluminium dan keluli tahan karat mempunyai kesan langsung dan ketara terhadap inersia gandingan. Keluli tahan karat mempunyai kira-kira 2.9 kali ganda ketumpatan aluminium, jadi hab keluli tahan karat dengan geometri yang sama menyumbang kira-kira 2.9 kali ganda inersia hab aluminium yang setara.
Perbezaan ini penting apabila hab keluli tahan karat ditentukan atas sebab-sebab alam sekitar (industri makanan, farmaseutikal, marin, washdown). Jurutera mesti mengesahkan bahawa inersia yang lebih tinggi bagi versi keluli tahan karat tidak menolak nisbah inersia sistem servo melebihi had yang boleh diterima. Dalam sesetengah kes, gandingan keluli tahan karat yang lebih besar mungkin perlu digantikan dengan yang lebih kecil — menerima margin tork yang dikurangkan — untuk memastikan inersia berada dalam bajet.
| Gandingan OD (mm) | Hab Aluminium (g·cm²) | Hab Keluli Tahan Karat (g·cm²) | Nisbah Inersia (SS / Al) |
|---|---|---|---|
| 20 | 0.35 | 1.0 | 2.9× |
| 25 | 0.85 | 2.5 | 2.9× |
| 32 | 2.8 | 8.1 | 2.9× |
| 40 | 8.5 | 24.7 | 2.9× |
| 50 | 22.0 | 63.8 | 2.9× |
Mengapa OD Mempunyai Lebih Banyak Kesan Daripada Panjang pada Inersia
Satu salah tanggapan yang biasa ialah gandingan yang lebih pendek dan lebih lebar serta gandingan yang lebih panjang dan sempit dengan jisim yang sama mempunyai inersia yang sama. Kedua-duanya tidak. Oleh kerana inersia berskala dengan kuasa dua jejari, diameter luar mempunyai kesan yang tidak seimbang besarnya terhadap inersia berbanding dengan panjang.
Pertimbangkan dua gandingan dengan jisim yang sama: satu dengan OD 40 mm dan panjang 30 mm, dan satu lagi dengan OD 32 mm dan panjang 47 mm. Gandingan 40 mm akan mempunyai inersia kira-kira 56 peratus lebih tinggi daripada gandingan 32 mm, walaupun jisimnya sama, kerana jisimnya diagihkan pada jejari yang lebih besar. Implikasi praktikal: apabila meminimumkan inersia adalah penting, pilih OD terkecil yang memenuhi keperluan tork, walaupun ini bermakna menerima gandingan yang lebih panjang untuk menampung panjang lubang yang diperlukan. Pengurangan inersia melalui pengurangan OD sentiasa lebih berkesan daripada pengurangan panjang.
Garis Panduan Belanjawan Inersia Praktikal
Garis panduan berikut merangkumi senario paling biasa dalam gerakan ketepatan dan reka bentuk pemacu servo:
Paksi servo jalur lebar tinggi (CNC, robotik, pilih dan letakkan): Pastikan inersia gandingan di bawah 5 peratus inersia rotor motor. Aplikasi ini memerlukan pecutan dan nyahpecutan yang pantas dengan ketepatan kedudukan yang ketat. Sebarang inersia yang tidak perlu secara langsung mengehadkan lebar jalur yang boleh dicapai. Gunakan OD gandingan terkecil yang memenuhi keperluan tork dan lubang, dengan hab aluminium.
Paksi servo standard (automasi umum, pembungkusan, pengindeksan penghantar): Inersia gandingan sehingga 10 peratus daripada inersia rotor motor secara amnya boleh diterima. Lebar jalur servo yang diperlukan untuk aplikasi ini adalah sederhana, dan nisbah inersia yang sedikit lebih tinggi boleh ditampung oleh pelarasan penalaan servo.
Pemacu motor stepper: Inersia gandingan sehingga 15 peratus daripada inersia rotor stepper selalunya boleh diterima, kerana motor stepper biasanya dikendalikan jauh di bawah had tork dinamiknya dan boleh bertolak ansur dengan nisbah inersia yang lebih tinggi daripada motor servo sebelum kehilangan langkah menjadi kebimbangan. Walau bagaimanapun, pastikan inersia gandingan tidak menolak jumlah inersia yang dipantulkan melebihi beban inersia maksimum yang disyorkan oleh motor stepper.
Sambungan pengekod: Inersia gandingan hendaklah di bawah 1 peratus daripada inersia aci pengekod dan rotor. Gandingan Oldham mini dalam julat OD 16 hingga 20 mm dengan hab aluminium biasanya memenuhi kriteria ini dengan mudah — nilai inersia cakera dan hab dalam julat 0.1 hingga 0.35 g·cm² boleh dicapai.
Pengiraan Inersia yang Diusahakan
Diberikan: Sebuah motor servo dengan inersia rotor J_motor = 150 g·cm² memacu skru bola melalui gandingan Oldham aluminium OD 32 mm. Katalog tersebut menyatakan inersia gandingan J_gandingan = 2.8 g·cm². Inersia beban pantulan pada aci motor (skru bola + nat + pengangkutan) ialah J_load = 280 g·cm².
Jumlah inersia pantulan: J_jumlah = J_motor + J_gandingan + J_beban = 150 + 2.8 + 280 = 432.8 g·cm²
Nisbah inersia: Jumlah_beban_J / J_motor = (J_gandingan + J_beban_J) / J_motor = (2.8 + 280) / 150 = 1.89:1
Sumbangan gandingan: J_coupling / J_motor = 2.8 / 150 = 1.87% — berada dalam lingkungan garis panduan 10%. Gandingan ini bersaiz betul untuk inersia dalam aplikasi ini.
Jika aplikasi yang sama memerlukan hab keluli tahan karat untuk persekitaran washdown, J_coupling akan meningkat kepada kira-kira 8.1 g·cm² (2.9× nilai aluminium). Sumbangan gandingan meningkat kepada 5.4% inersia motor — masih dalam garis panduan 10%, tetapi perlu disahkan sebelum memuktamadkan spesifikasi.
Kesimpulan
Inersia gandingan adalah nombor kecil yang boleh memberi kesan yang tidak seimbang terhadap prestasi sistem servo apabila ia diabaikan. Oleh kerana gandingan terletak terus pada aci motor tanpa nisbah gear untuk mengurangkan inersia pantulannya, ia menyumbang sepenuhnya kepada jumlah nisbah inersia. Mengekalkan inersia gandingan di bawah 5 hingga 10 peratus inersia rotor motor — dengan memilih OD terkecil yang memenuhi keperluan tork dan lubang, menggunakan hab aluminium dan bukannya keluli tahan karat di mana persekitaran membenarkan, dan memasukkan istilah gandingan dalam setiap pengiraan inersia servo — menghapuskan sumber degradasi prestasi servo yang mudah dicegah pada peringkat reka bentuk dan sukar didiagnosis selepas pentauliahan.
Layari kami Julat gandingan Oldham dengan spesifikasi inersia penuh, atau hubungi pasukan kejuruteraan kami untuk bantuan pengiraan inersia khusus untuk sistem pemacu servo anda.


