Schrittmotoren sind die Arbeitspferde der kostengünstigen Bewegungssteuerung. Von Desktop-3D-Druckern und CNC-Fräsen über Labordispenser bis hin zu industriellen Indexiergeräten – die Fähigkeit des Schrittmotors, sich in präzisen Winkelschritten ohne Positionsrückmeldung zu bewegen, macht ihn zu einer attraktiven und kostengünstigen Lösung für ein breites Anwendungsspektrum. Die Positioniergenauigkeit eines Schrittmotors im offenen Regelkreis ist jedoch nur so gut wie die mechanische Kette, die seine Welle mit der Last verbindet – und in dieser Kette ist die Kupplung oft das schwächste Glied.
Der Oldham-Kupplung Diese Methode eignet sich besonders gut für Schrittmotorantriebe und behebt die spezifischen Schwachstellen, die beim Schrittbetrieb im offenen Regelkreis auftreten. Dieser Artikel erläutert die Gründe dafür und bietet detaillierte Installations- und Spezifikationshinweise für Schrittmotoranwendungen.
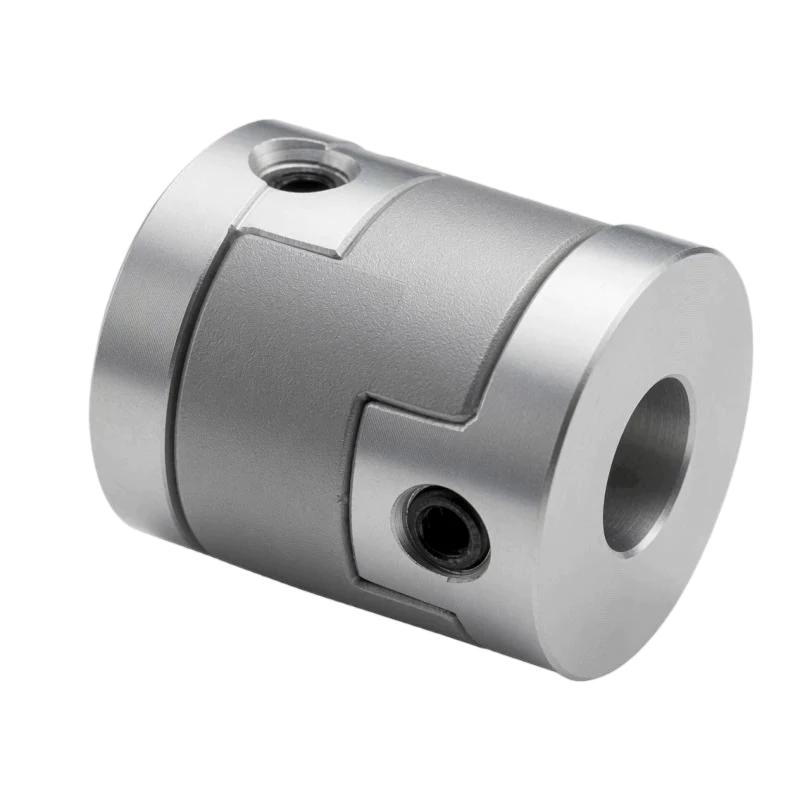
Warum Schrittmotorsysteme spielfreie Kupplungen benötigen
Ein Schrittmotor bewegt sich in diskreten Schritten – typischerweise 1,8 Grad pro Vollschritt oder 0,9 Grad im Halbschrittbetrieb. Jeder Schritt wird von der Steuerung vorgegeben, unabhängig davon, ob der Motor die vorgegebene Position tatsächlich erreicht. Aufgrund dieser offenen Regelung gibt es keinen Korrekturmechanismus für eventuelle Abweichungen zwischen Motorwelle und Last.
In diesem Zusammenhang ist Kupplungsspiel besonders schädlich. Betrachten wir einen Schrittmotor, der eine Gewindespindel für eine Linearachse antreibt. Bei einem Kupplungsspiel von 0,5 Grad und einer Gewindespindel mit 2 mm Steigung ergibt sich bei jedem Richtungswechsel eine Positionierungs-Totzone von ca. 0,003 mm. Die Steuerung gibt einen Umkehrbefehl und steuert den Motor entsprechend an, doch die Gewindespindel bewegt sich während der ersten 0,5 Grad der Motordrehung nicht. Die Steuerung erkennt dies nicht und zählt die Schritte von der falschen Position aus weiter. Jeder nachfolgende Positionsbefehl in der neuen Richtung ist um den Spielfehler verschoben.
Im Gegensatz zu Servosystemen, die Kupplungsspiel teilweise softwareseitig kompensieren können, verfügen Schrittmotorsysteme über keinerlei Kompensationsmechanismus. Die einzige Möglichkeit, Spielfehler in einem Schrittmotorantrieb im offenen Regelkreis zu beseitigen, besteht in der Verwendung einer spielfreien Kupplung.
Das spezifische Belastungsprofil des Schrittmotors
Schrittmotoren erzeugen ein Drehmoment in einem charakteristischen Muster, das sich deutlich von dem von Servomotoren unterscheidet, und dieses Muster hat Auswirkungen auf die Wahl der Kupplung.
Drehmomentwelligkeit: Beim Schritt des Schrittmotors ändert sich das elektromagnetische Drehmoment sinusförmig. Selbst ein präzise mikroschrittgesteuerter Motor erzeugt ein Drehmomentwelligkeitsverhältnis mit der Schrittfrequenz. Dies bedeutet, dass die Kupplung nicht nur ein stationäres Drehmoment, sondern eine kontinuierliche, überlagerte Schwingung erfährt. Eine Kupplung mit Torsionssteifigkeit filtert zwar einen Teil dieser Welligkeit – was zunächst vorteilhaft erscheinen mag –, führt aber gleichzeitig zu einer Phasenverzögerung zwischen Motor und Last, die sich bei bestimmten Bewegungsprofilen zu Positionsfehlern summiert.
Resonanzempfindlichkeit: Schrittmotoren weisen ein bekanntes Resonanzphänomen im mittleren Frequenzbereich auf: Bei bestimmten Schrittfrequenzen kann der Rotor des Motors um jede Schrittposition schwingen, anstatt sich zu stabilisieren. Eine torsionssteife Kupplung zwischen Motor und Last kann die Resonanzfrequenz des Motor-Kupplungs-Last-Systems senken und die Resonanz potenziell in den Betriebsdrehzahlbereich verschieben. Die relativ hohe Torsionssteifigkeit der Oldham-Kupplung sorgt dafür, dass die Resonanz des gekoppelten Systems deutlich oberhalb des typischen Betriebsdrehzahlbereichs liegt.
Haltemoment unter Vibration: Ein stationärer Schrittmotor hält seine Position durch magnetische Rastung und Wicklungsstrom. Bei externen Vibrationen – häufig in Industriemaschinen – kann der Schrittmotor Schritte verlieren, wenn das durch die Vibrationen verursachte Drehmoment an der Last das Haltemoment des Motors übersteigt. Eine Kupplung mit Spiel ermöglicht es der Last, sich durch den Totbereich zu bewegen, bevor der Motor die Störung erfasst, wodurch die effektive Vibrationsempfindlichkeit erhöht wird. Eine spielfreie Oldham-Kupplung stellt sicher, dass jede Lastbewegung sofort durch das volle Haltemoment des Motors aufgefangen wird.
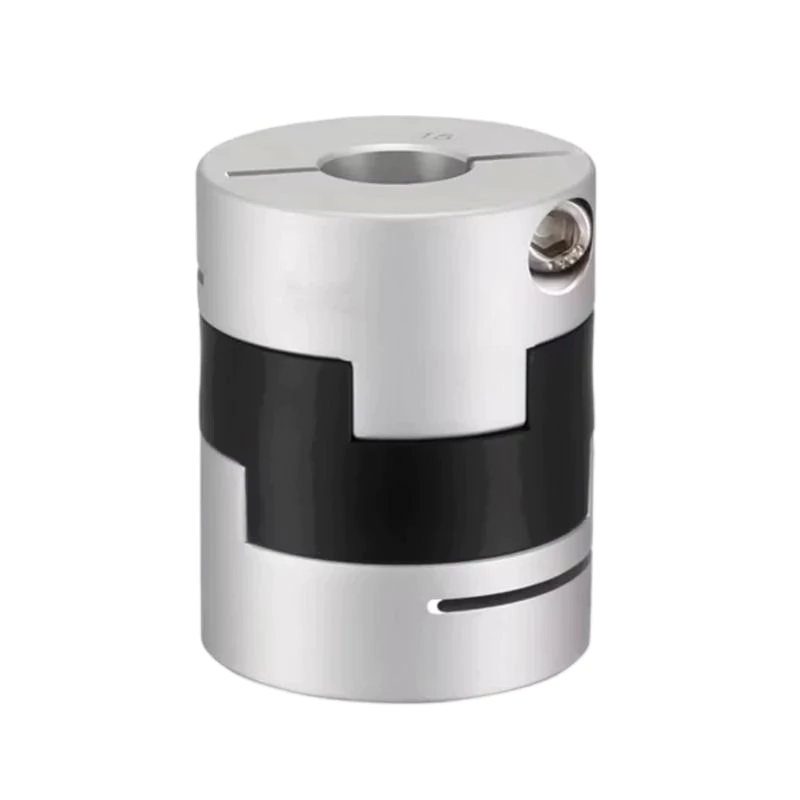
Auswahl der richtigen Oldham-Kupplung für einen Stepper-Antrieb
Drehmomentwert: Schrittmotoren werden typischerweise mit 50 bis 70 Prozent ihres Nenn-Haltemoments betrieben, um einen Sicherheitsspielraum gegen Schrittverluste zu gewährleisten. Verwenden Sie das Nenn-Haltemoment des Motors (nicht das reduzierte Betriebsdrehmoment) als Grundlage für die Kupplungsauswahl und berücksichtigen Sie einen Betriebsfaktor von 2,0 bis 2,5, um Beschleunigungsspitzen und Drehmomentwelligkeit zu berücksichtigen. Das resultierende Auslegungsdrehmoment sollte deutlich unter der Nenn-Dauerdrehmomentkapazität der Kupplung liegen.
Bohrungsgrößen: NEMA-Schrittmotoren verwenden standardisierte Wellendurchmesser: NEMA-17-Motoren haben typischerweise 5-mm-Wellen, NEMA-23-Motoren 6,35 mm (0,25 Zoll) oder 8 mm und NEMA-34-Motoren 9,525 mm (0,375 Zoll) oder 14 mm. Überprüfen Sie auch den Wellendurchmesser der angetriebenen Komponente – die Wellen von Gewindespindeln, Kugelgewindetrieben und Getriebeeingangswellen variieren stark. Um abweichende Wellendurchmesser auszugleichen, sind Oldham-Kupplungen mit unterschiedlichen Bohrungsdurchmessern an den Naben erhältlich.
Hub-Stil: Für Schrittmotoranwendungen sind Klemmnaben deutlich zu bevorzugen. Die häufigen Drehmomentumkehrungen, die bei bidirektionaler Schrittmotorbewegung auftreten, können bei Naben mit Stellschrauben über Tausende von Zyklen hinweg zu einem inkrementellen Mikroschlupf führen. Dieser Mikroschlupf verursacht kein messbares Spiel – er verändert lediglich das Winkelverhältnis zwischen Motorwelle und Gewindespindel, was einem Schrittverlust gleichkommt, ohne dass die Steuerung dies bemerkt. Klemmnaben eliminieren diesen Fehlermechanismus vollständig.
Disc-Material: Standard-Acetal (POM) eignet sich für die meisten Schrittmotoranwendungen. Für Hochtemperaturumgebungen (Schrittmotoren können sich, insbesondere bei hohen Stromstärken, erwärmen) sind Scheiben aus glasfaserverstärktem Nylon oder PEEK erhältlich. Bei Anwendungen mit sehr niedriger Drehzahl und hohem Drehmoment – bei denen der Schrittmotor zwar langsam läuft, aber nahezu sein volles Nenndrehmoment überträgt – sollte ein Scheibenmaterial mit höherer Druckfestigkeit gewählt werden, um den Verschleiß der Zapfenfläche zu reduzieren.
Trägheitsanpassung: Der oft übersehene Parameter
Schrittmotoren reagieren empfindlicher auf eine ungleiche Lastträgheit als Servomotoren, da sie im offenen Regelkreis arbeiten. Übersteigt die Lastträgheit die Rotorträgheit des Motors deutlich, verschlechtert sich dessen Fähigkeit, die Last zu beschleunigen und abzubremsen, rapide. Bei hohen Schrittfrequenzen kann der Motor die Last möglicherweise nicht auf die vorgegebene Geschwindigkeit beschleunigen – es gehen Schritte verloren – oder er kann beim Abbremsen überschwingen.
Das Trägheitsmoment der Kupplung trägt direkt zum Trägheitsmoment der Last bei, das vom Motor erfasst wird. Bei Schrittmotoren, wo die Anpassung der Trägheitsmomente ohnehin schon eine Herausforderung darstellt, kann eine schwere Kupplung den Unterschied zwischen zuverlässigem Betrieb und häufigen Schrittverlusten ausmachen.
Oldham-Kupplungen mit Aluminiumnabe und Acetalscheiben weisen mit die niedrigsten Trägheitswerte aller spielfreien Kupplungstypen auf. Für Schrittmotoranwendungen der Schutzarten NEMA 17 und NEMA 23 sind Kupplungsträgheitswerte unter 0,5 g·cm² erreichbar – vergleichbar mit der Rotorträgheit vieler kleiner Schrittmotoren.
Schritt-für-Schritt-Installationsanleitung
Schritt 1 – Die Schäfte vorbereiten. Reinigen Sie sowohl die Motorwelle als auch die Abtriebswelle gründlich. Entfernen Sie Grate, Rost und Bearbeitungsrückstände. Falls die Motorwelle eine ebene Fläche für eine Stellschraube aufweist (üblich bei NEMA-Schrittmotorwellen), notieren Sie sich deren Winkelposition für die Nabenausrichtung. Bei Verwendung von Klemmnaben ist die ebene Fläche nicht erforderlich – reinigen Sie den gesamten Umfang der Welle innerhalb des Klemmbereichs der Nabe.
Schritt 2 – Die Naben zunächst lose montieren. Schieben Sie jede Nabe auf die jeweilige Welle bis zur annähernd korrekten axialen Position. Ziehen Sie die Befestigungselemente noch nicht fest. Lassen Sie beide Naben handfest, damit sie sich während der Ausrichtung axial und rotatorisch bewegen lassen.
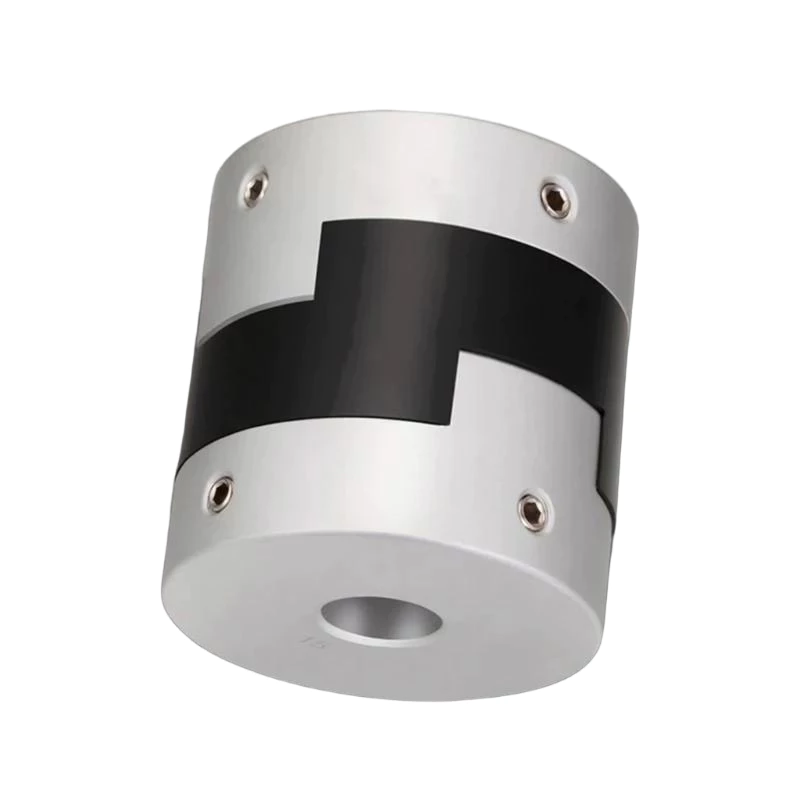
Schritt 3 — Setzen Sie die mittlere Scheibe ein. Setzen Sie die erste Zapfenfläche in die Nut einer Nabe ein und führen Sie die beiden Naben so zusammen, dass der zweite Zapfen in die Nut der anderen Nabe einrastet. Prüfen Sie, ob sich die Scheibe frei bewegen kann – sie sollte sich in beide Richtungen reibungslos in den Nabennuten bewegen lassen, ohne zu klemmen oder zu haken. Falls ein Klemmen festgestellt wird, prüfen Sie die Winkelabweichung zwischen Motor- und Antriebswellenachse.
Schritt 4 — Einstellen des axialen Spalts. Positionieren Sie die beiden Naben so, dass zwischen den Scheibenflächen und den Nabeninnenflächen ein geringes axiales Spiel von 0,5 bis 1,0 mm besteht. Dieser Spalt ermöglicht es der Scheibe, sich axial frei zu bewegen, ohne zusammengedrückt zu werden, wodurch die Übertragung axialer Kräfte auf die Motorlager verhindert wird. Schieben Sie die Naben nicht so nah zusammen, dass die Scheibe axial gequetscht wird.
Schritt 5 – Ausrichtung überprüfen. Bevor Sie die Befestigungselemente festziehen, drehen Sie die Motorwelle unter Beobachtung der Scheibe langsam eine volle Umdrehung von Hand. Die Scheibe sollte sich während der gesamten Umdrehung reibungslos in beiden Nabenschlitzen bewegen. Falls sich die Scheibe in einem Nabenschlitz stärker bewegt als im anderen, liegt eine seitliche Fehlausrichtung vor. Korrigieren Sie die Motorbefestigungsposition, um diese Fehlausrichtung so weit wie möglich zu verringern, bevor Sie fortfahren.
Schritt 6 — Nabenbefestigungen festziehen. Ziehen Sie die Klemmschrauben oder Stellschrauben mit dem vom Kupplungshersteller angegebenen Drehmoment fest. Verwenden Sie ein kalibriertes Drehmomentwerkzeug – schätzen Sie das Drehmoment nicht nach Gefühl. Ein zu festes Anziehen der Klemmschraube kann die Nabe beschädigen; ein zu lockeres Anziehen ermöglicht Mikroschlupf. Bei Anwendungen nach NEMA 23 und NEMA 34 liegen die typischen Anzugsmomente für Klemmschrauben je nach Kupplungsgröße im Bereich von 0,5 bis 2,0 Nm.
Schritt 7 — Abschließende Überprüfung des Spielraums. Halten Sie die Abtriebswelle fest und versuchen Sie, die Motorwelle von Hand in beide Richtungen zu drehen. Es darf kein Spiel spürbar sein. Jegliches Spiel deutet auf eine lockere Nabe, eine verschlissene Scheibe oder eine fehlerhafte Kupplungsmontage hin.
Häufige Installationsfehler und wie man sie vermeidet
Nabe zu weit von der Motorseite entfernt: Befindet sich die Nabe auf der Motorseite zu weit unten an der Motorwelle – entfernt von der Stirnfläche des Motors –, vergrößert sich die freie Länge der Welle. Dadurch steigt das Risiko einer Wellendurchbiegung unter dem Gewicht der Kupplung und den Antriebskräften. Montieren Sie die Nabe so nah an der Stirnfläche des Motors, wie es die Wellenlänge und die Konstruktion der Kupplung zulassen. Typischerweise sollte ein Abstand von 1–2 mm zwischen der Nabenfläche und dem Motorlagergehäuse eingehalten werden.
Axiale Kompression der Bandscheibe: Ein häufiger Fehler besteht darin, die beiden Naben so weit zusammenzudrücken, bis die Scheibe fest eingeklemmt ist. Dadurch werden axiale Kräfte aus der Wärmeausdehnung oder dem Wellenspiel direkt auf die Motor- und Abtriebswellenlager übertragen. Halten Sie stets das oben beschriebene axiale Spiel von 0,5–1,0 mm ein.
Winkelabweichungen ignorieren: Viele Schrittmotorantriebe verwenden flexible Wellenkupplungen, um eine ungenaue Ausrichtung der Motormontage auszugleichen. Oldham-Kupplung Die Kupplung toleriert seitliche Abweichungen gut und weist nahezu keine Toleranz gegenüber Winkelabweichungen auf. Ist die Motormontageplatte nicht senkrecht zur Antriebswellenachse ausgerichtet, blockiert die Oldham-Kupplung periodisch. Dies erzeugt Stoßbelastungen, die den Scheibenverschleiß beschleunigen und zu unregelmäßigen Schrittverlusten führen können.
Verwendung einer zu großen Kupplung: Eine zu große Kupplung, um das Drehmoment zu gewährleisten, führt zu einer größeren, schwereren Kupplung mit höherer Massenträgheit – genau das Gegenteil dessen, was ein Schrittmotorantrieb benötigt. Wählen Sie die kleinste Kupplung, die die Anforderungen an Drehmoment und Bohrung erfüllt, nicht die größte, die auf die Welle passt.
Wartung in Schrittmotoranwendungen
Bei Schrittmotorsystemen im offenen Regelkreis stellt der Kupplungsverschleiß eine besondere Herausforderung dar: Da das System keine Positionsrückmeldung besitzt, wird die allmähliche Zunahme des Umkehrspiels durch den Verschleiß der Antriebsscheibe vom Regler nicht automatisch erkannt. Das System arbeitet zwar weiterhin normal, doch die Positioniergenauigkeit verschlechtert sich mit jedem Verschleißzyklus der Antriebsscheibe unbemerkt.
Führen Sie regelmäßig – mindestens alle 2.000 Betriebsstunden – eine manuelle Spielprüfung durch. Verwenden Sie dazu die im Installationsabschnitt beschriebene Handdrehmethode. Stellen Sie den Auslöser für einen Austausch auf 0,3 Grad gemessenes Spiel oder sobald Positioniergenauigkeitsprobleme auftreten. Halten Sie pro Kupplungstyp eine Ersatzscheibe bereit. Der Scheibenwechsel dauert nur fünf Minuten und stellt die Genauigkeit des Systems wieder her.
Abschluss
Die Oldham-Kupplung ist ideal für Schrittmotorantriebe geeignet. Ihr spielfreier Betrieb eliminiert Positionierfehler, die bei der Schrittmotorsteuerung im offenen Regelkreis nicht selbstkorrigiert werden können. Ihre Toleranz gegenüber seitlichen Ausrichtungsfehlern gleicht die in kostengünstigen Maschinenrahmen unvermeidlichen Ausrichtungsungenauigkeiten aus. Ihre geringe Trägheit erhält das dynamische Ansprechverhalten des Schrittmotors, und die optionale Klemmnabe verhindert Mikroschlupf, der die Schrittzählgenauigkeit allmählich beeinträchtigen kann. Bei korrekter Spezifikation, sorgfältiger Installation und regelmäßiger Scheibenprüfung gewährleistet eine Oldham-Kupplung über die gesamte Lebensdauer des Schrittmotorantriebssystems einen zuverlässigen, spielfreien Betrieb.
Stöbern Sie in unserem Angebot Oldham-Kupplungsreihe für Schrittmotoranwendungen, oder Kontaktieren Sie unser Team zur Größenberatung.


