Động cơ bước là "ngựa chiến" trong điều khiển chuyển động với chi phí thấp đến trung bình. Từ máy in 3D để bàn và máy phay CNC đến máy phân phối trong phòng thí nghiệm và thiết bị định vị công nghiệp, khả năng di chuyển theo các bước góc chính xác mà không cần thiết bị phản hồi vị trí của động cơ bước khiến nó trở thành một giải pháp hấp dẫn và tiết kiệm chi phí cho rất nhiều ứng dụng. Tuy nhiên, độ chính xác định vị vòng hở của động cơ bước chỉ tốt bằng chuỗi cơ khí nối trục của nó với tải trọng — và trong chuỗi đó, khớp nối thường là mắt xích yếu nhất.
Cái Khớp nối Oldham Phương pháp này đặc biệt phù hợp với các hệ thống điều khiển động cơ bước, giải quyết những điểm yếu cụ thể mà phương pháp điều khiển bước hở tạo ra. Bài viết này giải thích lý do tại sao, và cung cấp hướng dẫn chi tiết về cài đặt và thông số kỹ thuật cho các ứng dụng động cơ bước.
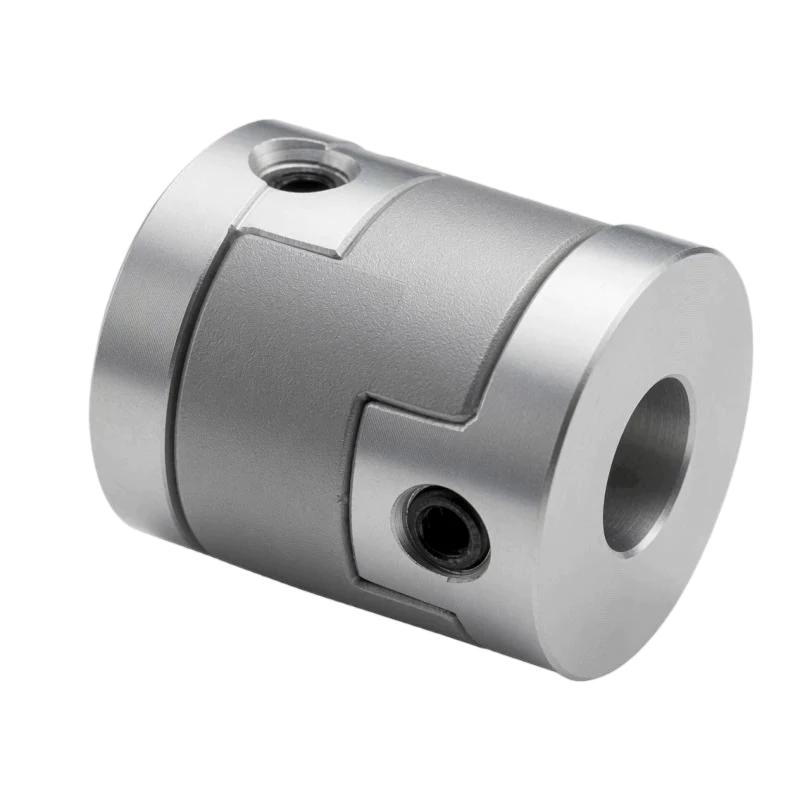
Vì sao hệ thống động cơ bước cần khớp nối không có độ rơ
Động cơ bước di chuyển theo từng bước rời rạc — thông thường là 1,8 độ cho mỗi bước đầy đủ, hoặc 0,9 độ ở chế độ nửa bước. Mỗi bước được điều khiển bởi bộ điều khiển bất kể động cơ có thực sự di chuyển đến vị trí được điều khiển hay không. Bản chất vòng hở này có nghĩa là không có cơ chế hiệu chỉnh nào cho bất kỳ sai số nào phát sinh giữa trục động cơ và tải trọng.
Trong bối cảnh này, độ rơ khớp nối đặc biệt gây hại. Hãy xem xét một động cơ bước dẫn động trục vít cho một trục tuyến tính. Nếu khớp nối có độ rơ 0,5 độ và trục vít có bước ren 2 mm, độ rơ này sẽ tạo ra một vùng chết định vị khoảng 0,003 mm ở mỗi lần đảo chiều quay. Bộ điều khiển ra lệnh đảo chiều, điều khiển động cơ quay theo, nhưng trục vít không di chuyển trong 0,5 độ quay đầu tiên của động cơ. Bộ điều khiển không có cách nào biết được điều này đã xảy ra — nó tiếp tục đếm bước từ vị trí sai. Mỗi lệnh định vị tiếp theo theo hướng mới đều bị lệch do sai số rơ khớp nối.
Không giống như hệ thống servo, có thể bù một phần độ rơ khớp nối thông qua phần mềm, hệ thống động cơ bước hoàn toàn không có cơ chế bù nào. Cách duy nhất để loại bỏ lỗi độ rơ trong hệ thống điều khiển động cơ bước vòng hở là sử dụng khớp nối có độ rơ bằng không.
Hồ sơ tải cụ thể của động cơ bước
Động cơ bước tạo ra mô-men xoắn theo một kiểu đặc trưng khác biệt đáng kể so với động cơ servo, và kiểu đặc trưng này có ảnh hưởng đến việc lựa chọn khớp nối.
Dao động mô-men xoắn: Khi động cơ bước chuyển từ bước này sang bước khác, mô-men xoắn điện từ biến đổi theo dạng hình sin. Ngay cả một động cơ bước siêu nhỏ được điều khiển tốt cũng tạo ra gợn sóng mô-men xoắn ở tần số bước. Điều này có nghĩa là khớp nối không chỉ chịu mô-men xoắn ổn định mà còn chịu dao động chồng chất liên tục. Một khớp nối có khả năng đàn hồi xoắn sẽ lọc bớt một phần gợn sóng này — điều này có vẻ có lợi — nhưng nó cũng tạo ra độ trễ pha giữa động cơ và tải, tích lũy thành sai số vị trí trong một số dạng chuyển động.
Độ nhạy cộng hưởng: Động cơ bước có hiện tượng cộng hưởng tần số trung bình khá nổi tiếng — ở một số tốc độ bước nhất định, rôto của động cơ có thể dao động xung quanh mỗi vị trí bước thay vì ổn định một cách trơn tru. Một khớp nối có độ đàn hồi xoắn giữa động cơ và tải có thể làm giảm tần số cộng hưởng của hệ thống động cơ-khớp nối-tải, có khả năng dịch chuyển cộng hưởng vào phạm vi tốc độ hoạt động. Độ cứng xoắn tương đối cao của khớp nối Oldham giữ cho cộng hưởng của hệ thống được ghép nối luôn cao hơn phạm vi tốc độ hoạt động thông thường.
Mô-men xoắn giữ dưới tác động rung động: Động cơ bước cố định giữ vị trí bằng chốt từ và dòng điện cuộn dây. Dưới tác động của rung động bên ngoài — thường gặp trong máy móc công nghiệp — động cơ bước có thể bị mất bước nếu mô-men xoắn do rung động tác động lên tải vượt quá mô-men xoắn giữ của động cơ. Khớp nối có độ rơ cho phép tải di chuyển qua vùng chết trước khi động cơ phát hiện ra sự nhiễu loạn, làm tăng độ nhạy rung động hiệu quả. Khớp nối Oldham không có độ rơ đảm bảo rằng mọi chuyển động của tải đều được chống lại ngay lập tức bởi toàn bộ mô-men xoắn giữ của động cơ.
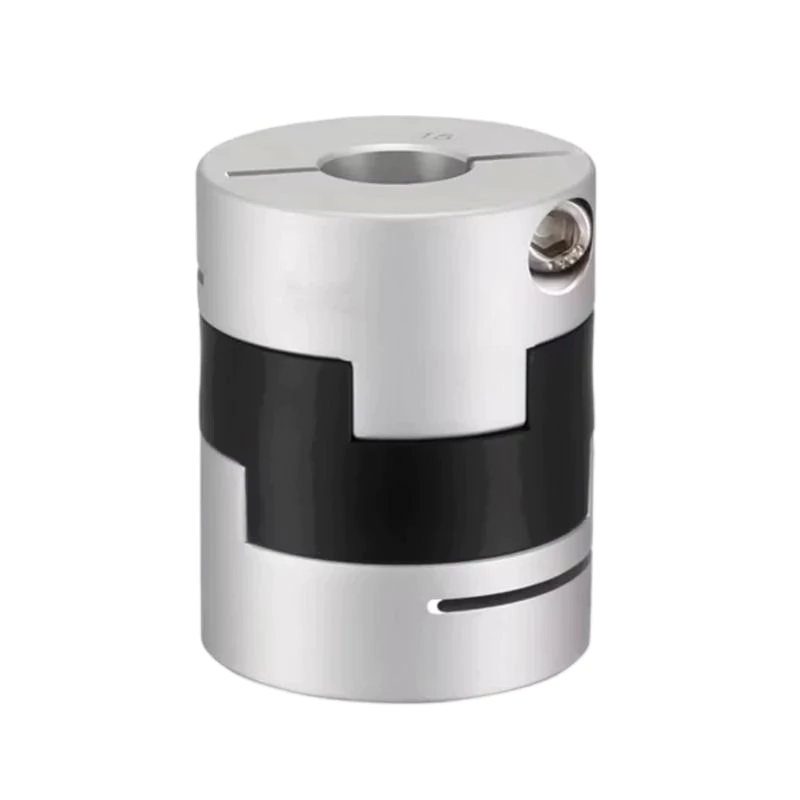
Lựa chọn khớp nối Oldham phù hợp cho bộ điều khiển động cơ bước
Mô-men xoắn định mức: Động cơ bước thường được vận hành ở mức 50 đến 70% mô-men xoắn giữ định mức để duy trì biên độ an toàn chống mất bước. Sử dụng mô-men xoắn giữ định mức của động cơ (không phải mô-men xoắn hoạt động giảm) làm cơ sở để lựa chọn khớp nối, và áp dụng hệ số dịch vụ từ 2,0 đến 2,5 để tính đến các đỉnh gia tốc và độ gợn mô-men xoắn. Mô-men xoắn thiết kế thu được phải nằm trong phạm vi mô-men xoắn liên tục định mức của khớp nối.
Kích thước lỗ khoan: Động cơ bước NEMA sử dụng đường kính trục tiêu chuẩn — động cơ NEMA 17 thường có trục 5 mm, động cơ NEMA 23 có trục 6,35 mm (0,25 inch) hoặc 8 mm, và động cơ NEMA 34 có trục 9,525 mm (0,375 inch) hoặc 14 mm. Cần kiểm tra cả đường kính trục của bộ phận được dẫn động — đường kính trục vít, trục vít bi và trục đầu vào hộp số có thể khác nhau. Các khớp nối Oldham với các kích thước lỗ khác nhau trên mỗi moayơ có sẵn để phù hợp với các đường kính trục không khớp.
Kiểu trung tâm: Đối với các ứng dụng động cơ bước, các loại trục kẹp kiểu moayơ được ưa chuộng hơn nhiều. Sự đảo chiều mô-men xoắn thường xuyên vốn có trong chuyển động hai chiều của động cơ bước có thể gây ra hiện tượng trượt vi mô tăng dần với các trục vít định vị sau hàng nghìn chu kỳ. Hiện tượng trượt vi mô này không tạo ra độ rơ có thể phát hiện được — thay vào đó, nó làm thay đổi mối quan hệ góc giữa trục động cơ và trục vít dẫn hướng, tương đương với việc mất bước mà bộ điều khiển không biết. Trục kẹp kiểu moayơ loại bỏ hoàn toàn lỗi này.
Chất liệu đĩa: Nhựa acetal (POM) tiêu chuẩn phù hợp với phần lớn các ứng dụng động cơ bước. Đối với môi trường nhiệt độ cao (động cơ bước có thể hoạt động nóng, đặc biệt ở cài đặt dòng điện cao), có sẵn các đĩa bằng nylon gia cường sợi thủy tinh hoặc PEEK. Đối với các ứng dụng tốc độ rất thấp, mô-men xoắn cao — nơi động cơ bước chuyển động chậm nhưng truyền gần như toàn bộ mô-men xoắn định mức — hãy chỉ định vật liệu đĩa có độ bền nén cao hơn để giảm tốc độ mài mòn mặt tiếp xúc.
Khớp quán tính: Thông số thường bị bỏ qua
Động cơ bước nhạy cảm hơn với sự không khớp quán tính tải so với động cơ servo vì chúng hoạt động theo chế độ vòng hở. Khi quán tính tải vượt quá đáng kể quán tính rôto động cơ, khả năng tăng tốc và giảm tốc tải của động cơ sẽ nhanh chóng bị suy giảm. Ở tốc độ bước cao, động cơ có thể không tăng tốc được tải đến vận tốc được yêu cầu — dẫn đến mất bước — hoặc có thể vượt quá giới hạn khi giảm tốc.
Quán tính quay của khớp nối cộng trực tiếp vào quán tính tải mà động cơ phải chịu. Trong hệ thống điều khiển động cơ bước, nơi việc khớp quán tính vốn đã khó khăn, một khớp nối nặng có thể tạo ra sự khác biệt giữa hoạt động đáng tin cậy và hiện tượng mất bước thường xuyên.
Khớp nối Oldham trục nhôm với đĩa acetal có giá trị quán tính thấp nhất trong số các loại khớp nối không khe hở. Đối với các ứng dụng động cơ bước NEMA 17 và NEMA 23, có thể đạt được giá trị quán tính khớp nối dưới 0,5 g·cm² — tương đương với quán tính rôto động cơ trong nhiều động cơ bước nhỏ.
Hướng dẫn cài đặt từng bước
Bước 1 — Chuẩn bị các trục. Làm sạch kỹ lưỡng cả trục động cơ và trục dẫn động. Loại bỏ mọi gờ, rỉ sét hoặc mảnh vụn gia công. Nếu trục động cơ có một mặt phẳng được mài để lắp vít định vị (thường thấy trên các trục động cơ bước NEMA), hãy ghi lại vị trí góc của nó để định hướng cho moayơ. Nếu bạn đang sử dụng moayơ kẹp, mặt phẳng đó không cần thiết — hãy làm sạch toàn bộ chu vi của trục trong vùng kẹp của moayơ.
Bước 2 — Lắp các trục bánh xe một cách lỏng lẻo. Trượt từng moayơ vào trục tương ứng sao cho đến vị trí trục gần đúng. Chưa siết chặt bất kỳ ốc vít nào. Để cả hai moayơ lỏng bằng tay để có thể di chuyển chúng theo trục và theo chiều quay trong quá trình căn chỉnh.
Bước 3 — Lắp đĩa trung tâm. Đặt mặt mộng đầu tiên vào rãnh của một trục, sau đó đưa hai trục lại gần nhau sao cho mộng thứ hai khớp vào rãnh của trục còn lại. Kiểm tra xem đĩa có chuyển động tự do hay không — nó phải trượt trơn tru theo cả hai hướng trong các rãnh của trục mà không bị kẹt hoặc bị bó cứng. Nếu phát hiện bị kẹt, hãy kiểm tra độ lệch góc giữa trục động cơ và trục dẫn động.
Bước 4 — Điều chỉnh khe hở trục. Đặt hai trục sao cho có một khe hở nhỏ theo trục — từ 0,5 đến 1,0 mm — giữa mặt đĩa và mặt trong của trục. Khe hở này cho phép đĩa di chuyển tự do theo trục mà không bị nén, ngăn ngừa sự truyền lực theo trục đến ổ bi động cơ. Không được đẩy hai trục quá sát nhau đến mức đĩa bị ép theo trục.
Bước 5 — Kiểm tra sự thẳng hàng. Trước khi siết chặt bất kỳ ốc vít nào, hãy xoay trục động cơ từ từ một vòng đầy đủ bằng tay trong khi quan sát đĩa. Đĩa phải trượt trơn tru trong cả hai rãnh của trục trong suốt một vòng quay. Nếu đĩa di chuyển ra vào một rãnh của trục nhiều hơn rãnh kia, tức là có sự lệch trục ngang — hãy điều chỉnh vị trí lắp đặt động cơ để giảm thiểu sự lệch trục càng nhiều càng tốt trước khi tiếp tục.
Bước 6 — Siết chặt các ốc vít trục bánh xe. Siết chặt các vít kẹp hoặc vít định vị đến mô-men xoắn do nhà sản xuất khớp nối quy định. Sử dụng dụng cụ đo mô-men xoắn đã được hiệu chuẩn — không ước lượng bằng cảm giác. Siết quá chặt vít kẹp có thể làm nứt moayơ; siết quá lỏng sẽ gây ra hiện tượng trượt nhỏ. Đối với các ứng dụng NEMA 23 và NEMA 34, mô-men xoắn vít kẹp điển hình nằm trong khoảng từ 0,5 đến 2,0 Nm tùy thuộc vào kích thước khớp nối.
Bước 7 — Kiểm tra độ rơ cuối cùng. Giữ trục dẫn động cố định và thử xoay trục động cơ bằng tay theo cả hai hướng. Không được có độ rơ góc nào có thể phát hiện được. Bất kỳ độ rơ nào đều cho thấy có thể là do moay ốc bị lỏng, đĩa bị mòn hoặc cụm khớp nối không chính xác.
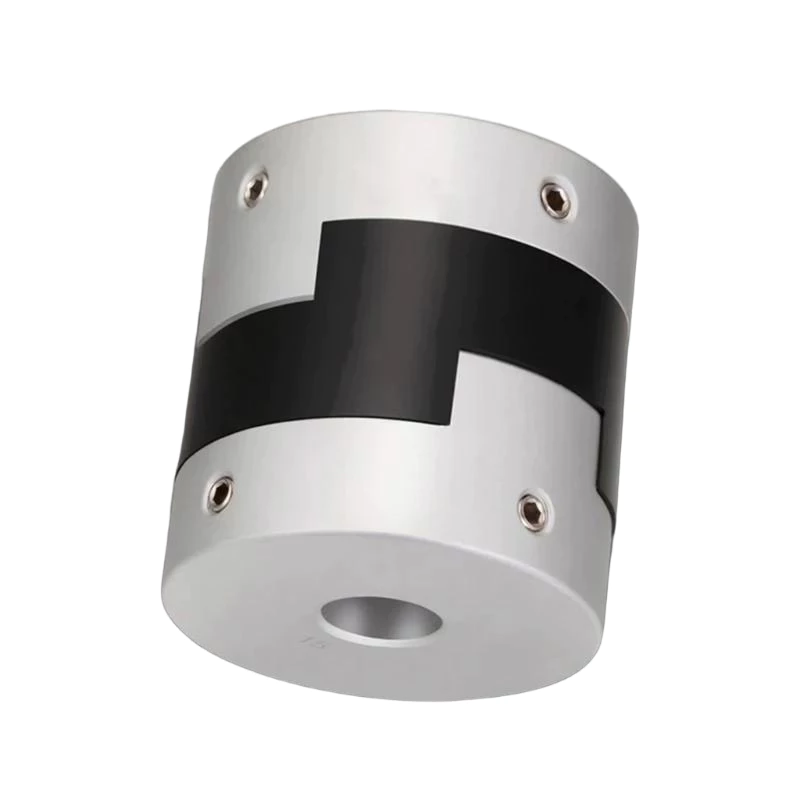
Những lỗi thường gặp khi cài đặt và cách tránh chúng
Trục bánh xe quá xa so với mặt động cơ: Nếu moayơ phía động cơ được đặt quá xa mặt động cơ, chiều dài không được đỡ của trục sẽ tăng lên, làm tăng nguy cơ trục bị cong vênh dưới trọng lượng và lực truyền động của khớp nối. Hãy lắp moayơ càng gần mặt động cơ càng tốt, tùy thuộc vào chiều dài trục và thiết kế khớp nối, thông thường với khe hở 1–2 mm giữa mặt moayơ và vỏ ổ trục động cơ.
Sự nén dọc trục của đĩa đệm: Một lỗi thường gặp là đẩy hai moay ốc lại gần nhau cho đến khi đĩa bị kẹp chặt. Điều này truyền lực dọc trục do giãn nở nhiệt hoặc độ rơ dọc trục trực tiếp vào động cơ và ổ trục dẫn động. Luôn duy trì khe hở dọc trục 0,5–1,0 mm như đã mô tả ở trên.
Bỏ qua sự sai lệch góc: Nhiều hệ thống điều khiển động cơ bước dựa vào khớp nối trục mềm để bù đắp cho sự lệch trục khi lắp đặt động cơ. Trong khi đó, Khớp nối Oldham Nó chịu được độ lệch ngang tốt, hầu như không có khả năng chịu được độ lệch góc. Nếu tấm gắn động cơ không vuông góc với trục dẫn động, khớp nối Oldham sẽ bị kẹt định kỳ, tạo ra tải trọng va đập làm tăng tốc độ mài mòn đĩa và có thể gây mất bước không đều.
Sử dụng khớp nối quá lớn: Việc chọn khớp nối quá lớn để đảm bảo mô-men xoắn định mức an toàn sẽ dẫn đến khớp nối lớn hơn, nặng hơn và có quán tính cao hơn — điều này trái ngược với những gì mà bộ truyền động bước cần. Hãy chọn khớp nối nhỏ nhất đáp ứng yêu cầu về mô-men xoắn và đường kính, chứ không phải khớp nối lớn nhất vừa với trục.
Bảo trì trong các ứng dụng động cơ bước
Trong các hệ thống động cơ bước vòng hở, sự mài mòn khớp nối là một thách thức đặc biệt: vì hệ thống không có phản hồi vị trí, sự gia tăng dần độ rơ do mài mòn đĩa không được bộ điều khiển tự động phát hiện. Hệ thống tiếp tục hoạt động như thể mọi thứ bình thường, nhưng độ chính xác định vị giảm dần một cách âm thầm sau mỗi chu kỳ mài mòn đĩa.
Thực hiện kiểm tra độ rơ định kỳ bằng tay — ít nhất mỗi 2.000 giờ hoạt động — bằng phương pháp xoay bằng tay được mô tả trong phần hướng dẫn lắp đặt. Đặt ngưỡng thay thế ở mức độ rơ đo được là 0,3 độ, hoặc bất cứ khi nào bắt đầu có vấn đề về độ chính xác định vị. Luôn giữ sẵn một đĩa dự phòng cho mỗi loại khớp nối; việc thay thế đĩa chỉ mất năm phút và khôi phục hệ thống về độ chính xác như khớp nối mới.
Phần kết luận
Khớp nối Oldham là sự kết hợp lý tưởng cho hệ thống truyền động động cơ bước. Hiệu suất không có độ rơ của nó loại bỏ các lỗi định vị mà cơ cấu bước vòng hở không thể tự điều chỉnh. Khả năng chịu đựng sai lệch ngang của nó cho phép điều chỉnh các sai sót căn chỉnh thực tế không thể tránh khỏi trong các khung máy giá rẻ. Quán tính thấp của nó duy trì khả năng phản hồi động của động cơ bước, và tùy chọn kẹp trục ngăn ngừa hiện tượng trượt nhỏ có thể dần dần làm thay đổi độ chính xác của số bước. Với thông số kỹ thuật chính xác, lắp đặt cẩn thận và kiểm tra đĩa định kỳ, khớp nối Oldham sẽ mang lại hiệu suất không có độ rơ đáng tin cậy trong suốt vòng đời của hệ thống truyền động động cơ bước.
Hãy xem qua trang của chúng tôi. Dòng khớp nối Oldham dành cho ứng dụng động cơ bước, hoặc liên hệ với nhóm của chúng tôi Để được tư vấn về kích cỡ.


