اسٹیپر موٹرز کم سے درمیانے لاگت کے موشن کنٹرول کے ورک ہارس ہیں۔ ڈیسک ٹاپ 3D پرنٹرز اور CNC راؤٹرز سے لے کر لیبارٹری ڈسپنسر اور صنعتی اشاریہ سازی کے آلات تک، سٹیپر موٹر کی پوزیشن فیڈ بیک ڈیوائس کے بغیر عین زاویہ انکریمنٹ میں حرکت کرنے کی صلاحیت اسے ایپلی کیشنز کی ایک وسیع رینج کے لیے ایک پرکشش اور سرمایہ کاری مؤثر حل بناتی ہے۔ لیکن ایک سٹیپر موٹر کی اوپن لوپ پوزیشننگ کی درستگی صرف اتنی ہی اچھی ہے جتنی مکینیکل چین جو اس کے شافٹ کو بوجھ سے جوڑتی ہے — اور اس زنجیر میں، جوڑا اکثر کمزور ترین لنک ہوتا ہے۔
دی اولڈہم کپلنگ یہ خاص طور پر سٹیپر موٹر ڈرائیو سسٹمز کے لیے موزوں ہے، جو ان مخصوص کمزوریوں کو دور کرتا ہے جو اوپن لوپ سٹیپنگ سے پیدا ہوتی ہیں۔ یہ مضمون وضاحت کرتا ہے کہ کیوں، اور سٹیپر موٹر ایپلی کیشنز کے لیے تفصیلی تنصیب اور وضاحتی رہنمائی فراہم کرتا ہے۔
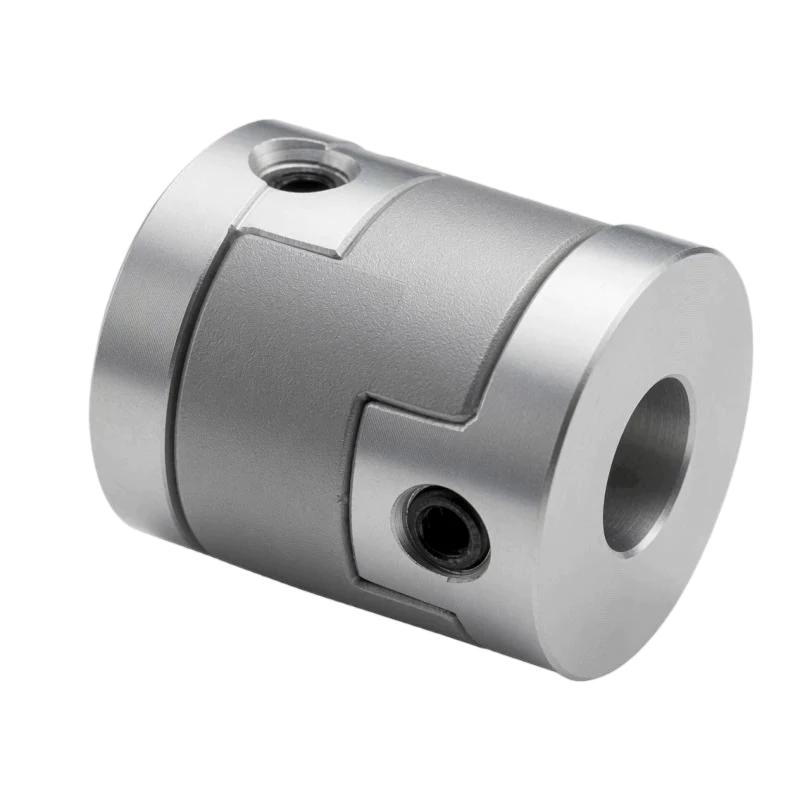
سٹیپر موٹر سسٹمز کو زیرو بیکلاش کپلنگز کی ضرورت کیوں ہے۔
ایک سٹیپر موٹر مجرد مراحل میں آگے بڑھتی ہے — عام طور پر 1.8 ڈگری فی مکمل قدم، یا آدھے قدم کے موڈ میں 0.9 ڈگری۔ ہر قدم کو کنٹرولر کی طرف سے حکم دیا جاتا ہے اس سے قطع نظر کہ موٹر اصل میں کمانڈڈ پوزیشن پر منتقل ہوتی ہے. اس اوپن لوپ کی نوعیت کا مطلب ہے کہ موٹر شافٹ اور لوڈ کے درمیان متعارف ہونے والی کسی خرابی کے لیے کوئی اصلاحی طریقہ کار نہیں ہے۔
اس تناظر میں، جوڑے کا ردعمل خاص طور پر تباہ کن ہے۔ لکیری محور کے لیے لیڈ اسکرو چلانے والے اسٹیپر پر غور کریں۔ اگر کپلنگ میں بیک لیش کی 0.5 ڈگری ہے اور لیڈ سکرو میں 2 ملی میٹر کی پچ ہے، تو بیک لیش ہر سمتی ریورسل پر تقریباً 0.003 ملی میٹر کے پوزیشننگ ڈیڈ زون میں ترجمہ کرتا ہے۔ کنٹرولر الٹنے کا حکم دیتا ہے، اس کے مطابق موٹر کو آگے بڑھاتا ہے، لیکن لیڈ سکرو موٹر کی گردش کے پہلے 0.5 ڈگری کے لیے حرکت نہیں کرتا ہے۔ کنٹرولر کے پاس یہ جاننے کا کوئی طریقہ نہیں ہے کہ یہ ہوا ہے - یہ غلط پوزیشن سے قدموں کی گنتی جاری رکھتا ہے۔ نئی سمت میں ہر بعد میں آنے والی پوزیشن کمانڈ کو بیکلاش ایرر کے ذریعے آفسیٹ کیا جاتا ہے۔
سروو سسٹمز کے برعکس، جو سافٹ ویئر کے ذریعے بیکلاش کو جوڑنے کے لیے جزوی طور پر معاوضہ دے سکتا ہے، سٹیپر سسٹمز میں کوئی معاوضہ دینے کا طریقہ کار نہیں ہے۔ اوپن لوپ سٹیپر ڈرائیو میں بیکلاش ایرر کو ختم کرنے کا واحد طریقہ صفر بیکلاش کے ساتھ کپلنگ استعمال کرنا ہے۔
سٹیپر موٹر کا مخصوص لوڈنگ پروفائل
سٹیپر موٹرز ایک خصوصیت کے پیٹرن میں ٹارک پیدا کرتی ہیں جو سروو موٹرز سے نمایاں طور پر مختلف ہوتی ہے، اور اس پیٹرن کے جوڑے کے انتخاب کے لیے مضمرات ہوتے ہیں۔
ٹارک کی لہر: جیسے جیسے سٹیپر ایک قدم سے دوسرے قدم کی طرف بڑھتا ہے، برقی مقناطیسی ٹارک سائنوسائڈ طور پر مختلف ہوتا ہے۔ یہاں تک کہ ایک اچھی طرح سے مائکرو اسٹیپڈ موٹر بھی سٹیپ فریکوئنسی پر ٹارک ریپل پیدا کرتی ہے۔ اس کا مطلب یہ ہے کہ جوڑے کا تجربہ نہ صرف مستحکم حالت کا ٹارک ہوتا ہے بلکہ ایک مسلسل سپر امپوزڈ دولن کا تجربہ ہوتا ہے۔ کسی بھی ٹورسنل تعمیل کے ساتھ ایک جوڑا اس لہر میں سے کچھ کو فلٹر کرے گا - جو فائدہ مند معلوم ہوسکتا ہے - لیکن یہ موٹر اور بوجھ کے درمیان ایک فیز وقفہ بھی متعارف کراتا ہے جو کچھ موشن پروفائلز میں پوزیشن کی خرابی میں جمع ہوتا ہے۔
گونج کی حساسیت: سٹیپر موٹرز میں ایک معروف وسط فریکوئنسی گونج کا رجحان ہوتا ہے — مخصوص قدموں کی شرحوں پر، موٹر کا روٹر صاف ستھرا ہونے کے بجائے ہر قدم کی پوزیشن کے گرد گھوم سکتا ہے۔ موٹر اور بوجھ کے درمیان ایک torsionally مطابق جوڑے موٹر کپلنگ لوڈ سسٹم کی گونج کی فریکوئنسی کو کم کر سکتا ہے، ممکنہ طور پر گونج کو آپریٹنگ اسپیڈ رینج میں منتقل کر سکتا ہے۔ اولڈہم کپلنگ کی نسبتاً زیادہ ٹورسنل سختی جوڑے ہوئے نظام کی گونج کو عام آپریٹنگ اسپیڈ رینج سے اوپر رکھتی ہے۔
کمپن کے تحت ٹارک کو پکڑنا: ایک اسٹیشنری سٹیپر موٹر مقناطیسی ڈیٹنٹ اور سمیٹ کرنٹ کے ذریعے اپنی پوزیشن پر فائز ہوتی ہے۔ بیرونی کمپن کے تحت — صنعتی مشینری میں عام — سٹیپر قدم کھو سکتا ہے اگر بوجھ پر کمپن سے متاثر ٹارک موٹر کے ہولڈنگ ٹارک سے زیادہ ہو۔ کسی بھی ردعمل کے ساتھ ایک جوڑا موٹر کو خرابی کا پتہ لگانے سے پہلے بوجھ کو ڈیڈ زون سے گزرنے دیتا ہے، موثر کمپن حساسیت کو بڑھاتا ہے۔ ایک زیرو بیکلاش اولڈہم کپلنگ اس بات کو یقینی بناتا ہے کہ کسی بھی بوجھ کی نقل و حرکت کو موٹر کے مکمل ہولڈنگ ٹارک کے ذریعے فوری طور پر مزاحمت کی جائے۔
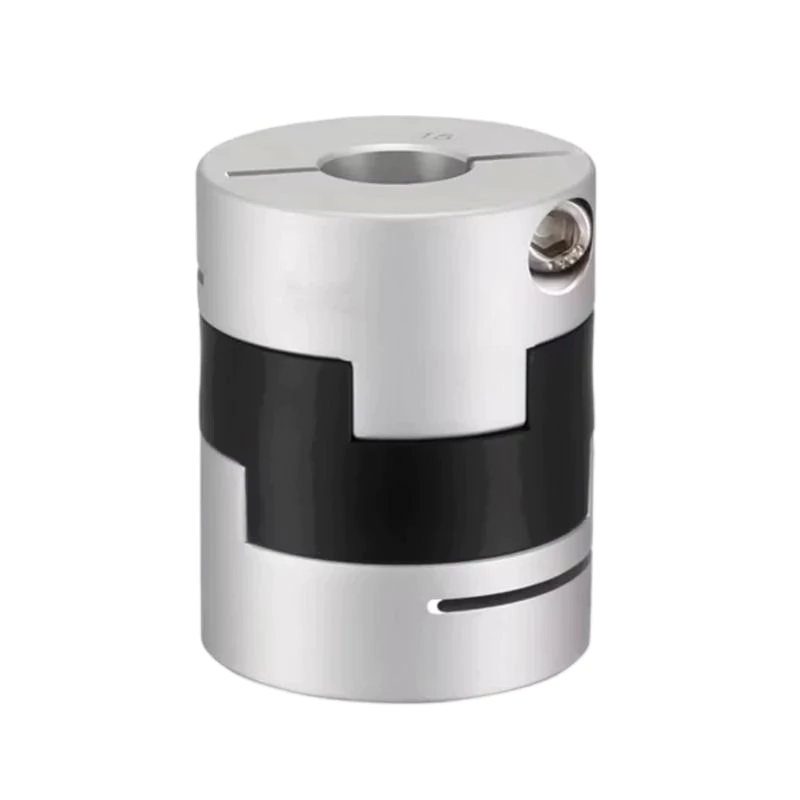
سٹیپر ڈرائیو کے لیے صحیح اولڈہم کپلنگ کی وضاحت کرنا
ٹارک کی درجہ بندی: سٹیپر موٹرز عام طور پر ان کے ریٹیڈ ہولڈنگ ٹارک کے 50 سے 70 فیصد تک چلتی ہیں تاکہ قدم کے نقصان کے خلاف حفاظتی مارجن برقرار رکھا جا سکے۔ جوڑے کے انتخاب کی بنیاد کے طور پر موٹر کی ریٹیڈ ہولڈنگ ٹارک (کم آپریٹنگ ٹارک نہیں) کا استعمال کریں، اور سرعت کی چوٹیوں اور ٹارک کی لہر کے حساب سے 2.0 سے 2.5 کا سروس فیکٹر لگائیں۔ نتیجے میں ڈیزائن ٹارک کو جوڑے کی درجہ بندی کی گئی مسلسل ٹارک کی گنجائش کے اندر آرام سے آنا چاہیے۔
بور کے سائز: NEMA سٹیپر موٹرز معیاری شافٹ ڈائی میٹرز کا استعمال کرتی ہیں — NEMA 17 موٹرز میں عام طور پر 5 mm شافٹ ہوتے ہیں، NEMA 23 موٹرز میں 6.35 mm (0.25 انچ) یا 8 mm شافٹ ہوتے ہیں، اور NEMA 34 موٹرز میں 9.525 mm (0.37 mm) شافٹ یا 0.37 انچ شافٹ ہوتے ہیں۔ کارفرما اجزاء شافٹ قطر کی بھی تصدیق کریں — لیڈ سکرو، بال سکرو، اور گیئر باکس ان پٹ شافٹ وسیع پیمانے پر مختلف ہوتے ہیں۔ ہر ہب پر مختلف بور کے سائز کے اولڈہم کپلنگز غیر مماثل شافٹ قطر کو ایڈجسٹ کرنے کے لیے دستیاب ہیں۔
حب انداز: سٹیپر موٹر ایپلی کیشنز کے لیے، کلیمپ طرز کے حب کو زیادہ ترجیح دی جاتی ہے۔ دو طرفہ اسٹیپر موشن میں شامل بار بار ٹارک کے الٹ جانے سے ہزاروں سائیکلوں پر سیٹ سکرو ہبس کے ساتھ اضافی مائیکرو سلپ کا سبب بن سکتا ہے۔ یہ مائیکرو سلپ قابل شناخت ردعمل پیدا نہیں کرتی ہے - اس کے بجائے یہ موٹر شافٹ اور لیڈ اسکرو کے درمیان کونیی تعلق کو بدل دیتی ہے، جو کہ کنٹرولر کو جانے بغیر قدم کھونے کے مترادف ہے۔ کلیمپ حب اس ناکامی کے موڈ کو مکمل طور پر ختم کر دیتے ہیں۔
ڈسک مواد: معیاری ایسیٹل (POM) سٹیپر موٹر ایپلی کیشنز کی بڑی اکثریت کے لیے موزوں ہے۔ اعلی درجہ حرارت والے ماحول کے لیے (سٹیپر موٹرز گرم چل سکتی ہیں، خاص طور پر ہائی کرنٹ سیٹنگز میں)، شیشے سے بھرے نایلان یا پی ای ای کے ڈسکس دستیاب ہیں۔ انتہائی کم رفتار، ہائی ٹارک ایپلی کیشنز کے لیے — جہاں سٹیپر آہستہ سے حرکت کر رہا ہے لیکن اپنے مکمل ریٹیڈ ٹارک کے قریب منتقل ہو رہا ہے — ٹینن چہرے کے پہننے کی شرح کو کم کرنے کے لیے زیادہ دبانے والی طاقت کے ساتھ ڈسک کے مواد کی وضاحت کریں۔
جڑتا ملاپ: اکثر نظر انداز پیرامیٹر
سٹیپر موٹرز سروو موٹرز کے مقابلے میں لوڈ انرشیا کی مطابقت کے لیے زیادہ حساس ہوتی ہیں کیونکہ وہ اوپن لوپ چلاتی ہیں۔ جب بوجھ کی جڑت موٹر روٹر کی جڑتا سے نمایاں طور پر بڑھ جاتی ہے، تو موٹر کی بوجھ کو تیز کرنے اور کم کرنے کی صلاحیت تیزی سے کم ہو جاتی ہے۔ تیز قدمی کی شرحوں پر، موٹر کمانڈ رفتار پر بوجھ کو تیز کرنے میں ناکام ہو سکتی ہے — قدم کھوتے ہوئے — یا سست ہونے پر اوور شوٹ ہو سکتی ہے۔
جوڑے کی گردشی جڑتا موٹر کے ذریعے دیکھے جانے والے بوجھ کی جڑت میں براہ راست اضافہ کرتی ہے۔ ایک اسٹیپر ڈرائیو میں جہاں جڑتا مماثلت پہلے سے ہی مشکل ہے، بھاری جوڑے قابل اعتماد آپریشن اور بار بار قدموں کے نقصان کے درمیان فرق ہو سکتا ہے۔
ایلومینیم ہب اولڈہم کپلنگز کے ساتھ ایسٹل ڈسکس کسی بھی زیرو بیکلاش کپلنگ قسم کی سب سے کم جڑتا اقدار میں سے ہیں۔ NEMA 17 اور NEMA 23 سٹیپر ایپلی کیشنز کے لیے، 0.5 g·cm² سے کم جوڑے کی جڑت کی قدریں قابل حصول ہیں — بہت سی چھوٹی سٹیپر موٹرز میں موٹر روٹر کی جڑت سے موازنہ۔
مرحلہ وار انسٹالیشن گائیڈ
مرحلہ 1 - شافٹ تیار کریں۔ موٹر شافٹ اور چلنے والے شافٹ دونوں کو اچھی طرح صاف کریں۔ کسی بھی burrs، زنگ، یا مشینی ملبے کو ہٹا دیں. اگر موٹر شافٹ میں سیٹ سکرو کے لیے فلیٹ گراؤنڈ ہے (عام طور پر NEMA سٹیپر شافٹ پر)، تو حب کی سمت بندی کے لیے اس کی کونیی پوزیشن کو نوٹ کریں۔ اگر آپ کلیمپ ہب استعمال کر رہے ہیں تو فلیٹ کی ضرورت نہیں ہے — حب کلیمپنگ زون کے اندر شافٹ کے پورے فریم کو صاف کریں۔
مرحلہ 2 - حبس کو ڈھیلے طریقے سے ماؤنٹ کریں۔ ہر حب کو اس کے متعلقہ شافٹ پر تقریباً درست محوری پوزیشن پر سلائیڈ کریں۔ ابھی تک کسی بھی بندھن کو سخت نہ کریں۔ دونوں حبس کو انگلیوں سے ڈھیلا چھوڑ دیں تاکہ سیدھ کے دوران انہیں محوری اور گردشی طور پر منتقل کیا جا سکے۔
مرحلہ 3 - سینٹر ڈسک داخل کریں۔ پہلے ٹینون کے چہرے کو ایک حب کی سلاٹ میں لگائیں، پھر دونوں حبس کو ایک ساتھ لائیں تاکہ دوسرا ٹیونن دوسرے حب کی سلاٹ کو مشغول کر دے۔ اس بات کی توثیق کریں کہ ڈسک آزادانہ طور پر حرکت کرتی ہے — اسے بغیر کسی بائنڈنگ یا تنگ دھبے کے حب سلاٹ کے اندر دونوں سمتوں میں آسانی سے پھسلنا چاہیے۔ اگر بائنڈنگ کا پتہ چلا ہے تو، موٹر اور چلنے والے شافٹ کے محوروں کے درمیان کونیی غلطی کی جانچ کریں۔
مرحلہ 4 — محوری خلا کو سیٹ کریں۔ دونوں حبس کو پوزیشن میں رکھیں تاکہ ڈسک کے چہروں اور حب کے اندرونی چہروں کے درمیان ایک چھوٹی محوری کلیئرنس — 0.5 سے 1.0 ملی میٹر — ہو۔ یہ خلا ڈسک کو بغیر کمپریس کیے محوری طور پر تیرنے کی اجازت دیتا ہے، موٹر بیرنگ میں محوری قوت کی منتقلی کو روکتا ہے۔ حبس کو اتنا قریب نہ کریں کہ ڈسک محوری طور پر نچوڑ جائے۔
مرحلہ 5 - سیدھ کی تصدیق کریں۔ کسی بھی بندھن کو سخت کرنے سے پہلے، ڈسک کو دیکھتے ہوئے دستی طور پر موٹر شافٹ کو ایک مکمل انقلاب کے ذریعے آہستہ آہستہ گھمائیں۔ ڈسک کو پوری گردش کے دوران دونوں حب سلاٹس کے اندر آسانی سے سلائیڈ ہونا چاہیے۔ اگر ڈسک ایک حب سلاٹ کے دوسرے سے زیادہ اندر اور باہر حرکت کرتی ہے، تو پس منظر کی غلط ترتیب موجود ہے - آگے بڑھنے سے پہلے اسے زیادہ سے زیادہ کم کرنے کے لیے موٹر کی بڑھتی ہوئی پوزیشن کو ایڈجسٹ کریں۔
مرحلہ 6 - حب فاسٹنرز کو سخت کریں۔ شکنجہ کے پیچ کو سخت کریں یا کپلنگ مینوفیکچرر کی طرف سے متعین ٹارک پر پیچ سیٹ کریں۔ ایک کیلیبریٹڈ ٹارک ٹول استعمال کریں - احساس سے اندازہ نہ لگائیں۔ کلیمپ سکرو کو زیادہ سخت کرنے سے حب میں شگاف پڑ سکتا ہے۔ کم سخت مائکرو پرچی کی اجازت دیتا ہے. NEMA 23 اور NEMA 34 ایپلی کیشنز کے لیے، عام کلیمپ اسکرو ٹارک جوڑے کے سائز کے لحاظ سے 0.5 سے 2.0 Nm کی حد میں ہوتے ہیں۔
مرحلہ 7 - حتمی ردعمل کی جانچ۔ چلنے والی شافٹ کو تھامیں اور موٹر شافٹ کو دونوں سمتوں میں ہاتھ سے گھمانے کی کوشش کریں۔ کوئی قابل شناخت کونیی کھیل نہیں ہونا چاہئے۔ کوئی بھی ڈرامہ یا تو ڈھیلے ہب، پہنی ہوئی ڈسک، یا غلط کپلنگ اسمبلی کی نشاندہی کرتا ہے۔
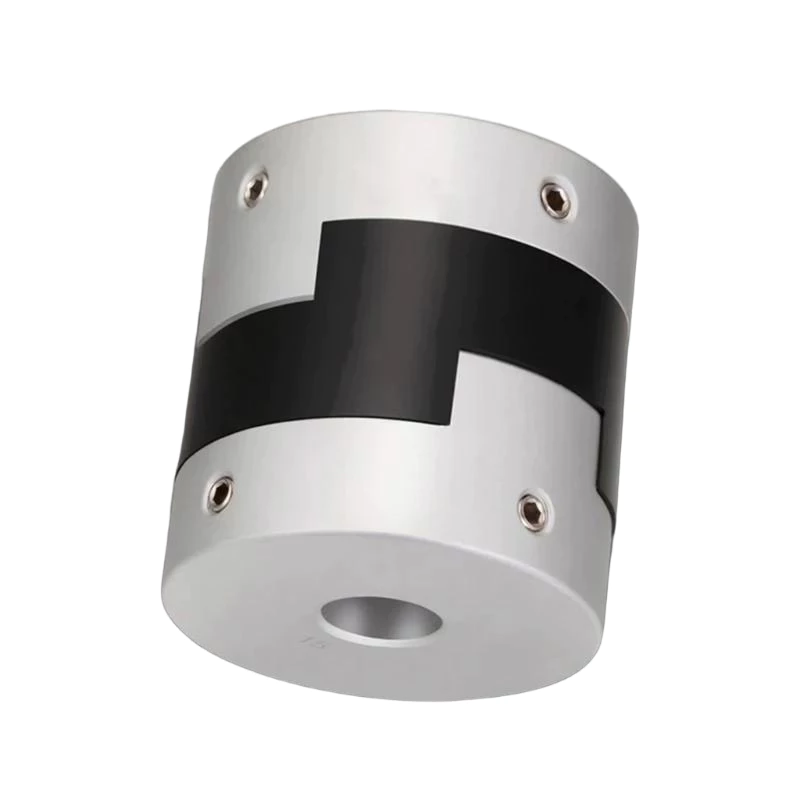
عام تنصیب کی غلطیاں اور ان سے کیسے بچنا ہے۔
حب موٹر چہرے سے بہت دور: اگر موٹر سائیڈ ہب موٹر شافٹ کے نیچے بہت دور کھڑا ہے — موٹر کے چہرے سے دور — شافٹ کی غیر تعاون یافتہ لمبائی بڑھ جاتی ہے، جس سے جوڑے کے وزن اور ڈرائیو فورسز کے نیچے شافٹ کے انحراف کا خطرہ بڑھ جاتا ہے۔ حب کو موٹر کے چہرے کے اتنا ہی قریب رکھیں جتنا شافٹ کی لمبائی اور جوڑے کا ڈیزائن اجازت دیتا ہے، عام طور پر حب کے چہرے اور موٹر بیئرنگ ہاؤسنگ کے درمیان 1-2 ملی میٹر کلیئرنس کے ساتھ۔
ڈسک کا محوری کمپریشن: ایک عام غلطی یہ ہے کہ دونوں حبس کو مکمل طور پر ایک ساتھ دھکیل دیا جائے جب تک کہ ڈسک کو مضبوطی سے سینڈوچ نہ کیا جائے۔ یہ تھرمل توسیع یا شافٹ اینڈ فلوٹ سے محوری قوتوں کو براہ راست موٹر اور چلنے والے شافٹ بیرنگ میں منتقل کرتا ہے۔ اوپر بیان کردہ 0.5–1.0 ملی میٹر محوری کلیئرنس کو ہمیشہ برقرار رکھیں۔
کونیی غلط ترتیب کو نظر انداز کرنا: بہت سی اسٹیپر ڈرائیو کی تنصیبات موٹر کی ناقص الائنمنٹ کی تلافی کے لیے لچکدار شافٹ کپلنگز پر انحصار کرتی ہیں۔ جبکہ اولڈہم کپلنگ لیٹرل آفسیٹ کو اچھی طرح سے برداشت کرتا ہے، اس میں تقریباً کوئی کونیی غلطی کی گنجائش نہیں ہے۔ اگر موٹر ماؤنٹنگ پلیٹ چلائے جانے والے شافٹ کے محور پر کھڑی نہیں ہے تو، اولڈہم کپلنگ وقتاً فوقتاً باندھے گا، اثر بوجھ پیدا کرے گا جو ڈسک کے لباس کو تیز کرتا ہے اور قدموں کے بے قاعدہ نقصان کا سبب بن سکتا ہے۔
ایک جوڑے کا استعمال کرنا جو بہت بڑا ہے: ٹارک کی درجہ بندی پر قدامت پسند ہونے کے لیے کپلنگ کو اوور سائز کرنے کے نتیجے میں زیادہ جڑتا کے ساتھ ایک بڑا، بھاری کپلنگ ہوتا ہے - اس کے برعکس جو ایک سٹیپر ڈرائیو کی ضرورت ہوتی ہے۔ سب سے چھوٹی جوڑی کا انتخاب کریں جو ٹارک اور بور کی ضروریات کو پورا کرتا ہو، نہ کہ سب سے بڑا جو شافٹ میں فٹ ہو۔
سٹیپر ایپلی کیشنز میں دیکھ بھال
اوپن لوپ سٹیپر سسٹمز میں، کپلنگ پہننا ایک خاص چیلنج پیش کرتا ہے: چونکہ سسٹم میں کوئی پوزیشن فیڈ بیک نہیں ہے، اس لیے ڈسک پہننے سے بتدریج ردعمل میں اضافہ کنٹرولر کے ذریعے خود بخود نہیں پایا جاتا ہے۔ سسٹم اس طرح کام کرتا رہتا ہے جیسے سب کچھ نارمل ہو، لیکن پوزیشننگ کی درستگی ہر ڈسک کے پہننے کے چکر کے ساتھ خاموشی سے گھٹ جاتی ہے۔
انسٹالیشن سیکشن میں بیان کردہ ہاتھ سے گھومنے کا طریقہ استعمال کرتے ہوئے - کم از کم ہر 2,000 آپریٹنگ گھنٹے - وقفے وقفے سے دستی ردعمل کی جانچ کو لاگو کریں۔ ماپا ردعمل کے 0.3 ڈگری پر متبادل ٹرگر سیٹ کریں، یا جب بھی پوزیشننگ کی درستگی کی شکایات شروع ہوں۔ شیلف پر فی کپلنگ ٹائپ ایک اسپیئر ڈسک رکھیں۔ ڈسک کی تبدیلی ایک پانچ منٹ کا کام ہے جو سسٹم کو نئے جوڑے کی درستگی پر بحال کرتا ہے۔
نتیجہ
اولڈہم کپلنگ سٹیپر موٹر ڈرائیو سسٹمز کے لیے ایک مثالی میچ ہے۔ اس کی زیرو بیکلاش کارکردگی پوزیشننگ کی غلطیوں کو ختم کرتی ہے جو اوپن لوپ اسٹیپنگ خود کو درست نہیں کرسکتی ہیں۔ اس کی پس منظر کی غلط ترتیب کی رواداری حقیقی دنیا کی صف بندی کی خامیوں کو ایڈجسٹ کرتی ہے جو کم لاگت والے مشین کے فریموں میں ناگزیر ہیں۔ اس کی کم جڑتا سٹیپر کے متحرک ردعمل کو محفوظ رکھتی ہے، اور اس کا کلیمپ-ہب آپشن مائیکرو سلپ کو روکتا ہے جو قدموں کی گنتی کی درستگی کو آہستہ آہستہ تبدیل کر سکتا ہے۔ درست تصریح، محتاط تنصیب، اور وقتاً فوقتاً ڈسک کے معائنے کے ساتھ، اولڈہم کپلنگ سٹیپر ڈرائیو سسٹم کی پوری زندگی میں قابل اعتماد، زیرو بیکلاش کارکردگی فراہم کرے گا۔
ہمارے براؤز کریں سٹیپر موٹر ایپلی کیشنز کے لیے اولڈہم کپلنگ رینج، یا ہماری ٹیم سے رابطہ کریں۔ سائز کے مشورے کے لیے۔


