Stepper motors are the workhorse of low-to-medium cost motion control. From desktop 3D printers and CNC routers to laboratory dispensers and industrial indexing equipment, the stepper motor’s ability to move in precise angular increments without a position feedback device makes it an attractive and cost-effective solution for a vast range of applications. But a stepper motor’s open-loop positioning accuracy is only as good as the mechanical chain that connects its shaft to the load — and in that chain, the coupling is often the weakest link.
O Acoplamento de Oldham É particularmente adequado para sistemas de acionamento de motores de passo, solucionando as vulnerabilidades específicas criadas pelo controle de passo em malha aberta. Este artigo explica o porquê e fornece orientações detalhadas de instalação e especificação para aplicações com motores de passo.
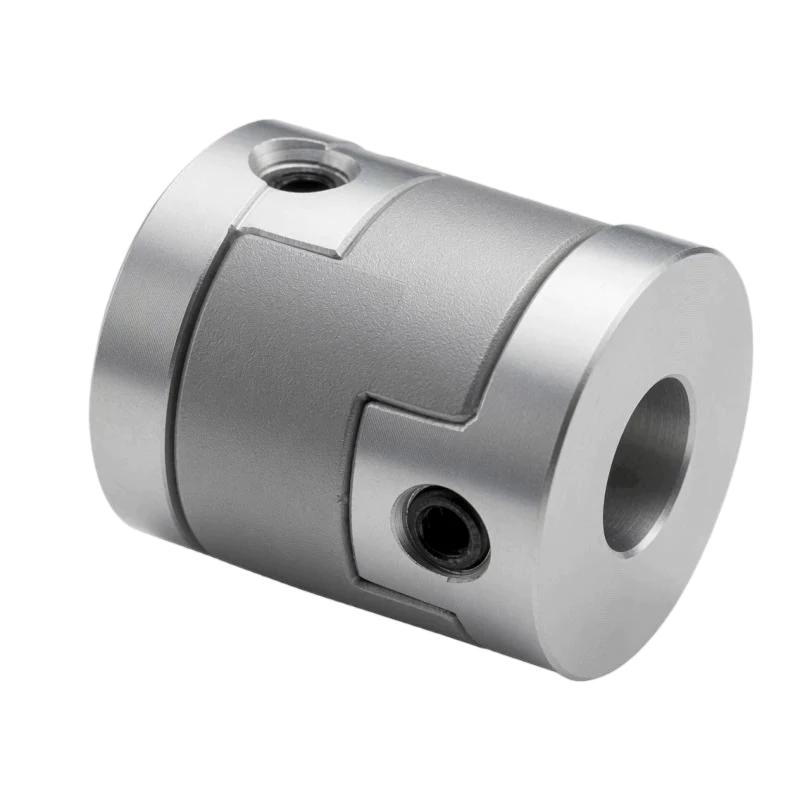
Por que os sistemas de motores de passo precisam de acoplamentos sem folga?
Um motor de passo avança em passos discretos — tipicamente 1,8 graus por passo completo ou 0,9 graus no modo de meio passo. Cada passo é comandado pelo controlador, independentemente de o motor realmente se mover para a posição comandada. Essa natureza de malha aberta significa que não há mecanismo de correção para qualquer erro introduzido entre o eixo do motor e a carga.
Nesse contexto, a folga no acoplamento é particularmente prejudicial. Considere um motor de passo acionando um fuso de esferas para um eixo linear. Se o acoplamento tiver 0,5 graus de folga e o fuso de esferas tiver um passo de 2 mm, a folga se traduz em uma zona morta de posicionamento de aproximadamente 0,003 mm a cada inversão de direção. O controlador comanda uma inversão, aciona o motor de acordo, mas o fuso de esferas não se move durante os primeiros 0,5 graus de rotação do motor. O controlador não tem como saber que isso ocorreu — ele continua contando os passos a partir da posição errada. Cada comando de posição subsequente na nova direção é compensado pelo erro de folga.
Ao contrário dos sistemas servo, que podem compensar parcialmente a folga de acoplamento por meio de software, os sistemas de motores de passo não possuem nenhum mecanismo de compensação. A única maneira de eliminar o erro de folga em um acionamento de motor de passo em malha aberta é usar um acoplamento com folga zero.
The Stepper Motor’s Specific Loading Profile
Os motores de passo produzem torque em um padrão característico que difere significativamente dos servomotores, e esse padrão tem implicações na seleção do acoplamento.
Ondulação de torque: À medida que o motor de passo avança de um passo para o seguinte, o torque eletromagnético varia sinusoidalmente. Mesmo um motor com micropassos bem calibrados produz ondulação de torque na frequência do passo. Isso significa que o acoplamento não experimenta apenas torque em regime permanente, mas também uma oscilação contínua sobreposta. Um acoplamento com alguma flexibilidade torsional filtrará parte dessa ondulação — o que pode parecer benéfico —, mas também introduz uma defasagem de fase entre o motor e a carga, que se acumula e resulta em erro posicional em alguns perfis de movimento.
Sensibilidade à ressonância: Stepper motors have a well-known mid-frequency resonance phenomenon — at certain step rates, the motor’s rotor can oscillate around each step position rather than settling cleanly. A torsionally compliant coupling between the motor and the load can lower the resonant frequency of the motor-coupling-load system, potentially moving the resonance into the operating speed range. The Oldham coupling’s relatively high torsional stiffness keeps the coupled system resonance well above the typical operating speed range.
Torque de retenção sob vibração: A stationary stepper motor holds its position by magnetic detent and winding current. Under external vibration — common in industrial machinery — the stepper can lose steps if the vibration-induced torque on the load exceeds the motor’s holding torque. A coupling with any backlash allows the load to move through the dead zone before the motor detects the disturbance, magnifying the effective vibration sensitivity. A zero-backlash Oldham coupling ensures that any load movement is immediately resisted by the motor’s full holding torque.
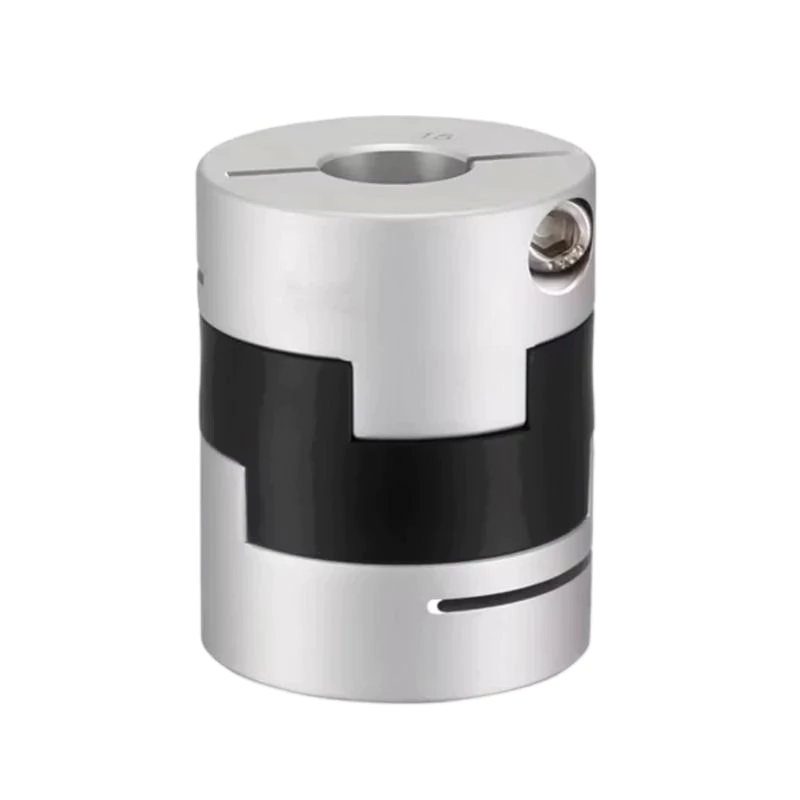
Especificando o acoplamento Oldham correto para um acionamento de motor de passo.
Classificação de torque: Stepper motors are typically run at 50 to 70 percent of their rated holding torque to maintain a safety margin against step loss. Use the motor’s rated holding torque (not the reduced operating torque) as the basis for coupling selection, and apply a service factor of 2.0 to 2.5 to account for acceleration peaks and torque ripple. The resulting design torque should fall comfortably within the coupling’s rated continuous torque capacity.
Diâmetros de furo: Os motores de passo NEMA utilizam diâmetros de eixo padronizados — os motores NEMA 17 normalmente têm eixos de 5 mm, os motores NEMA 23 têm eixos de 6,35 mm (0,25 polegadas) ou 8 mm e os motores NEMA 34 têm eixos de 9,525 mm (0,375 polegadas) ou 14 mm. Verifique também o diâmetro do eixo do componente acionado — os eixos de entrada de fusos de esferas, fusos trapezoidais e caixas de engrenagens variam bastante. Acoplamentos Oldham com diferentes diâmetros de furo em cada cubo estão disponíveis para acomodar diâmetros de eixo diferentes.
Estilo do Hub: Para aplicações com motores de passo, os cubos de fixação por grampo são altamente recomendados. As frequentes inversões de torque inerentes ao movimento bidirecional de motores de passo podem causar microdeslizamento incremental em cubos com parafuso de fixação ao longo de milhares de ciclos. Esse microdeslizamento não produz folga detectável — em vez disso, altera a relação angular entre o eixo do motor e o fuso, o que equivale à perda de passos sem que o controlador perceba. Os cubos de fixação por grampo eliminam completamente esse modo de falha.
Material do disco: O acetal padrão (POM) é adequado para a grande maioria das aplicações de motores de passo. Para ambientes de alta temperatura (os motores de passo podem aquecer, principalmente em configurações de corrente elevadas), estão disponíveis discos de nylon reforçado com fibra de vidro ou PEEK. Para aplicações de baixíssima velocidade e alto torque — onde o motor de passo se move lentamente, mas transmite próximo ao seu torque nominal máximo — especifique um material de disco com maior resistência à compressão para reduzir a taxa de desgaste da face de encaixe.
Correspondência de inércia: o parâmetro frequentemente negligenciado
Stepper motors are more sensitive to load inertia mismatch than servo motors because they operate open-loop. When the load inertia significantly exceeds the motor rotor inertia, the motor’s ability to accelerate and decelerate the load quickly degrades. At high step rates, the motor may fail to accelerate the load to the commanded velocity — losing steps — or may overshoot when decelerating.
The coupling’s rotational inertia adds directly to the load inertia seen by the motor. In a stepper drive where inertia matching is already challenging, a heavy coupling can be the difference between reliable operation and frequent step loss.
Os acoplamentos Oldham com cubo de alumínio e discos de acetal apresentam alguns dos valores de inércia mais baixos entre os acoplamentos sem folga. Para aplicações em motores de passo NEMA 17 e NEMA 23, é possível atingir valores de inércia de acoplamento inferiores a 0,5 g·cm² — comparáveis à inércia do rotor de muitos motores de passo de pequeno porte.
Guia de Instalação Passo a Passo
Passo 1 — Prepare os eixos. Limpe cuidadosamente tanto o eixo do motor quanto o eixo acionado. Remova quaisquer rebarbas, ferrugem ou resíduos de usinagem. Se o eixo do motor tiver uma superfície plana retificada para um parafuso de fixação (comum em eixos de motores de passo NEMA), observe sua posição angular para a orientação do cubo. Se estiver usando cubos de fixação, a superfície plana não é necessária — limpe toda a circunferência do eixo dentro da zona de fixação do cubo.
Passo 2 — Monte os cubos sem apertá-los completamente. Deslize cada cubo em seu respectivo eixo até a posição axial aproximada correta. Não aperte nenhum parafuso ainda. Deixe ambos os cubos soltos com os dedos para que possam ser movidos axial e rotacionalmente durante o alinhamento.
Passo 3 — Insira o disco central. Engage the first tenon face into one hub’s slot, then bring the two hubs together so the second tenon engages the other hub’s slot. Verify that the disc moves freely — it should slide smoothly in both directions within the hub slots with no binding or tight spots. If binding is detected, check for angular misalignment between the motor and driven shaft axes.
Passo 4 — Ajuste a folga axial. Posicione os dois cubos de forma que haja uma pequena folga axial — de 0,5 a 1,0 mm — entre as faces do disco e as faces internas do cubo. Essa folga permite que o disco flutue axialmente sem ser comprimido, evitando a transmissão de força axial para os rolamentos do motor. Não aproxime os cubos a ponto de comprimir o disco axialmente.
Etapa 5 — Verificar o alinhamento. Antes de apertar qualquer parafuso, gire manualmente o eixo do motor lentamente por uma volta completa, observando o disco. O disco deve deslizar suavemente dentro de ambas as ranhuras do cubo durante toda a rotação. Se o disco se mover para dentro e para fora de uma ranhura do cubo mais do que da outra, há um desalinhamento lateral — ajuste a posição de montagem do motor para reduzi-lo ao máximo antes de prosseguir.
Passo 6 — Aperte os parafusos do cubo. Aperte os parafusos de fixação ou os parafusos de ajuste com o torque especificado pelo fabricante do acoplamento. Use um torquímetro calibrado — não faça uma estimativa pelo tato. Apertar demais um parafuso de fixação pode trincar o cubo; apertar de menos permite microdeslizamento. Para aplicações NEMA 23 e NEMA 34, os torques típicos dos parafusos de fixação variam de 0,5 a 2,0 Nm, dependendo do tamanho do acoplamento.
Etapa 7 — Verificação final de reação. Mantenha o eixo acionado imóvel e tente girar o eixo do motor manualmente em ambas as direções. Não deve haver folga angular perceptível. Qualquer folga indica um cubo solto, um disco desgastado ou uma montagem de acoplamento incorreta.
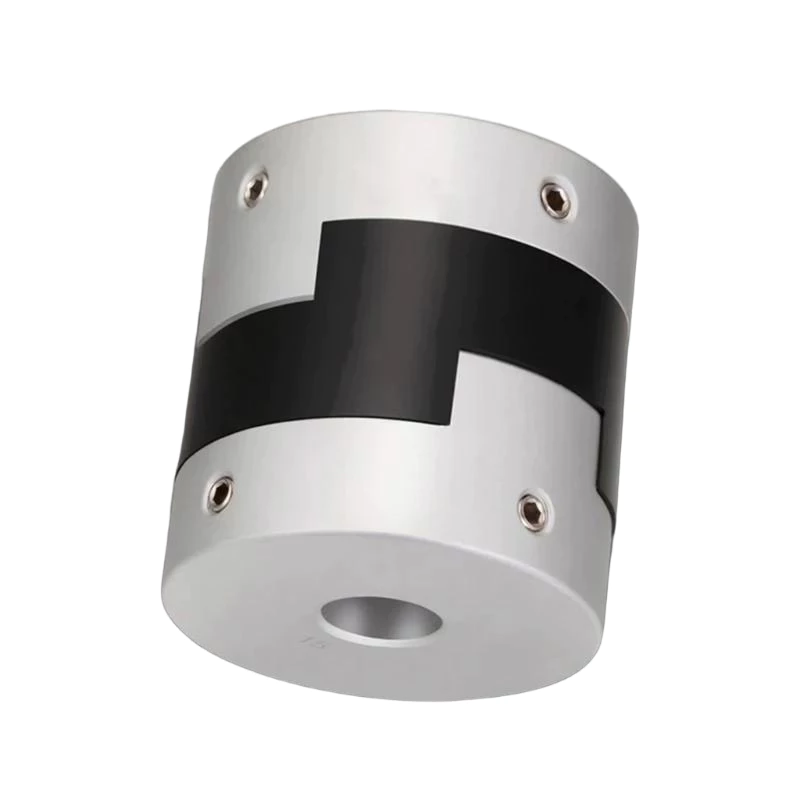
Erros comuns de instalação e como evitá-los
O cubo está muito longe da face do motor: If the motor-side hub is positioned too far down the motor shaft — away from the motor face — the shaft’s unsupported length increases, raising the risk of shaft deflection under the coupling’s weight and drive forces. Mount the hub as close to the motor face as the shaft length and coupling design allow, typically with 1–2 mm clearance between the hub face and the motor bearing housing.
Compressão axial do disco: Um erro comum é pressionar os dois cubos completamente até que o disco fique firmemente encaixado. Isso transmite forças axiais provenientes da expansão térmica ou da folga axial do eixo diretamente para os rolamentos do motor e do eixo acionado. Mantenha sempre a folga axial de 0,5 a 1,0 mm descrita acima.
Ignorando o desalinhamento angular: Muitas instalações de acionamento de motores de passo dependem de acoplamentos de eixo flexíveis para compensar o desalinhamento da montagem do motor. Enquanto isso, Acoplamento de Oldham Tolera bem o deslocamento lateral, mas praticamente não apresenta capacidade de desalinhamento angular. Se a placa de montagem do motor não estiver perpendicular ao eixo do eixo acionado, o acoplamento Oldham irá travar periodicamente, gerando cargas de impacto que aceleram o desgaste do disco e podem causar perda irregular de passos.
Utilizar um acoplamento excessivamente grande: Dimensionar o acoplamento de forma exagerada para garantir uma classificação de torque conservadora resulta em um acoplamento maior e mais pesado, com maior inércia — o oposto do que um acionador de motor de passo precisa. Selecione o menor acoplamento que atenda aos requisitos de torque e diâmetro interno, e não o maior que se encaixe no eixo.
Manutenção em aplicações de motores de passo
Em sistemas de motores de passo de malha aberta, o desgaste do acoplamento representa um desafio particular: como o sistema não possui feedback de posição, o aumento gradual da folga devido ao desgaste do disco não é detectado automaticamente pelo controlador. O sistema continua operando como se tudo estivesse normal, mas a precisão de posicionamento se degrada silenciosamente a cada ciclo de desgaste do disco.
Implemente uma verificação manual periódica da folga — pelo menos a cada 2.000 horas de operação — usando o método de rotação manual descrito na seção de instalação. Defina um gatilho de substituição em 0,3 graus de folga medida ou sempre que surgirem reclamações sobre a precisão de posicionamento. Mantenha um disco sobressalente para cada tipo de acoplamento; a substituição do disco é uma tarefa de cinco minutos que restaura o sistema à precisão de acoplamento novo.
Conclusão
The Oldham coupling is an ideal match for stepper motor drive systems. Its zero-backlash performance eliminates the positioning errors that open-loop stepping cannot self-correct. Its lateral misalignment tolerance accommodates the real-world alignment imperfections that are inevitable in low-cost machine frames. Its low inertia preserves the stepper’s dynamic response, and its clamp-hub option prevents the micro-slip that can gradually shift step count accuracy. With correct specification, careful installation, and periodic disc inspection, an Oldham coupling will deliver reliable, zero-backlash performance throughout the life of the stepper drive system.
Navegue pelos nossos Gama de acoplamentos Oldham para aplicações em motores de passo, ou Entre em contato com nossa equipe. Para obter informações sobre tamanhos.


