Motor stepper merupakan jentera kawalan gerakan berkos rendah hingga sederhana. Daripada pencetak 3D desktop dan penghala CNC kepada dispenser makmal dan peralatan pengindeksan perindustrian, keupayaan motor stepper untuk bergerak dalam kenaikan sudut yang tepat tanpa peranti maklum balas kedudukan menjadikannya penyelesaian yang menarik dan kos efektif untuk pelbagai aplikasi. Tetapi ketepatan kedudukan gelung terbuka motor stepper hanya sebaik rantai mekanikal yang menghubungkan acinya dengan beban — dan dalam rantai itu, gandingan selalunya merupakan pautan yang paling lemah.
Yang Gandingan Oldham amat sesuai untuk sistem pemacu motor stepper, menangani kelemahan khusus yang dihasilkan oleh langkah gelung terbuka. Artikel ini menerangkan sebabnya, dan menyediakan panduan pemasangan dan spesifikasi terperinci untuk aplikasi motor stepper.
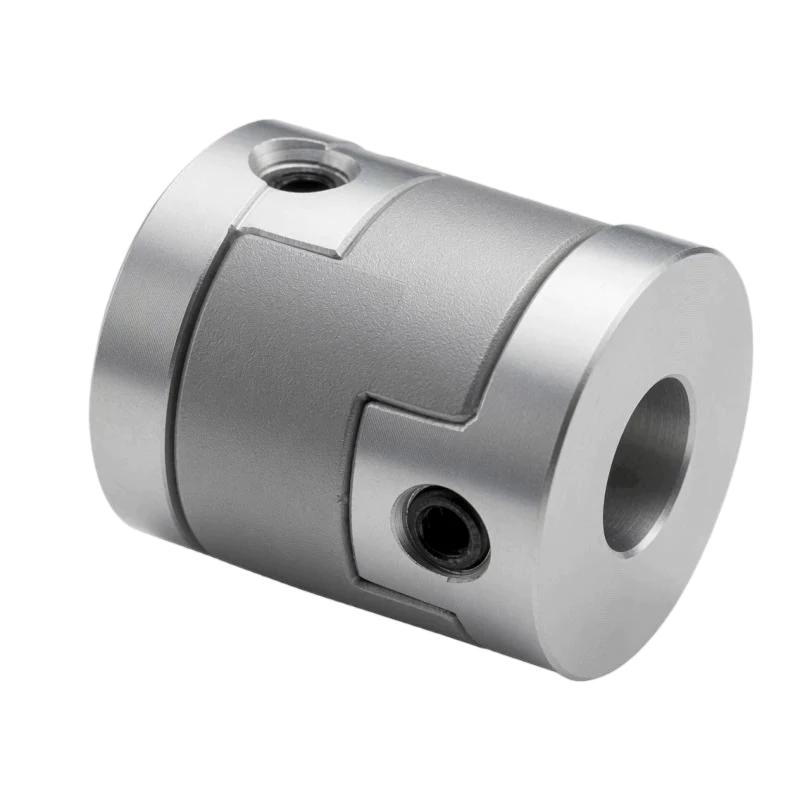
Mengapa Sistem Motor Stepper Memerlukan Gandingan Zero-Backlash
Motor stepper bergerak dalam langkah diskret — biasanya 1.8 darjah setiap langkah penuh, atau 0.9 darjah dalam mod separuh langkah. Setiap langkah diperintahkan oleh pengawal tanpa mengira sama ada motor benar-benar bergerak ke kedudukan yang diperintahkan. Sifat gelung terbuka ini bermakna tiada mekanisme pembetulan untuk sebarang ralat yang diperkenalkan antara aci motor dan beban.
Dalam konteks ini, tindak balas gandingan amat merosakkan. Pertimbangkan stepper yang memacu skru utama untuk paksi linear. Jika gandingan mempunyai tindak balas 0.5 darjah dan skru utama mempunyai pic 2 mm, tindak balas diterjemahkan kepada zon mati kedudukan kira-kira 0.003 mm pada setiap pembalikan arah. Pengawal mengarahkan pembalikan, menggerakkan motor dengan sewajarnya, tetapi skru utama tidak bergerak untuk 0.5 darjah putaran motor yang pertama. Pengawal tidak mempunyai cara untuk mengetahui perkara ini telah berlaku — ia terus mengira langkah dari kedudukan yang salah. Setiap arahan kedudukan berikutnya dalam arah baharu diimbangi oleh ralat tindak balas.
Tidak seperti sistem servo, yang boleh mengimbangi sebahagian daripada tindak balas gandingan melalui perisian, sistem stepper langsung tidak mempunyai mekanisme pampasan. Satu-satunya cara untuk menghapuskan ralat tindak balas dalam pemacu stepper gelung terbuka adalah dengan menggunakan gandingan dengan tindak balas sifar.
Profil Pemuatan Khusus Motor Stepper
Motor stepper menghasilkan tork dalam corak ciri yang berbeza dengan ketara daripada motor servo, dan corak ini mempunyai implikasi untuk pemilihan gandingan.
Riak tork: Apabila stepper bergerak dari satu langkah ke langkah seterusnya, tork elektromagnet berubah secara sinusoidal. Malah motor yang mempunyai mikrostep yang baik menghasilkan riak tork pada frekuensi langkah. Ini bermakna gandingan bukan sahaja mengalami tork keadaan mantap tetapi juga ayunan bertindih berterusan. Gandingan dengan sebarang pematuhan kilasan akan menapis sebahagian daripada riak ini — yang mungkin kelihatan bermanfaat — tetapi ia juga memperkenalkan lag fasa antara motor dan beban yang terkumpul menjadi ralat kedudukan dalam beberapa profil gerakan.
Kepekaan resonans: Motor stepper mempunyai fenomena resonans frekuensi pertengahan yang terkenal — pada kadar langkah tertentu, rotor motor boleh berayun di sekitar setiap kedudukan langkah dan bukannya mendap secara bersih. Gandingan yang mematuhi kilasan antara motor dan beban boleh menurunkan frekuensi resonans sistem gandingan motor-beban, berpotensi menggerakkan resonans ke dalam julat kelajuan operasi. Kekakuan kilasan gandingan Oldham yang agak tinggi memastikan resonans sistem gandingan jauh melebihi julat kelajuan operasi biasa.
Memegang tork di bawah getaran: Motor stepper pegun mengekalkan kedudukannya melalui penahan magnet dan arus penggulungan. Di bawah getaran luaran — biasa dalam jentera perindustrian — stepper boleh kehilangan langkah jika tork yang disebabkan oleh getaran pada beban melebihi tork pegangan motor. Gandingan dengan sebarang tindak balas membolehkan beban bergerak melalui zon mati sebelum motor mengesan gangguan, membesarkan kepekaan getaran berkesan. Gandingan Oldham tindak balas sifar memastikan bahawa sebarang pergerakan beban serta-merta ditentang oleh tork pegangan penuh motor.
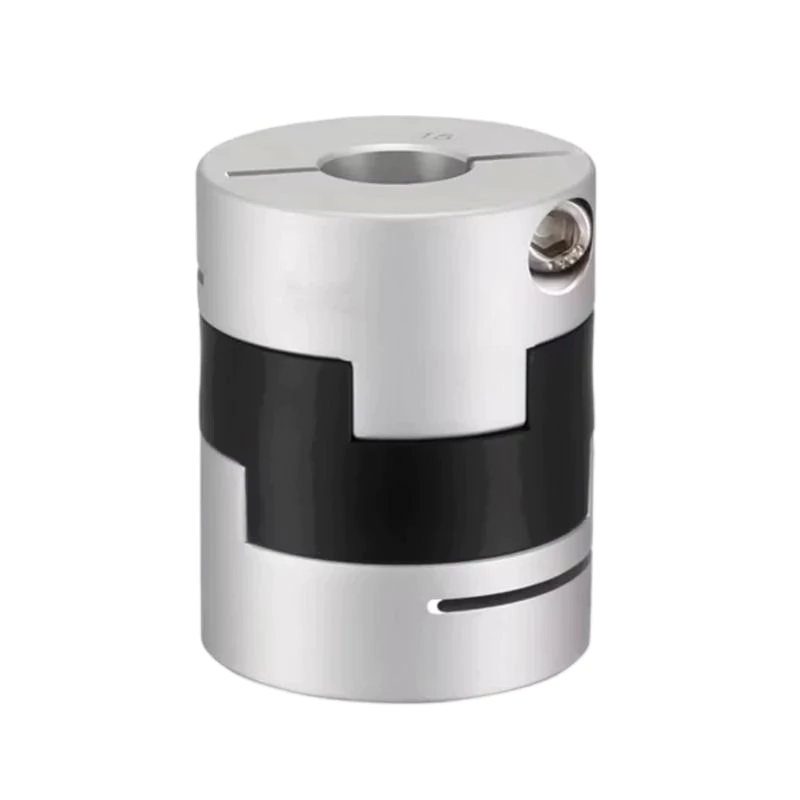
Menentukan Gandingan Oldham yang Tepat untuk Pemacu Stepper
Penarafan tork: Motor stepper biasanya dijalankan pada 50 hingga 70 peratus daripada tork pegangan terkadarnya untuk mengekalkan margin keselamatan terhadap kehilangan langkah. Gunakan tork pegangan terkadar motor (bukan tork operasi yang dikurangkan) sebagai asas untuk pemilihan gandingan, dan gunakan faktor perkhidmatan 2.0 hingga 2.5 untuk mengambil kira puncak pecutan dan riak tork. Tork reka bentuk yang terhasil hendaklah berada dengan selesa dalam kapasiti tork berterusan terkadar gandingan.
Saiz lubang: Motor stepper NEMA menggunakan diameter aci piawai — motor NEMA 17 biasanya mempunyai aci 5 mm, motor NEMA 23 mempunyai aci 6.35 mm (0.25 inci) atau 8 mm, dan motor NEMA 34 mempunyai aci 9.525 mm (0.375 inci) atau 14 mm. Sahkan diameter aci komponen pemacu juga — aci input skru plumbum, skru bola dan kotak gear berbeza-beza secara meluas. Gandingan Oldham dengan saiz lubang yang berbeza pada setiap hab tersedia untuk menampung diameter aci yang tidak sepadan.
Gaya hab: Bagi aplikasi motor stepper, hab gaya pengapit sangat diutamakan. Pembalikan tork yang kerap wujud dalam gerakan stepper dwiarah boleh menyebabkan gelinciran mikro tambahan dengan hab skru set sepanjang ribuan kitaran. Gelinciran mikro ini tidak menghasilkan tindak balas yang boleh dikesan — sebaliknya ia mengalihkan hubungan sudut antara aci motor dan skru utama, bersamaan dengan kehilangan langkah tanpa diketahui oleh pengawal. Hab pengapit menghapuskan mod kegagalan ini sepenuhnya.
Bahan cakera: Asetal standard (POM) sesuai untuk sebahagian besar aplikasi motor stepper. Untuk persekitaran suhu tinggi (motor stepper boleh berjalan pada suhu panas, terutamanya pada tetapan arus tinggi), cakera nilon atau PEEK berisi kaca tersedia. Untuk aplikasi tork tinggi berkelajuan sangat rendah — di mana stepper bergerak perlahan tetapi menghantar hampir tork penuhnya — tentukan bahan cakera dengan kekuatan mampatan yang lebih tinggi untuk mengurangkan kadar haus muka tenon.
Padanan Inersia: Parameter Yang Sering Diabaikan
Motor stepper lebih sensitif terhadap ketidakpadanan inersia beban berbanding motor servo kerana ia beroperasi dalam gelung terbuka. Apabila inersia beban melebihi inersia rotor motor dengan ketara, keupayaan motor untuk memecut dan menyahpecut beban akan merosot dengan cepat. Pada kadar langkah yang tinggi, motor mungkin gagal memecut beban ke halaju yang diarahkan — kehilangan langkah — atau mungkin melebihi kelajuan semasa menyahpecut.
Inersia putaran gandingan menambah secara langsung kepada inersia beban yang dilihat oleh motor. Dalam pemacu stepper yang mana padanan inersia sudah mencabar, gandingan berat boleh menjadi perbezaan antara operasi yang andal dan kehilangan langkah yang kerap.
Gandingan Oldham hab aluminium dengan cakera asetal mempunyai antara nilai inersia terendah bagi mana-mana jenis gandingan tindak balas sifar. Bagi aplikasi stepper NEMA 17 dan NEMA 23, nilai inersia gandingan di bawah 0.5 g·cm² boleh dicapai — setanding dengan inersia rotor motor dalam banyak motor stepper kecil.
Panduan Pemasangan Langkah demi Langkah
Langkah 1 — Sediakan aci. Bersihkan kedua-dua aci motor dan aci pemacu dengan teliti. Buang sebarang gerinda, karat atau serpihan pemesinan. Jika aci motor mempunyai pembumian rata untuk skru set (biasa pada aci stepper NEMA), perhatikan kedudukan sudutnya untuk orientasi hab. Jika anda menggunakan hab pengapit, hab pengapit tidak diperlukan — bersihkan lilitan penuh aci di dalam zon pengapit hab.
Langkah 2 — Pasang hab secara longgar. Luncurkan setiap hab ke atas aci masing-masing ke kedudukan paksi yang lebih kurang betul. Jangan ketatkan sebarang pengikat lagi. Biarkan kedua-dua hab longgar dengan jari supaya ia boleh digerakkan secara paksi dan putaran semasa penjajaran.
Langkah 3 — Masukkan cakera tengah. Sambungkan permukaan tenon pertama ke dalam slot satu hab, kemudian rapatkan kedua-dua hab supaya tenon kedua menyentuh slot hab yang satu lagi. Sahkan bahawa cakera bergerak bebas — ia sepatutnya meluncur dengan lancar ke kedua-dua arah di dalam slot hab tanpa pengikatan atau tempat yang ketat. Jika pengikatan dikesan, periksa ketidaksejajaran sudut antara paksi motor dan aci pemacu.
Langkah 4 — Tetapkan jurang paksi. Letakkan kedua-dua hab supaya terdapat jarak paksi yang kecil — 0.5 hingga 1.0 mm — antara permukaan cakera dan permukaan dalam hab. Jurang ini membolehkan cakera terapung secara paksi tanpa dimampatkan, sekali gus menghalang penghantaran daya paksi ke galas motor. Jangan tolak hab terlalu rapat antara satu sama lain sehingga cakera terhimpit secara paksi.
Langkah 5 — Sahkan penjajaran. Sebelum mengetatkan sebarang pengikat, putar aci motor secara manual secara perlahan-lahan melalui satu pusingan penuh sambil memerhatikan cakera. Cakera hendaklah meluncur dengan lancar di dalam kedua-dua slot hab sepanjang putaran penuh. Jika cakera bergerak masuk dan keluar dari satu slot hab lebih daripada yang lain, terdapat ketidaksejajaran sisi — laraskan kedudukan pelekap motor untuk mengurangkannya sebanyak mungkin sebelum meneruskan.
Langkah 6 — Ketatkan pengikat hab. Ketatkan skru pengapit atau tetapkan skru kepada tork yang ditentukan oleh pengeluar gandingan. Gunakan alat tork yang dikalibrasi — jangan anggarkan berdasarkan rasa. Mengetatkan skru pengapit secara berlebihan boleh meretakkan hab; pengetatan yang kurang membolehkan gelinciran mikro. Untuk aplikasi NEMA 23 dan NEMA 34, tork skru pengapit biasa adalah dalam julat 0.5 hingga 2.0 Nm bergantung pada saiz gandingan.
Langkah 7 — Pemeriksaan tindak balas akhir. Pegang aci pemacu pegun dan cuba putar aci motor dengan tangan dalam kedua-dua arah. Tidak sepatutnya ada gerak sudut yang dapat dikesan. Sebarang gerak menunjukkan sama ada hab longgar, cakera haus atau pemasangan gandingan yang salah.
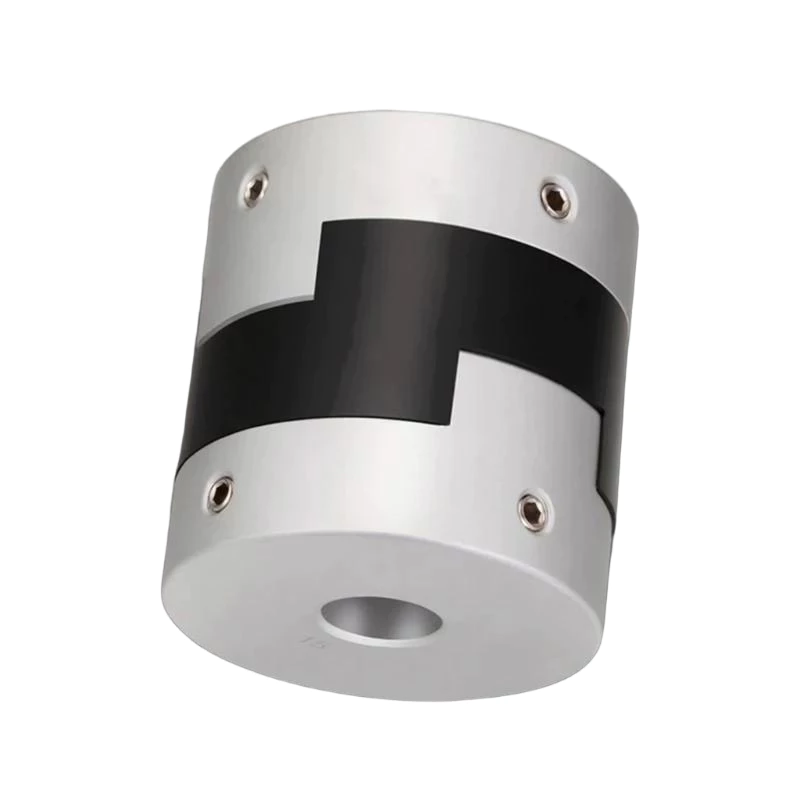
Kesilapan Pemasangan Biasa dan Cara Mengelakkannya
Hab terlalu jauh dari permukaan motor: Jika hab sisi motor diletakkan terlalu jauh ke bawah aci motor — jauh dari permukaan motor — panjang aci yang tidak disokong akan meningkat, lalu meningkatkan risiko pesongan aci di bawah berat dan daya pemacu gandingan. Pasang hab sedekat mungkin dengan permukaan motor seperti yang dibenarkan oleh panjang aci dan reka bentuk gandingan, biasanya dengan jarak 1–2 mm antara permukaan hab dan perumah galas motor.
Mampatan aksial cakera: Satu kesilapan yang biasa berlaku ialah menolak kedua-dua hab sepenuhnya bersama sehingga cakera diapit dengan ketat. Ini menghantar daya paksi daripada pengembangan haba atau apungan hujung aci terus ke dalam galas motor dan aci pemacu. Sentiasa kekalkan jarak paksi 0.5–1.0 mm yang diterangkan di atas.
Mengabaikan ketidaksejajaran sudut: Banyak pemasangan pemacu stepper bergantung pada gandingan aci fleksibel untuk mengimbangi penjajaran pemasangan motor yang lemah. Walaupun Gandingan Oldham bertolak ansur dengan ofset sisi dengan baik, ia hampir tidak mempunyai kapasiti salah jajaran sudut. Jika plat pelekap motor tidak berserenjang dengan paksi aci pemacu, gandingan Oldham akan terikat secara berkala, menghasilkan beban impak yang mempercepatkan haus cakera dan boleh menyebabkan kehilangan langkah yang tidak teratur.
Menggunakan gandingan yang terlalu besar: Saiz gandingan yang terlalu besar untuk menjadi konservatif pada penarafan tork menghasilkan gandingan yang lebih besar dan lebih berat dengan inersia yang lebih tinggi — bertentangan dengan apa yang diperlukan oleh pemacu stepper. Pilih gandingan terkecil yang memenuhi keperluan tork dan lubang, bukan yang terbesar yang sesuai dengan aci.
Penyelenggaraan dalam Aplikasi Stepper
Dalam sistem stepper gelung terbuka, haus gandingan memberikan cabaran tertentu: kerana sistem tidak mempunyai maklum balas kedudukan, peningkatan tindak balas secara beransur-ansur daripada haus cakera tidak dikesan secara automatik oleh pengawal. Sistem terus beroperasi seolah-olah semuanya normal, tetapi ketepatan kedudukan merosot secara senyap dengan setiap kitaran haus cakera.
Laksanakan pemeriksaan tindak balas manual berkala — sekurang-kurangnya setiap 2,000 jam operasi — menggunakan kaedah putaran tangan yang diterangkan dalam bahagian pemasangan. Tetapkan pencetus penggantian pada 0.3 darjah tindak balas yang diukur, atau apabila aduan ketepatan kedudukan bermula. Simpan satu cakera ganti bagi setiap jenis gandingan di rak; penggantian cakera ialah tugasan lima minit yang memulihkan sistem kepada ketepatan gandingan baharu.
Kesimpulan
Gandingan Oldham merupakan padanan ideal untuk sistem pemacu motor stepper. Prestasi sifar-timbal baliknya menghapuskan ralat kedudukan yang tidak dapat dibetulkan sendiri oleh langkah gelung terbuka. Toleransi salah jajaran lateralnya menampung ketidaksempurnaan jajaran dunia sebenar yang tidak dapat dielakkan dalam bingkai mesin kos rendah. Inersianya yang rendah mengekalkan tindak balas dinamik stepper, dan pilihan hab pengapitnya menghalang gelinciran mikro yang boleh mengubah ketepatan kiraan langkah secara beransur-ansur. Dengan spesifikasi yang betul, pemasangan yang teliti, dan pemeriksaan cakera berkala, gandingan Oldham akan memberikan prestasi sifar-timbal balik yang andal sepanjang hayat sistem pemacu stepper.
Layari kami Julat gandingan Oldham untuk aplikasi motor stepper, atau hubungi pasukan kami untuk nasihat tentang saiz.


