La selección de acoplamientos flexibles parece sencilla a simple vista: basta con encontrar uno con el diámetro interior adecuado, confirmar que el par de apriete sea el correcto y listo. En la práctica, este enfoque genera una proporción significativa de las fallas prematuras de los acoplamientos, la reducción de la vida útil de los rodamientos y los problemas de ajuste de servomotores que los ingenieros de mantenimiento y los especialistas en control de movimiento encuentran en el campo. La causa principal en la mayoría de estos casos no es un acoplamiento defectuoso, sino un acoplamiento que, si bien se fabricó correctamente, no se especificó adecuadamente para su aplicación.
Este artículo identifica los cinco errores de ingeniería más comunes en la selección de acoplamientos flexibles, explica por qué cada uno conduce al modo de falla que produce y proporciona el enfoque correctivo para prevenirlo. Se centra en los acoplamientos de juego cero, en particular los acoplamientos Oldham, en aplicaciones de movimiento de precisión y servoaccionamiento, donde los errores de selección tienen las consecuencias más inmediatas y cuantificables.
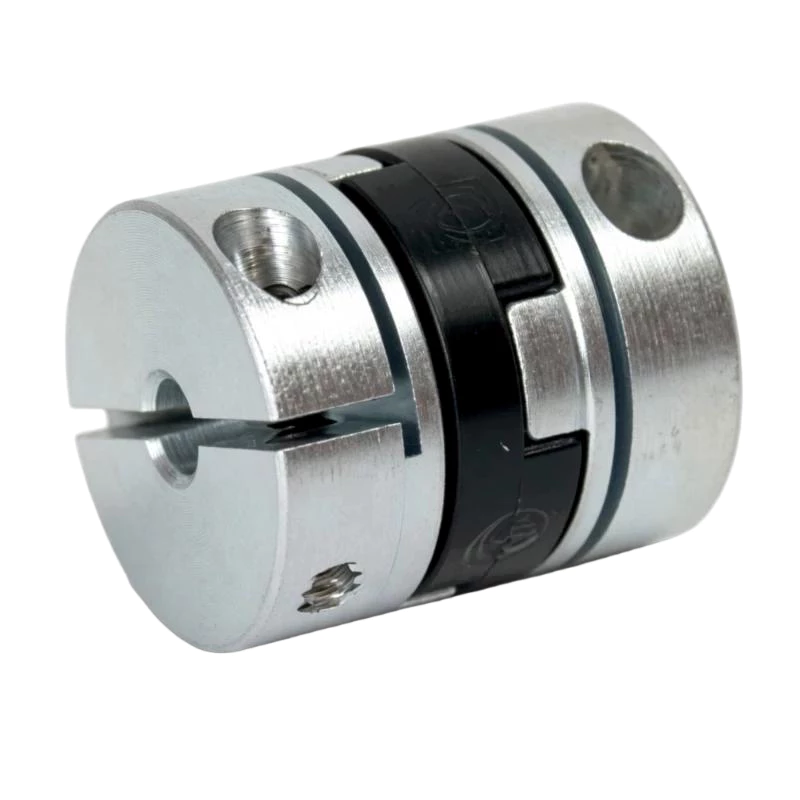
Error 1: Seleccionar un acoplamiento basándose en el tipo de desalineación incorrecto.
Lo que sucede: Un ingeniero especifica un acoplamiento Oldham para una aplicación que presenta una desalineación angular significativa. Tras la instalación, el disco se atasca intermitentemente en ciertas posiciones de rotación, el desgaste del disco se acelera drásticamente, las cargas sobre los cojinetes aumentan y la máquina desarrolla vibraciones y ruido a la frecuencia de rotación del acoplamiento. La falla parece un problema de calidad del acoplamiento, pero en realidad se trata de un problema de selección.
Por qué sucede: Engineers often do not distinguish clearly between lateral (parallel) offset and angular misalignment when characterising their application. “The shafts are not aligned” describes a situation, but it does not specify which type of misalignment is present. Different coupling types accommodate different misalignment types, and selecting without this distinction produces a mismatch between the coupling’s design capability and the application’s actual need.
Cómo evitarlo: Antes de especificar cualquier acoplamiento, mida o calcule ambos tipos de desalineación por separado. La desalineación lateral es la distancia perpendicular entre los ejes centrales de ambos ejes, medida con un comparador de cuadrante o una regla. La desalineación angular es el ángulo entre los ejes centrales, medido al desplazar un comparador de cuadrante sobre la cara de la brida del motor, con el comparador apuntando a la carcasa del eje accionado.
Si predomina el desplazamiento lateral (superior a 0,2 mm) y el error angular es pequeño (inferior a 0,5 grados), especifique un acoplamiento Oldham. Si predomina la desalineación angular, especifique un acoplamiento de fuelle o de viga. Si ambos son significativos, corrija primero el error angular mecánicamente y, a continuación, especifique el desplazamiento lateral residual.
Error 2: Dimensionar basándose únicamente en el par continuo, ignorando el par dinámico máximo.
Lo que sucede: The engineer selects a coupling rated at the motor’s nameplate continuous torque with a 1.25× safety factor. In service, the servo motor regularly produces 3 to 4 times its continuous torque during rapid acceleration and emergency stops. The disc fractures under the first hard stop, or develops accelerating backlash from cyclic overloading that exceeds the disc’s fatigue limit within weeks of commissioning.
Por qué sucede: El par motor continuo es el que aparece en las hojas de datos del motor y es el valor más visible en las especificaciones del sistema de accionamiento. El par máximo —que los servomotores pueden proporcionar durante breves periodos a una velocidad de 2 a 5 veces superior a la nominal continua— suele figurar en una página aparte o no se tiene en cuenta al seleccionar el acoplamiento. El acoplamiento debe soportar los picos de par, no solo el promedio.
Cómo evitarlo: Always use peak dynamic torque as the basis for coupling selection. Identify the motor’s peak torque from its datasheet, multiply by the application’s service factor (2.0 to 3.0 for servo drives with frequent reversals), and select a coupling whose continuous torque rating equals or exceeds this design torque value. The coupling then runs comfortably below its limit during normal operation, with the full rated capacity available for peak events.
| Tipo de aplicación | Factor de servicio recomendado | Base de par de diseño |
|---|---|---|
| Codificador / retroalimentación de bajo par | 1.5 | par motor continuo |
| Servomotor, posicionamiento suave | 2.0 | par máximo del motor |
| Servomotor de alto ciclo con inversión de giro | 2,5–3,0 | par máximo del motor |
| Industrial con cargas de impacto | 3.0–4.0 | par de choque máximo estimado |
Error 3: Uso de cubos con tornillo de fijación en aplicaciones de servomotores de alta inversión.
Lo que sucede: Se pone en marcha un servoeje y parece posicionarse correctamente. Tras varias semanas o meses, la posición inicial se desvía ligeramente, la precisión de posicionamiento disminuye gradualmente y la máquina requiere reposicionamientos cada vez más frecuentes. La investigación revela que uno o ambos cubos de acoplamiento han girado ligeramente sobre sus ejes; la relación angular entre el cubo y el eje se ha desviado de su posición original. El disco de acoplamiento no está desgastado; los cubos se han deslizado.
Por qué sucede: Los cubos de tornillo de fijación sujetan el eje en un único punto de contacto. Bajo inversiones de par de alta frecuencia —que ocurren en cada movimiento de posicionamiento del servomotor— las microfuerzas repetidas en cada inversión superan gradualmente la fricción estática del contacto entre el tornillo de fijación y el eje. Cada deslizamiento individual es demasiado pequeño para detectarlo, pero la acumulación de millones de microdeslizamientos durante semanas de funcionamiento se convierte en un desfase angular medible entre la posición del codificador del motor y la posición real de la máquina.
Cómo evitarlo: Specify clamp hubs (split-bore hubs) for all servo motor and stepper motor coupling applications where direction reversals occur. Clamp hubs apply 360-degree circumferential clamping force to the shaft, providing 30 to 60 percent higher slip torque than set screw hubs of the same size. This margin comfortably exceeds the micro-slip forces generated by servo torque reversals, maintaining the hub-to-shaft angular relationship throughout the coupling’s service life. Reserve set screw hubs for unidirectional or very low-cycle applications only.
Error 4: Ignorar la inercia de acoplamiento en los sistemas de servoaccionamiento.
Lo que sucede: A servo axis is designed with a correct motor, drive, and mechanical load specification. During commissioning, the servo cannot be tuned to the desired bandwidth — increasing gains causes instability, and the best achievable bandwidth is lower than the system requires. The load inertia calculation is rechecked and found to be correct. The coupling inertia was never included in the calculation, and it turns out to represent 18 percent of the motor’s rotor inertia — well above the 10 percent guideline that maintains good servo dynamics.
Por qué sucede: Coupling inertia is rarely listed prominently in coupling specifications and is easy to overlook in a servo system design. It contributes directly to the total reflected inertia at the motor shaft, increasing the inertia ratio (load inertia divided by motor inertia) beyond what the servo drive was sized for. A high inertia ratio limits achievable bandwidth, making the servo feel sluggish and reducing the system’s ability to track rapidly changing position commands.
Cómo evitarlo: Always include coupling inertia in the total reflected inertia calculation during servo system design. Obtain the coupling inertia value (in g·cm² or kg·m²) from the manufacturer’s datasheet — do not estimate it from mass alone. For high-acceleration applications, keep coupling inertia below 5 percent of the motor rotor inertia. For standard servo axes, 10 percent is the practical limit. If the selected coupling exceeds this limit, choose a smaller coupling outer diameter (which reduces inertia significantly), specify aluminium rather than steel hubs, or evaluate whether a lighter coupling type can meet the torque requirement.
Error 5: Instalar el acoplamiento sin comprobar ni corregir la alineación.
Lo que sucede: The coupling is installed without measuring shaft alignment, on the assumption that the Oldham coupling’s misalignment tolerance means alignment does not matter. The disc wears out in a fraction of the expected service life. Bearing temperatures are higher than normal. The machine develops vibration at the coupling rotation frequency. Disc replacement is needed every few months instead of every few years.
Por qué sucede: The Oldham coupling’s misalignment tolerance is genuinely impressive — it can handle far more offset than bellows or beam couplings without failing. This capability leads some engineers to treat it as a universal alignment compensation device: install it and let it take care of whatever offset exists. This fundamentally misunderstands the relationship between misalignment and disc wear rate. The wear rate scales with the square of the misalignment amplitude. An installation at 80 percent of the maximum rated offset will wear its disc 16 times faster than one at 20 percent of the same rating. The coupling tolerates the misalignment — but at a heavy cost to service life.
Cómo evitarlo: Always measure and minimise shaft alignment before installing the coupling, regardless of the coupling’s rated misalignment capacity. The goal is to achieve the best alignment possible within the available adjustment range, not merely to verify that the offset falls within the coupling’s rated limit. The time invested in alignment — typically 30 to 60 minutes for a motor-to-ballscrew connection — returns multiple years of additional disc service life. Use a dial indicator method as described in the alignment guide, and re-verify alignment after the machine has reached operating temperature.
El efecto acumulativo de múltiples errores
En la práctica, las fallas en los acoplamientos rara vez se deben a un solo error de especificación. Lo más común es que dos o tres de los errores mencionados ocurran simultáneamente. Un acoplamiento de tamaño insuficiente con cubos de tornillo de fijación, instalado sin alineación en una aplicación de servo de alto ciclo, puede fallar en cuestión de semanas. El mismo acoplamiento, dimensionado correctamente para el par máximo, con cubos de sujeción e instalado con una buena alineación, funcionaría durante años. Cada error agrava los demás: un acoplamiento que ya está sometido a un gran esfuerzo debido a una desalineación importante es más sensible a las sobrecargas de par, y un acoplamiento con cubos deslizantes desarrolla una holgura aparente a un ritmo que invalida cualquier evaluación del desgaste del disco.
El enfoque sistemático —identificar el tipo de desalineación, calcular el par máximo de diseño con el factor de servicio correcto, especificar los cubos de sujeción, calcular la contribución de la inercia del acoplamiento e invertir en la alineación del eje— elimina los cinco errores en una sola pasada del proceso de especificación. Requiere quizás entre 20 y 30 minutos adicionales en comparación con una consulta rápida en el catálogo, y elimina la inversión de tiempo mucho mayor que supone diagnosticar y corregir una falla en campo.
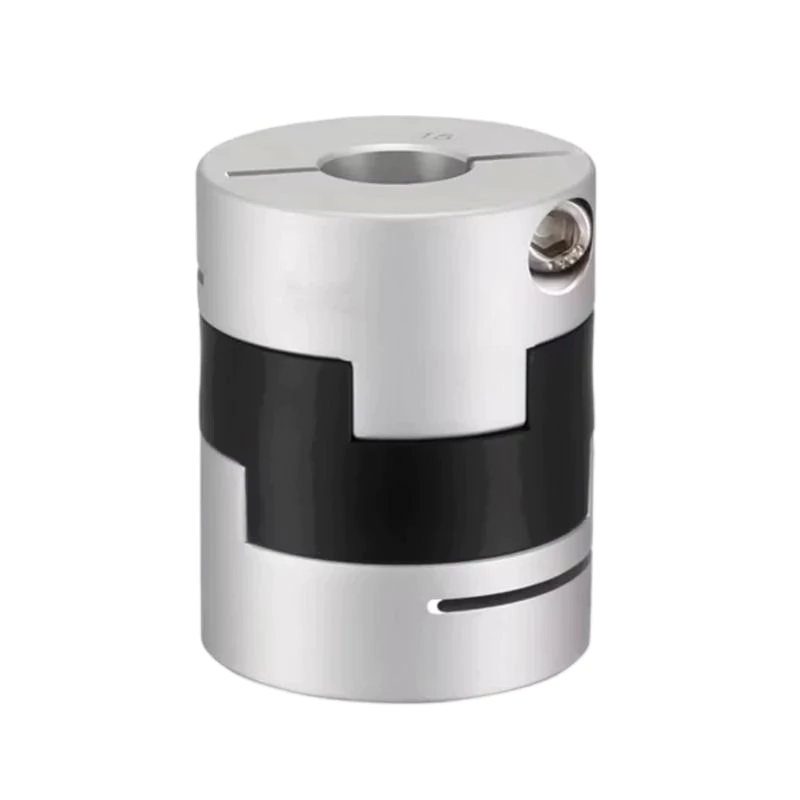
Guía rápida: Los cinco errores y sus soluciones
| Error | Síntoma en el campo | Enfoque correcto |
|---|---|---|
| Tipo de desalineación incorrecto | Desgaste rápido del disco, patrón de desgaste asimétrico, vibración | Mida lateral y angular por separado; haga coincidir el acoplamiento con el tipo dominante. |
| Dimensionamiento continuo del par | Fractura de disco, fallo por fatiga prematura, retroceso después de unas semanas. | Tamaño en par máximo del motor × factor de servicio |
| Cubos de tornillo de fijación en servo | Desviación gradual de la posición, errores de posicionamiento inicial, desplazamiento acumulativo | Especifique los bujes de sujeción para todos los accionamientos bidireccionales servo/paso a paso. |
| Ignorando la inercia de acoplamiento | Inestabilidad del servo en el ancho de banda objetivo, respuesta lenta. | Incluya la inercia del acoplamiento en la carga reflejada; manténgala por debajo de 10% de la inercia del rotor. |
| Saltar la alineación | Vida útil corta del disco, temperatura elevada del rodamiento, calor excesivo | Mida y minimice la desviación antes de la instalación; vuelva a verificar a la temperatura de funcionamiento. |
Conclusión
Los cinco errores descritos aquí explican la gran mayoría de las fallas evitables en acoplamientos flexibles en aplicaciones de movimiento de precisión y servoaccionamiento. Ninguno de ellos requiere conocimientos especializados para evitarlos; solo se necesita la disciplina para completar el proceso de selección en lugar de limitarse al diámetro del orificio y al par nominal del catálogo. Un acoplamiento Oldham correctamente especificado en cuanto a tipo de desalineación, par dinámico máximo, estilo de cubo, margen de inercia y alineación de instalación proporcionará años de servicio sin juego, con tan solo una inspección periódica del disco como único requisito de mantenimiento. El mismo acoplamiento, si se especifica incorrectamente en cualquiera de estas cinco dimensiones, puede fallar en cuestión de semanas. La diferencia radica completamente en el proceso de diseño.
Explore nuestra Gama de acoplamientos Oldham con especificaciones técnicas completas. para respaldar un proceso de selección completo, o Contacta con nuestro equipo de ingeniería. para obtener orientación sobre la selección específica para cada aplicación.


