De selectie van flexibele koppelingen lijkt van buitenaf eenvoudig: zoek er een met de juiste boringmaten, controleer of het koppel toereikend is en klaar. In de praktijk leidt deze aanpak echter tot een aanzienlijk deel van de voortijdige koppelingsdefecten, verkorte lagerlevensduur en servo-afstellingsproblemen waarmee onderhoudstechnici en bewegingsbesturingsspecialisten in het veld te maken krijgen. De hoofdoorzaak is in de meeste gevallen niet een defecte koppeling, maar een koppeling die weliswaar correct is gefabriceerd, maar niet correct is gespecificeerd voor de betreffende toepassing.
Dit artikel beschrijft de vijf meest voorkomende technische fouten bij de selectie van flexibele koppelingen, legt uit waarom elke fout tot het betreffende defect leidt en biedt een corrigerende aanpak om dit te voorkomen. De focus ligt op koppelingen zonder speling – met name Oldham-koppelingen – in precisiebewegings- en servoaandrijvingstoepassingen, waar selectiefouten de meest directe en meetbare gevolgen hebben.
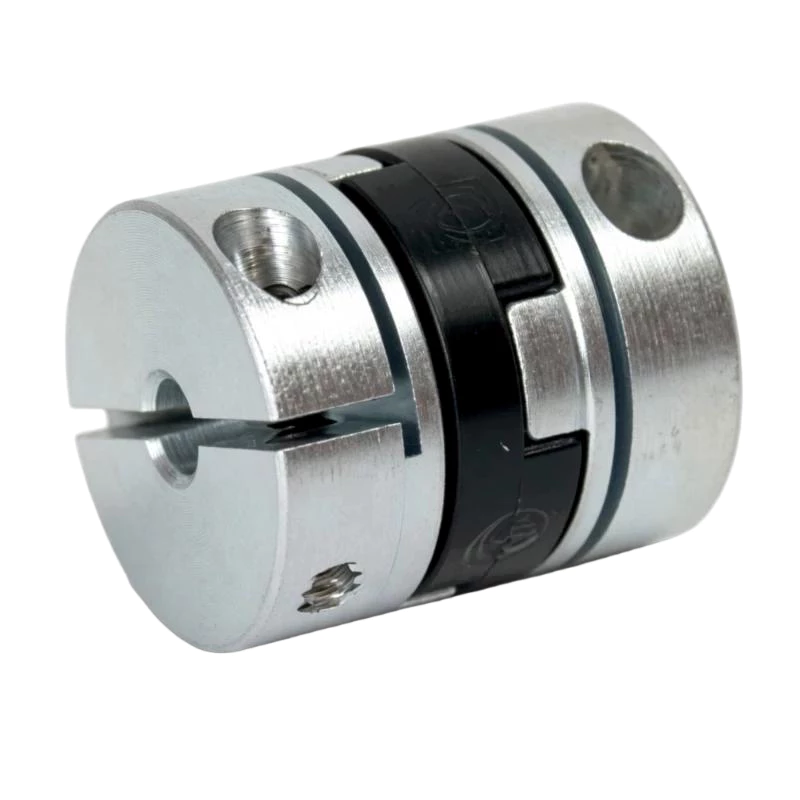
Fout 1: Een koppeling kiezen op basis van het verkeerde type uitlijningsfout.
Wat er gebeurt: Een ingenieur specificeert een Oldham-koppeling voor een toepassing met een aanzienlijke hoekafwijking. De koppeling wordt geïnstalleerd, de schijf loopt bij bepaalde rotatieposities met tussenpozen vast, de slijtage van de schijf versnelt dramatisch, de lagerbelasting neemt toe en de machine gaat trillen en lawaai maken met de rotatiefrequentie van de koppeling. De storing lijkt op een kwaliteitsprobleem van de koppeling, maar is in werkelijkheid een selectieprobleem.
Waarom het gebeurt: Ingenieurs maken bij het beschrijven van een toepassing vaak geen duidelijk onderscheid tussen laterale (parallelle) verschuiving en hoekafwijking. "De assen zijn niet uitgelijnd" beschrijft een situatie, maar specificeert niet welk type afwijking er aanwezig is. Verschillende koppelingstypes zijn geschikt voor verschillende soorten afwijkingen, en een selectie zonder dit onderscheid leidt tot een mismatch tussen de ontwerpcapaciteit van de koppeling en de werkelijke behoefte van de toepassing.
Hoe je het kunt voorkomen: Voordat u een koppeling specificeert, meet of berekent u beide soorten uitlijningsfouten afzonderlijk. De laterale afwijking is de loodrechte afstand tussen de hartlijnen van de twee assen – gemeten met een meetklok of liniaal. De hoekafwijking is de hoek tussen de hartlijnen van de assen – gemeten door een meetklok over het flensvlak van de motor te bewegen, waarbij de meetklok is gericht ten opzichte van de behuizing van de aangedreven as.
Als de laterale afwijking dominant is (meer dan 0,2 mm) en de hoekfout klein is (minder dan 0,5 graden), gebruik dan een Oldham-koppeling. Als de hoekafwijking dominant is, gebruik dan een balg- of balkkoppeling. Als beide significant zijn, corrigeer dan eerst de hoekfout mechanisch en geef vervolgens de oplossing voor de resterende laterale afwijking.
Fout 2: Dimensioneren op basis van alleen het continue koppel, waarbij het dynamische piekkoppel wordt genegeerd.
Wat er gebeurt: De engineer selecteert een koppeling met een nominale waarde die gelijk is aan het continu koppel van de motor, met een veiligheidsfactor van 1,25×. In bedrijf levert de servomotor regelmatig 3 tot 4 keer het continu koppel tijdens snelle acceleratie en noodstops. De schijf breekt bij de eerste harde stop, of ontwikkelt versnelde speling door cyclische overbelasting die de vermoeiingsgrens van de schijf overschrijdt, binnen enkele weken na ingebruikname.
Waarom het gebeurt: Het continue koppel is wat op de datasheets van motoren staat vermeld en is het meest zichtbare getal in de specificaties van een aandrijfsysteem. Het piekkoppel – dat servomotoren gedurende korte perioden kunnen leveren met een waarde van 2 tot 5 keer het continue koppel – wordt vaak op een aparte pagina vermeld of niet meegenomen in de selectie van de koppeling. De koppeling moet de pieken aankunnen, niet alleen het gemiddelde.
Hoe je het kunt voorkomen: Gebruik altijd het piekdynamische koppel als basis voor de koppelingselectie. Bepaal het piekkoppel van de motor aan de hand van het specificatieblad, vermenigvuldig dit met de servicefactor van de toepassing (2,0 tot 3,0 voor servoaandrijvingen met frequente omkeringen) en selecteer een koppeling waarvan het continue koppel gelijk is aan of hoger is dan deze ontwerpkoppelwaarde. De koppeling werkt dan tijdens normaal gebruik ruim onder zijn limiet, met het volledige nominale vermogen beschikbaar voor piekbelastingen.
| Toepassingstype | Aanbevolen servicefactor | Ontwerpkoppelbasis |
|---|---|---|
| Encoder / feedback met laag koppel | 1.5 | Motor continu koppel |
| Servomotor, soepele positionering | 2.0 | Maximaal motorkoppel |
| Servomotor met hoge frequentie en omkeerfunctie | 2,5–3,0 | Maximaal motorkoppel |
| Industriële toepassingen met schokbelastingen | 3.0–4.0 | Geschat piekkoppel bij schokken |
Fout 3: Het gebruik van stelschroefnaven in servo-toepassingen met hoge omkeerhoek
Wat er gebeurt: Een servo-as wordt in bedrijf gesteld en lijkt correct te positioneren. Na verloop van weken of maanden verschuift de thuispositie licht, neemt de positioneringsnauwkeurigheid geleidelijk af en moet de machine steeds vaker opnieuw gekalibreerd worden. Onderzoek wijst uit dat een of beide koppelingsnaven lichtjes op hun assen zijn gedraaid – de hoekverhouding tussen naaf en as is afgeweken van de oorspronkelijke positie. De koppelingsschijf is niet versleten; de naven zijn verschoven.
Waarom het gebeurt: De stelschroefnaven grijpen de as vast op één enkel contactpunt. Bij hoogfrequente koppelomkeringen – die optreden bij elke servobeweging – overwinnen de herhaalde microkrachten bij elke omkering geleidelijk de statische wrijving van het contact tussen de stelschroef en de as. Elke afzonderlijke slip is te klein om te detecteren, maar de accumulatie van miljoenen microslips gedurende wekenlange werking resulteert in een meetbare hoekafwijking tussen de positie van de motor-encoder en de werkelijke positie van de machine.
Hoe je het kunt voorkomen: Specificeer klemnaven (naven met gesplitste boring) voor alle koppelingstoepassingen van servomotoren en stappenmotoren waarbij richtingsomkering optreedt. Klemnaven oefenen een 360-graden klemkracht uit op de as, wat resulteert in een 30 tot 60 procent hoger slipkoppel dan stelschroefnaven van dezelfde grootte. Deze marge is ruim voldoende om de microslipkrachten die ontstaan door koppelomkering van de servomotor te compenseren, waardoor de hoekverhouding tussen naaf en as gedurende de gehele levensduur van de koppeling behouden blijft. Reserveer stelschroefnaven uitsluitend voor unidirectionele toepassingen of toepassingen met een zeer laag aantal cycli.
Fout 4: Het negeren van de koppelingsinertie in servoaandrijfsystemen
Wat er gebeurt: Een servo-as wordt ontworpen met de juiste specificaties voor motor, aandrijving en mechanische belasting. Tijdens de inbedrijfstelling kan de servo niet worden afgesteld op de gewenste bandbreedte — het verhogen van de versterking leidt tot instabiliteit en de best haalbare bandbreedte is lager dan het systeem vereist. De berekening van de belastinginertie wordt opnieuw gecontroleerd en blijkt correct te zijn. De koppelingsinertie was nooit meegenomen in de berekening en blijkt 18 procent van de rotorinertie van de motor te bedragen — ruim boven de richtlijn van 10 procent die een goede servodynamiek garandeert.
Waarom het gebeurt: De koppelingsinertie wordt zelden prominent vermeld in koppelingsspecificaties en is gemakkelijk over het hoofd te zien bij het ontwerp van een servosysteem. Het draagt direct bij aan de totale gereflecteerde inertie op de motoras, waardoor de inertieverhouding (belastingsinertie gedeeld door motorinertie) hoger wordt dan waarvoor de servoaandrijving is gedimensioneerd. Een hoge inertieverhouding beperkt de haalbare bandbreedte, waardoor de servo traag aanvoelt en het systeem minder goed in staat is om snel veranderende positiecommando's te volgen.
Hoe je het kunt voorkomen: Neem bij het ontwerpen van een servosysteem altijd de koppelingsinertie mee in de berekening van de totale gereflecteerde inertie. Raadpleeg de specificaties van de fabrikant voor de koppelingsinertie (in g·cm² of kg·m²) – schat deze waarde niet alleen op basis van de massa. Voor toepassingen met hoge acceleratie dient de koppelingsinertie onder de 5 procent van de rotorinertie van de motor te blijven. Voor standaard servo-assen is 10 procent de praktische limiet. Als de gekozen koppeling deze limiet overschrijdt, kies dan een koppeling met een kleinere buitendiameter (wat de inertie aanzienlijk vermindert), gebruik aluminium in plaats van stalen naven, of onderzoek of een lichtere koppeling aan de koppelvereisten kan voldoen.
Fout 5: De koppeling monteren zonder de uitlijning te controleren of te corrigeren.
Wat er gebeurt: De koppeling wordt gemonteerd zonder de uitlijning van de as te meten, in de veronderstelling dat de tolerantie voor uitlijningsfouten van de Oldham-koppeling betekent dat uitlijning er niet toe doet. De koppelingsschijf slijt in een fractie van de verwachte levensduur. De lagertemperaturen zijn hoger dan normaal. De machine gaat trillen met de rotatiefrequentie van de koppeling. De koppelingsschijf moet om de paar maanden in plaats van om de paar jaar worden vervangen.
Waarom het gebeurt: De tolerantie voor uitlijningsfouten van de Oldham-koppeling is werkelijk indrukwekkend: hij kan veel grotere afwijkingen aan dan balg- of balkkoppelingen zonder te bezwijken. Deze eigenschap leidt ertoe dat sommige ingenieurs hem beschouwen als een universeel compensatieapparaat voor uitlijningsfouten: installeer hem en laat hem de bestaande afwijkingen compenseren. Dit miskent echter fundamenteel het verband tussen uitlijningsfouten en slijtage van de koppelingsschijf. De slijtage is evenredig met het kwadraat van de amplitude van de uitlijningsfout. Een installatie met 80 procent van de maximaal toegestane afwijking zal de koppelingsschijf 16 keer sneller slijten dan een installatie met 20 procent van dezelfde afwijking. De koppeling verdraagt de uitlijningsfout, maar dit gaat ten koste van de levensduur.
Hoe je het kunt voorkomen: Meet en minimaliseer altijd de asuitlijning voordat u de koppeling installeert, ongeacht de nominale uitlijningslimiet van de koppeling. Het doel is om de best mogelijke uitlijning te bereiken binnen het beschikbare instelbereik, niet alleen om te controleren of de afwijking binnen de nominale limiet van de koppeling valt. De tijd die u investeert in het uitlijnen – doorgaans 30 tot 60 minuten voor een motor-kogelschroefverbinding – levert u meerdere jaren extra levensduur van de schijf op. Gebruik een meetklok zoals beschreven in de uitlijnhandleiding en controleer de uitlijning opnieuw nadat de machine op bedrijfstemperatuur is.
Het cumulatieve effect van meerdere fouten
In de praktijk zijn koppelingsfouten zelden het gevolg van één enkele specificatiefout. Vaker komen twee of drie van de bovengenoemde fouten tegelijkertijd voor. Een te kleine koppeling met stelschroefnaven, die zonder uitlijning is gemonteerd in een servo-toepassing met een hoge belasting, kan binnen enkele weken defect raken. Dezelfde koppeling, correct gedimensioneerd voor het piekkoppel, voorzien van klemnaven en gemonteerd met een goede uitlijning, zou jarenlang meegaan. Elke fout versterkt de andere: een koppeling die al onder grote uitlijningsfouten staat, is gevoeliger voor koppeloverbelasting, en een koppeling met slippende naven ontwikkelt een merkbare speling in een tempo dat elke beoordeling van de slijtage van de koppelingsschijf zinloos maakt.
De systematische aanpak – het identificeren van het type uitlijningsfout, het berekenen van het maximale ontwerpkoppel met de juiste servicefactor, het specificeren van de klemnaven, het berekenen van de bijdrage van de koppelingsinertie en het investeren in asuitlijning – elimineert alle vijf fouten in één enkele doorloop van het specificatieproces. Het kost misschien 20 tot 30 minuten extra in vergelijking met een snelle catalogusopzoeking, en het bespaart de veel grotere tijdsinvestering die nodig is voor het diagnosticeren en verhelpen van een storing in het veld.
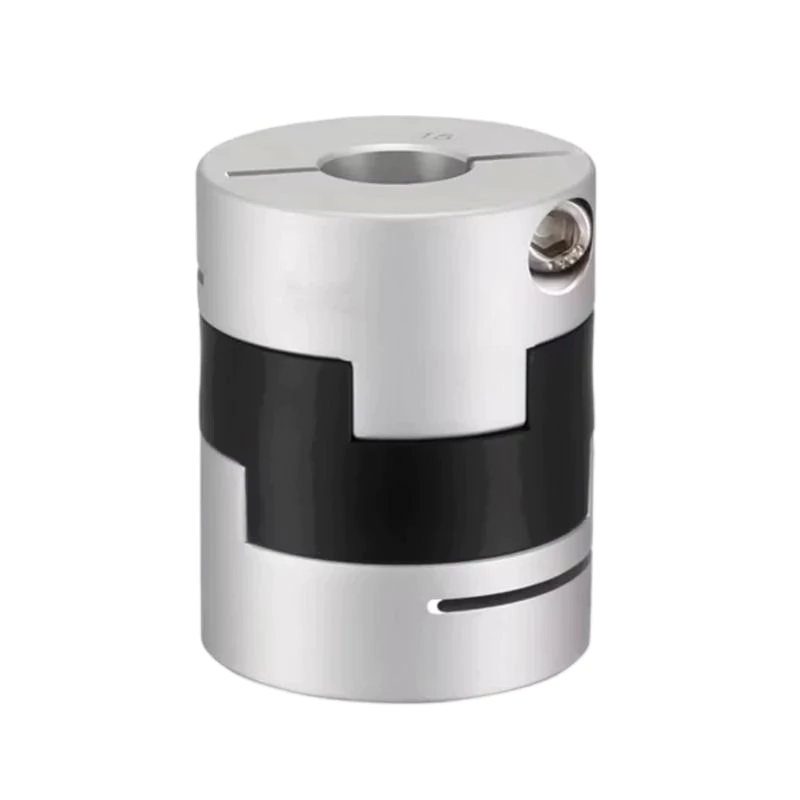
Snel naslagwerk: De vijf meest voorkomende fouten en hoe ze op te lossen zijn
| Fout | Symptoom in het veld | Correcte aanpak |
|---|---|---|
| Onjuist type uitlijningsfout | Snelle slijtage van de schijf, asymmetrisch slijtagepatroon, trillingen | Meet de laterale en hoekafwijking afzonderlijk; stem de koppeling af op het dominante type. |
| Continue koppeldimensionering | Schijfbreuk, vroegtijdige vermoeidheidsbreuk, terugslag na enkele weken | Grootte op basis van het piekkoppel van de motor × servicefactor |
| Stel de schroefnaven in de servo in | Geleidelijke positieafwijking, nulstellingsfouten, accumulerende offset | Specificeer de klemnaven voor alle bidirectionele servo-/stappenmotoraandrijvingen. |
| Koppelingsinertie negeren | Servo-instabiliteit bij de beoogde bandbreedte, trage respons | Neem de koppelingsinertie mee in de gereflecteerde belasting; houd de rotorinertie onder de 10%. |
| Uitlijning overslaan | Korte levensduur van de schijf, verhoogde lagertemperatuur, overmatige hitte | Meet en minimaliseer de afwijking vóór installatie; controleer opnieuw bij bedrijfstemperatuur. |
Conclusie
De vijf hier beschreven fouten zijn verantwoordelijk voor de overgrote meerderheid van de vermijdbare defecten aan flexibele koppelingen in precisiebewegings- en servoaandrijvingstoepassingen. Voor het vermijden van geen van deze fouten is specialistische kennis vereist – het vereist alleen de discipline om het volledige selectieproces te doorlopen in plaats van te stoppen bij de boringdiameter en de koppelwaarde uit de catalogus. Een Oldham-koppeling die correct is gespecificeerd voor uitlijningstype, piekdynamisch koppel, naaftype, inertiebudget en installatie-uitlijning, zal jarenlang spelingsvrij functioneren met als enige onderhoudsvereiste periodieke inspectie van de koppelingsschijf. Dezelfde koppeling, maar onjuist gespecificeerd op een van deze vijf dimensies, kan binnen enkele weken defect raken. Het verschil zit hem volledig in het ontwerpproces.
Bekijk onze Oldham koppelingenassortiment met volledige technische specificaties om een volledig selectieproces te ondersteunen, of neem contact op met ons engineeringteam voor toepassingsspecifieke selectierichtlijnen.


