ان تمام جگہوں میں سے جن میں اولڈہم کپلنگ موشن کنٹرول سسٹم میں ظاہر ہوتا ہے، کوئی بھی زیادہ مطالبہ نہیں کرتا — یا جوڑے کی انوکھی طاقتوں کو ظاہر کرنے والا — گھومنے والی شافٹ اور روٹری فیڈ بیک ڈیوائس جیسے کہ انکریمینٹل انکوڈر، ایک مطلق انکوڈر، یا حل کرنے والے کے درمیان تعلق سے زیادہ۔ یہ آلات شافٹ اینگولر پوزیشن کو برقی سگنل میں تبدیل کرتے ہیں، اور اس سگنل کا معیار براہ راست شافٹ اور ڈیوائس کے ان پٹ روٹر کے درمیان مکینیکل کپلنگ کے معیار پر منحصر ہوتا ہے۔ ردعمل، تعمیل، یا بیئرنگ لوڈنگ اثرات کے ساتھ ایک جوڑا سگنل کو ان طریقوں سے خراب کر دے گا جو پورے کنٹرول سسٹم میں جھڑپ کرتے ہیں۔
یہ مضمون بتاتا ہے کہ اولڈہم کپلنگ - خاص طور پر اس کی چھوٹی شکل میں - دنیا بھر میں پریزیشن موشن سسٹمز میں انکوڈر اور ریزولور شافٹ کنکشن کا معیار کیوں بن گیا ہے۔
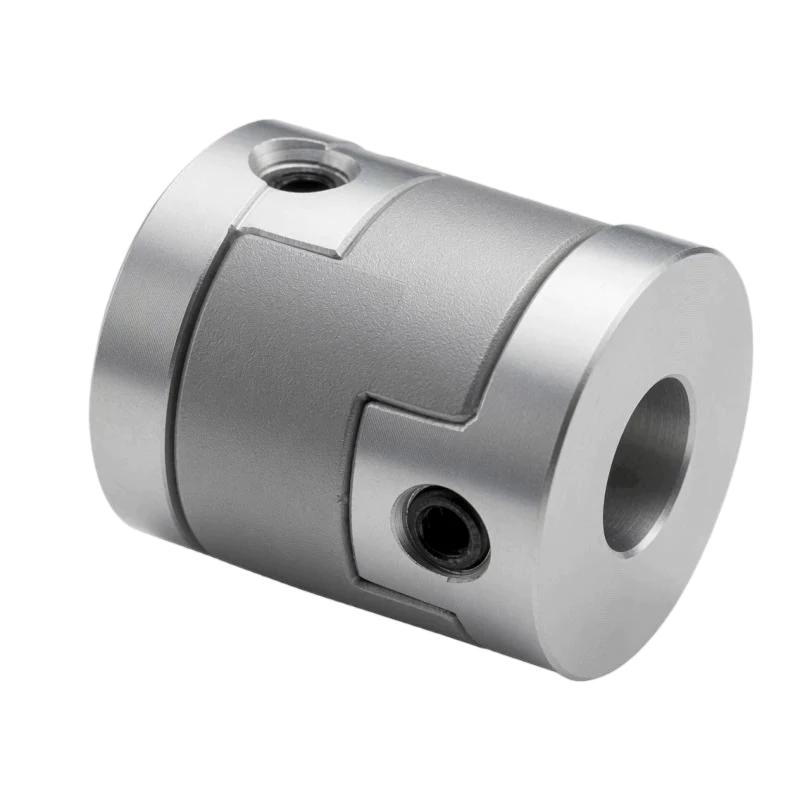
انکوڈرز اور ریزولورز دراصل کیا پیمائش کرتے ہیں۔
ایک روٹری انکوڈر یا حل کرنے والا بنیادی طور پر ایک ٹرانس ڈوسر ہے: یہ شافٹ کی کونیی پوزیشن کو برقی پیداوار میں تبدیل کرتا ہے جس کی ترجمانی موشن کنٹرولر کر سکتا ہے۔ انکریمنٹل انکوڈرز ایک پلس ٹرین کو آؤٹ پٹ کرتے ہیں جس میں فی انقلاب دالوں کی ایک متعین تعداد ہوتی ہے۔ کنٹرولر رشتہ دار پوزیشن کی تبدیلی کا تعین کرنے کے لیے دالوں کو شمار کرتا ہے۔ مطلق انکوڈرز ایک ڈیجیٹل لفظ نکالتے ہیں جو براہ راست شافٹ کی کونیی پوزیشن کو ایک انقلاب (واحد موڑ) کے اندر یا ایک سے زیادہ انقلابات (ملٹی ٹرن) پر ظاہر کرتا ہے۔ حل کرنے والے سائنوسائیڈل وولٹیجز کا ایک جوڑا آؤٹ پٹ کرتے ہیں جن کا طول و عرض کا تناسب شافٹ اینگل کو انکوڈ کرتا ہے۔
تمام صورتوں میں، برقی پیداوار صرف میکانی ان پٹ کے طور پر درست ہے. اگر چلنے والے شافٹ اور انکوڈر کے ان پٹ شافٹ کے درمیان جوڑنے سے کوئی کونیی خامی متعارف کرائی جاتی ہے - چاہے وہ چھوٹی ہی کیوں نہ ہو - اس غلطی کی اطلاع کنٹرولر کو اس طرح دی جاتی ہے جیسے یہ اصلی شافٹ حرکت ہو۔ اس کے بعد کنٹرولر غلط پوزیشن ڈیٹا پر کام کرتا ہے، پوزیشننگ کی غلطیاں پیدا کرتا ہے، رفتار کی لہر، یا کنٹرول لوپ میں عدم استحکام جسے سافٹ ویئر میں درست نہیں کیا جا سکتا کیونکہ کنٹرولر کو معلوم نہیں کہ غلطی موجود ہے۔
فیڈ بیک کپلنگز میں بیکلاش کا مسئلہ
پوزیشن فیڈ بیک کے لیے موٹر ماونٹڈ انکوڈر کا استعمال کرتے ہوئے سروو ایکسس پر غور کریں۔ اگر موٹر شافٹ اور انکوڈر کے درمیان جوڑے میں 0.1 ڈگری کا ردعمل ہے، تو یہ ہے کہ کنٹرولر کو ہر سمتی الٹ جانے پر کیا تجربہ ہوتا ہے:
موٹر نئی سمت میں گھومنے لگتا ہے۔ تاہم، انکوڈر پہلے 0.1 ڈگری کے لیے کسی حرکت کی اطلاع نہیں دیتا ہے کیونکہ بیکلاش ڈیڈ زون کو عبور کرنا ضروری ہے اس سے پہلے کہ کپلنگ انکوڈر روٹر میں حرکت منتقل کرے۔ اس ڈیڈ زون کے دوران، کنٹرولر پوزیشن فیڈ بیک میں کوئی تبدیلی نہیں دیکھتا ہے اور اس وجہ سے پوزیشن کی خرابی کو بند کرنے کے لیے بڑھتے ہوئے ٹارک کو کمانڈ کرتا رہتا ہے۔ جب تک ردعمل لیا جاتا ہے اور انکوڈر نقل و حرکت کی اطلاع دینا شروع کرتا ہے، موٹر نے ہدف کو تھوڑا سا اوور شاٹ کیا ہے۔ کنٹرولر کو اب درست کرنے کے لیے تھوڑا سا ریورس کرنے کی ضرورت ہے - اور اس الٹ پر، 0.1 ڈگری ڈیڈ زون دوبارہ ظاہر ہوتا ہے۔
نتیجہ ایک حد سائیکل ہے: ہدف کی پوزیشن کے ارد گرد ایک چھوٹا، مستقل دولن جسے کنٹرولر گیلا نہیں کر سکتا کیونکہ کپلنگ بیکلاش پلانٹ کے ماڈل کو منقطع بنا دیتا ہے۔ مشینی سطح پر، یہ ایک خصوصیت والے فلیٹ اسپاٹ یا سمتی الٹ نشان کے طور پر ظاہر ہوتا ہے۔ رفتار پر قابو پانے والے نظام میں، یہ الٹ فریکوئنسی پر رفتار کی لہر پیدا کرتا ہے۔
یہاں تک کہ ردعمل کی 0.01 ڈگری - ایک مقدار جو نہ ہونے کے برابر معلوم ہوتی ہے - ایک اعلی ریزولوشن انکوڈر سسٹم میں قابل پیمائش تنزلی کا سبب بن سکتی ہے۔ ایک 5,000 لائن انکوڈر کا مقامی ریزولوشن 0.072 ڈگری فی کواڈریچر شمار ہوتا ہے۔ ردعمل کی 0.01 ڈگری ہر الٹ پر پوزیشنی غیر یقینی صورتحال کی تقریبا ایک گنتی کی نمائندگی کرتی ہے۔
اولڈہم کپلنگ کی زیرو بیکلاش پراپرٹی یہاں کیوں اہم ہے۔
اولڈہم کپلنگ کا ٹینن اور سلاٹ میکانزم بغیر کونیی فری پلے کے ایک مثبت فارم فٹ کنکشن بناتا ہے۔ جب ڈرائیونگ شافٹ سمت کو ریورس کرتا ہے، تو انکوڈر شافٹ فوری طور پر پیروی کرتا ہے - جوڑے کی مکینیکل پلے ٹالرینس کے اندر، جو کہ ایک عین مطابق چھوٹے اولڈہم کپلنگ کو آرک منٹ میں نہیں بلکہ آرک سیکنڈز میں ماپا جاتا ہے۔
اس فوری، ردعمل سے پاک جواب کا مطلب ہے کہ انکوڈر ہر وقت اصل شافٹ پوزیشن کی اطلاع دیتا ہے، بشمول سمت الٹ جانے کے دوران۔ کنٹرول لوپ صاف، درست فیڈ بیک ڈیٹا حاصل کرتا ہے اور اپنی ڈیزائن کردہ بینڈوڈتھ پر بغیر کسی حد کے سائیکل چلا سکتا ہے یا اس حد کو حاصل کر سکتا ہے جو ردعمل عائد کرے گا۔
مقابلے کے لیے، ایک بیلو کپلنگ صفر ردعمل بھی فراہم کرتا ہے — لیکن جیسا کہ ذیل میں بحث کی گئی ہے، اس کی انکوڈر ایپلی کیشنز میں ایک اہم حد ہے جسے اولڈہم کپلنگ شیئر نہیں کرتا ہے۔
برقی تنہائی: انکوڈر الیکٹرانکس کی حفاظت
روٹری انکوڈرز اور ریزولورز درست الیکٹرانک آلات ہیں۔ ان کی اندرونی آپٹیکل ڈسکس، مقناطیسی سینسر، یا ٹرانسفارمر وائنڈنگز کو صاف برقی ماحول میں کام کرنے کے لیے ڈیزائن کیا گیا ہے۔ بہت سے لوگ اتنے حساس ہوتے ہیں کہ انکوڈر شافٹ اور ہاؤسنگ سے بہتی ہوئی چند ملی ایمپیئرز کی آوارہ کرنٹ اندرونی الیکٹرانکس کو نقصان پہنچا سکتی ہے یا آؤٹ پٹ سگنل کو خراب کر سکتی ہے۔
موٹر سے چلنے والے نظاموں میں، موٹر شافٹ اکثر زمین سے مختلف برقی صلاحیت پر ہوتا ہے کیونکہ موٹر کے وائنڈنگ ٹو روٹر پرجیوی کیپیسیٹینس کے ذریعے کیپسیٹیو کپلنگ ہوتی ہے۔ متغیر فریکوئنسی ڈرائیوز (VFDs) اور کئی کلو ہرٹز کی پلس چوڑائی ماڈیولیشن سوئچنگ فریکوئنسی کا استعمال کرتے ہوئے سروو ایمپلیفائر خاص طور پر جارحانہ شافٹ وولٹیج ویوفارمز پیدا کرتے ہیں۔ اگر انکوڈر دھاتی کپلنگ کے ذریعے موٹر شافٹ سے برقی طور پر جڑا ہوا ہے، تو یہ شافٹ وولٹیجز بیئرنگ کرنٹ چلا سکتے ہیں اور انکوڈر کے حساس الیکٹرانکس کے ذریعے منتقلی کو تبدیل کر سکتے ہیں۔
پولیمر سنٹر ڈسک کے ساتھ اولڈہم کا جوڑا ڈرائیونگ شافٹ اور انکوڈر شافٹ کے درمیان مکمل galvanic تنہائی فراہم کرتا ہے۔ جوڑے کے ذریعے دو شافٹ کے درمیان کوئی برقی رو بہہ نہیں سکتا کیونکہ ایسیٹل یا نایلان ڈسک ایک نان کنڈکٹر ہے۔ یہ ایک انوکھی خاصیت ہے جسے کوئی بھی تمام دھاتی کپلنگ کی قسم علیحدہ موصلیت کے عناصر کے اضافے کے بغیر نقل نہیں کر سکتی۔
عملی طور پر، یہ برقی تنہائی انکوڈر کی ناکامیوں کی ایک پوری کلاس کو ختم کرتی ہے جو دھاتی کپلنگز کا استعمال کرتے ہوئے ڈرائیو سسٹمز میں باقاعدگی سے ہوتی ہیں — انکوڈر میں قبل از وقت بیئرنگ کی ناکامی، حوصلہ افزائی کے شور کی وجہ سے خراب آؤٹ پٹ، اور انکوڈر ہاؤسنگ کے اندر CMOS سرکٹس کو الیکٹرو سٹیٹک ڈسچارج نقصان۔
کیوں بیلو کپلنگز یہاں اولڈہم کپلنگز کی جگہ نہیں لے سکتے
بیلو کپلنگز بھی زیرو بیکلاش ہیں اور انکوڈر کنکشن میں بڑے پیمانے پر استعمال ہوتے ہیں۔ تاہم، اس ایپلی کیشن میں ان کی ایک اہم کمزوری ہے: جب لیٹرل شافٹ آفسیٹ موجود ہوتا ہے تو وہ انکوڈر کے اندرونی بیرنگ میں ریڈیل ری ایکشن فورسز کو منتقل کرتے ہیں۔
انکوڈر اور ریزولور بیرنگ عام طور پر چھوٹے پریزین بیرنگ ہوتے ہیں — 6900 یا 6800 سیریز کے ڈیپ گروو بال بیرنگ جن کے بور سائز 10 ملی میٹر یا اس سے کم ہوتے ہیں۔ یہ بیرنگ روٹر کی محوری پوزیشن کو برقرار رکھنے کے لیے انکوڈر مینوفیکچرر کے ذریعے لگائے گئے محوری پری لوڈ کو لے جانے کے لیے ڈیزائن کیے گئے ہیں۔ وہ اہم ریڈیل بوجھ اٹھانے کے لیے نہیں بنائے گئے ہیں۔
لیٹرل آفسیٹ کے 0.3 ملی میٹر کے ساتھ بیلو کا جوڑا انکوڈر شافٹ پر کئی نیوٹنز کی ریڈیل ریسٹورنگ فورس کا اطلاق کرے گا۔ ایک انکوڈر بیئرنگ پر جسے چند نیوٹن محوری پری لوڈ کے لیے درجہ دیا جاتا ہے، یہ شعاعی قوت بیئرنگ لائف کو ڈرامائی طور پر کم کر دیتی ہے - ممکنہ طور پر دسیوں ہزار گھنٹے سے چند سو گھنٹے تک۔ یہ رگڑ ٹارک کو بھی بڑھاتا ہے جس پر انکوڈر روٹر کو چلانے کے لیے کپلنگ کو قابو پانا ضروری ہے، جو کچھ انکوڈر اقسام میں رفتار پر منحصر زاویہ کی غلطیاں متعارف کرا سکتا ہے۔
اولڈہم کپلنگ لیٹرل آفسیٹ سے قطع نظر انکوڈر بیرنگ پر بنیادی طور پر صفر ریڈیل فورس کا اطلاق کرتی ہے۔ آفسیٹ مکمل طور پر سلائیڈنگ ڈسک کے ذریعے جذب ہو جاتا ہے، اور انکوڈر بیرنگ صرف اپنے ڈیزائن کردہ پری لوڈ کو دیکھتے ہیں۔ یہی وجہ ہے کہ انکوڈر مینوفیکچررز اپنی مصنوعات کے لیے اولڈہم کپلنگز — یا ایک ہی سلائیڈنگ ڈسک اصول پر کام کرنے والے کپلنگز کی مسلسل سفارش کرتے ہیں۔
کم جڑتا: انکوڈر رسپانس مخلصی کو برقرار رکھنا
جوڑے کی جڑت براہ راست جڑتا میں اضافہ کرتی ہے کہ انکوڈر روٹر اور شافٹ کو تیز اور سست ہونا چاہئے۔ اعلی بینڈوڈتھ پر کام کرنے والے ایک سروو سسٹم میں — ایک لکیری اسٹیج پر 10 m/s² یا اس سے زیادہ کے محور ایکسلریشن کے ساتھ، انکوڈر شافٹ پر ہزاروں ڈگری فی سیکنڈ اسکوائر کے مساوی — اعلی جڑتا کے ساتھ ایک جوڑا شافٹ موشن اور انکوڈر کی اطلاع شدہ پوزیشن کے درمیان کم پاس فلٹر کے طور پر کام کرتا ہے۔
چھوٹے اولڈہم کپلنگز، اپنے ہلکے وزن والے ایلومینیم حبس اور چھوٹی پولیمر ڈسک کے ساتھ، اسی بور سائز کی حد میں کسی بھی زیرو بیکلاش کپلنگ قسم کی سب سے کم جڑتا اقدار میں سے ایک ہیں۔ انکوڈر ایپلی کیشنز کے لیے، 0.1 سے 1.0 g·cm² کی رینج میں جڑنے والی جڑت کی قدریں عام ہیں - اتنی کم ہیں کہ اعلی سروو بینڈوڈتھس پر بھی انکوڈر کے ردعمل کی مخلصی پر نہ ہونے کے برابر اثر پڑے۔
مخصوص درخواست کے منظرنامے۔
موٹر شافٹ سے بیرونی انکوڈر (دوہری رائے): اعلی کارکردگی والے سروو سسٹم بعض اوقات موٹر ماونٹڈ انکوڈر کے علاوہ براہ راست لوڈ سائیڈ پر نصب دوسرا انکوڈر استعمال کرتے ہیں (مثال کے طور پر بال سکرو کے آخر میں)۔ اولڈہم کپلنگ بال سکرو شافٹ کو اس لوڈ سائیڈ انکوڈر سے جوڑتا ہے، اسکرو ایکسس اور انکوڈر سینٹرلائن کے درمیان کسی بھی لیٹرل آفسیٹ کی تلافی کرتا ہے جبکہ صاف، بیکلاش فری سگنل فراہم کرتا ہے جو دوہری فیڈ بیک کنٹرول کو معنی خیز بناتا ہے۔
روٹری ٹیبل ٹو اینگل انکوڈر: اعلی درستگی والی روٹری ٹیبلز ایک بڑے قطر کے زاویہ انکوڈر کا استعمال کرتی ہیں (جیسے کہ ایک Heidenhain RON یا SICK HIPERFACE ڈیوائس) جو براہ راست میز کے آؤٹ پٹ شافٹ پر نصب ہوتا ہے۔ ٹیبل بیئرنگ جرنل اور انکوڈر ان پٹ کے درمیان جوڑا اتنا سخت ہونا چاہیے تاکہ انکوڈر کو لوڈ کیے بغیر بیئرنگ سسٹم کے تھرمل اور مکینیکل رن آؤٹ کو جذب کرتے ہوئے ٹورسنل کمپلائنس سے بچا جا سکے۔ 20-50 ملی میٹر بور رینج میں چھوٹے اولڈہم کپلنگ اس کام کو انجام دیتے ہیں۔
انکوڈر کی پوزیشن کے لیے گیئر باکس آؤٹ پٹ: بہت سے صنعتی روبوٹس، روٹری ایکچویٹرز، اور انڈیکس ڈرائیوز براہ راست لوڈ پوزیشن کی پیمائش کرنے کے لیے موٹر ان پٹ کے بجائے گیئر باکس آؤٹ پٹ شافٹ پر ایک انکوڈر کا استعمال کرتے ہیں۔ گیئر باکس شافٹ اور انکوڈر کے درمیان جوڑے کو گیئر باکس آؤٹ پٹ بیئرنگ کے کونیی اور لیٹرل رن آؤٹ کو برداشت کرنا چاہیے - ایک ایسا فنکشن جو اولڈہم کپلنگ اپنی معیاری لیٹرل آفسیٹ صلاحیت کے ساتھ سنبھالتا ہے۔
مشین ٹولز پر سپنڈل اسپیڈ انکوڈر: لیتھز اور مشینی مراکز اکثر تھریڈنگ سائیکل اور اسپنڈل اسپیڈ اوور رائڈ فیڈ بیک کے لیے اسپنڈل کی رفتار کی پیمائش کرنے کے لیے اسپنڈل پر ایک انکوڈر کا استعمال کرتے ہیں۔ اسپنڈل بیرنگ میں درستگی کے سرو بیئرنگ سے کہیں زیادہ بڑا ریڈیل رن آؤٹ ہوتا ہے۔ اولڈہم کپلنگ انکوڈر کو لوڈ کیے بغیر اس رن آؤٹ کو جذب کر لیتا ہے۔
انتخاب اور تنصیب کی رہنمائی
انکوڈر اور حل کرنے والے ایپلی کیشنز کے لیے، درج ذیل پیرامیٹرز عام طور پر انتخاب کو کنٹرول کرتے ہیں:
- بور کے سائز: ڈرائیونگ شافٹ قطر (موٹر یا مشین شافٹ) اور چلائے جانے والے شافٹ قطر (انکوڈر شافٹ — عام طور پر معیاری صنعتی انکوڈرز کے لیے 6، 8، یا 10 ملی میٹر) کو ملا دیں۔ بہت سے چھوٹے اولڈہم کپلنگ ہر مرکز پر مختلف بوروں کی اجازت دیتے ہیں۔
- ٹارک کی درجہ بندی: انکوڈر ایپلی کیشنز کو بہت کم ٹارک کی ضرورت ہوتی ہے — عام طور پر زیادہ تر صنعتی انکوڈرز کے لیے 0.05 سے 0.5 Nm۔ تقریباً کوئی بھی چھوٹا اولڈہم کپلنگ اس میٹرک پر کافی سے زیادہ ہوگا۔ بور کا سائز اور جڑتا عام طور پر ٹارک کی صلاحیت کے بجائے انتخاب کو کنٹرول کرتا ہے۔
- لیٹرل آفسیٹ صلاحیت: مشین کی سروس لائف پر تھرمل اور مکینیکل ڈرفٹ کے مارجن کو برقرار رکھنے کے لیے، ایک ایسے کپلنگ کی وضاحت کریں جس کا زیادہ سے زیادہ درجہ بند آفسیٹ متوقع انسٹالیشن آفسیٹ سے کم از کم دو گنا ہو۔
- حب انداز: انکوڈر کنکشنز کے لیے کلیمپ حبس کو زیادہ ترجیح دی جاتی ہے۔ زیرو بیکلاش کی ضرورت حب شافٹ انٹرفیس تک پھیلی ہوئی ہے: ایک سیٹ سکرو جو ہب مائیکرو سلپیج کو کمپن کے تحت اجازت دیتا ہے انکوڈر آؤٹ پٹ میں پوزیشن شور پیدا کرے گا۔
تنصیب کے وقت، سب سے اہم مرحلہ اس بات کی تصدیق کرنا ہے کہ جوڑے کو موٹر شافٹ اور انکوڈر شافٹ کے درمیان محوری کمپریشن کے تحت نہیں رکھا گیا ہے۔ محوری کمپریشن ڈسک ٹینس کو حب سلاٹ کے سروں کے خلاف مجبور کرتا ہے، ایک سخت اسٹاپ بناتا ہے جو محوری قوت کو انکوڈر کے بیرنگ میں منتقل کرتا ہے۔ درست تنصیب میں ایک چھوٹی محوری کلیئرنس ہوتی ہے — عام طور پر 0.5 سے 1.0 ملی میٹر — ڈسک اور ہر حب کے چہرے کے درمیان جب حبس کو ان کی آخری پوزیشن میں سخت کر دیا جاتا ہے۔
نتیجہ
اولڈہم کپلنگ انکوڈر اور حل کنکشن کے لیے صرف ایک آپشن نہیں ہے - یہ ان ایپلی کیشنز کی اکثریت کے لیے تکنیکی طور پر اعلیٰ انتخاب ہے۔ اس کا زیرو بیکلاش فیڈ بیک لوپس میں پوزیشنی ڈیڈ زونز کو ختم کرتا ہے۔ اس کی پولیمر سینٹر ڈسک برقی تنہائی فراہم کرتی ہے جو حساس انکوڈر الیکٹرانکس کو شافٹ وولٹیج اور بیئرنگ کرنٹ سے بچاتی ہے۔ اس کا سلائیڈنگ ڈسک میکانزم انکوڈر کے چھوٹے بیرنگ لوڈ کیے بغیر لیٹرل آفسیٹ کو جذب کرتا ہے۔ اور اس کی کم جڑت انکوڈر سسٹم کی مکمل بینڈوڈتھ کو محفوظ رکھتی ہے۔ کوئی اور معیاری کپلنگ قسم ان چاروں خصوصیات کو ایک ہی کمپیکٹ پیکیج میں یکجا نہیں کرتی ہے۔
ہمارا دیکھیں چھوٹے اولڈہم کپلنگ رینج انکوڈر اور حل کرنے والے ایپلی کیشنز کے لیے، یا ہماری انجینئرنگ ٹیم سے رابطہ کریں۔ انتخاب میں مدد کے لیے۔


