از بین تمام مکانهایی که یک کوپلینگ اولدهام در یک سیستم کنترل حرکت ظاهر میشود، هیچکدام به اندازه اتصال بین یک شفت چرخان و یک دستگاه بازخورد چرخشی مانند یک انکودر افزایشی، یک انکودر مطلق یا یک رزولور، طاقتفرساتر - یا آشکارکننده نقاط قوت منحصر به فرد این کوپلینگ - نیست. این دستگاهها موقعیت زاویهای شفت را به یک سیگنال الکتریکی تبدیل میکنند و کیفیت آن سیگنال مستقیماً به کیفیت کوپلینگ مکانیکی بین شفت و روتور ورودی دستگاه بستگی دارد. یک کوپلینگ با لقی، انطباق یا اثرات بارگذاری یاتاقان، سیگنال را به گونهای خراب میکند که در کل سیستم کنترل به صورت آبشاری پخش میشود.
این مقاله توضیح میدهد که چرا کوپلینگ اولدهام - به ویژه در شکل مینیاتوری آن - به استانداردی برای اتصالات شفت انکودر و رزولور در سیستمهای حرکتی دقیق در سراسر جهان تبدیل شده است.
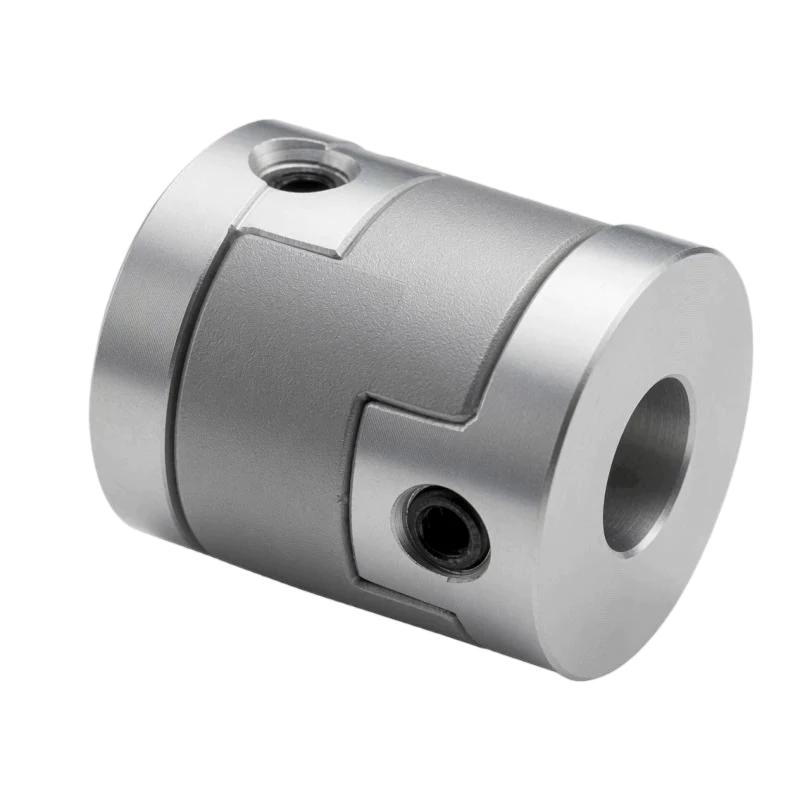
آنچه انکودرها و ریزولاتورها واقعاً اندازهگیری میکنند
یک انکودر چرخشی یا ریزولور اساساً یک مبدل است: موقعیت زاویهای یک شفت را به یک خروجی الکتریکی تبدیل میکند که یک کنترلکننده حرکت میتواند آن را تفسیر کند. انکودرهای افزایشی یک قطار پالس با تعداد مشخصی پالس در هر دور چرخش تولید میکنند؛ کنترلکننده پالسها را برای تعیین تغییر موقعیت نسبی میشمارد. انکودرهای مطلق یک کلمه دیجیتال تولید میکنند که مستقیماً موقعیت زاویهای شفت را در یک دور چرخش (تک دور) یا در طول چندین دور چرخش (چند دور) نشان میدهد. ریزولورها یک جفت ولتاژ سینوسی تولید میکنند که نسبت دامنه آنها زاویه شفت را کدگذاری میکند.
در تمام موارد، خروجی الکتریکی فقط به اندازه ورودی مکانیکی دقیق است. اگر اتصال بین شفت محرک و شفت ورودی انکودر هرگونه خطای زاویهای - هر چقدر هم کوچک - ایجاد کند، آن خطا به کنترلکننده گزارش میشود، گویی حرکت شفت واقعی است. سپس کنترلکننده بر اساس دادههای موقعیت نادرست عمل میکند و خطاهای موقعیتیابی، موج سرعت یا بیثباتی در حلقه کنترل ایجاد میکند که نمیتوان آن را در نرمافزار اصلاح کرد زیرا کنترلکننده از وجود خطا اطلاع ندارد.
مشکل لقی در کوپلینگهای فیدبک
یک محور سروو را در نظر بگیرید که از یک انکودر نصب شده روی موتور برای بازخورد موقعیت استفاده میکند. اگر کوپلینگ بین شفت موتور و انکودر دارای 0.1 درجه لقی باشد، کنترلر در هر تغییر جهت، این مقدار را تجربه میکند:
موتور شروع به چرخش در جهت جدید میکند. با این حال، انکودر هیچ حرکتی را برای 0.1 درجه اول گزارش نمیکند، زیرا ناحیه مرده پسلرزه باید قبل از انتقال حرکت به روتور انکودر توسط کوپلینگ، طی شود. در طول این ناحیه مرده، کنترلکننده هیچ تغییر بازخورد موقعیتی را نمیبیند و بنابراین به افزایش گشتاور برای بستن خطای موقعیت ادامه میدهد. زمانی که پسلرزه ایجاد میشود و انکودر شروع به گزارش حرکت میکند، موتور کمی از هدف فراتر رفته است. اکنون کنترلکننده برای اصلاح باید کمی معکوس شود - و در آن معکوس شدن، ناحیه مرده 0.1 درجه دوباره ظاهر میشود.
نتیجه یک چرخه حدی است: یک نوسان کوچک و پایدار در اطراف موقعیت هدف که کنترلکننده نمیتواند آن را میرا کند زیرا لقی کوپلینگ باعث میشود مدل دستگاه ناپیوسته شود. در یک سطح ماشینکاری شده، این به صورت یک نقطه صاف مشخص یا علامت معکوس جهتدار ظاهر میشود. در یک سیستم کنترلشده با سرعت، موج سرعت در فرکانس معکوس ایجاد میکند.
حتی 0.01 درجه لقی - مقداری که ناچیز به نظر میرسد - میتواند باعث تخریب قابل اندازهگیری در یک سیستم انکودر با وضوح بالا شود. یک انکودر 5000 خطی دارای وضوح ذاتی 0.072 درجه در هر شمارش تربیع است؛ 0.01 درجه لقی تقریباً نشاندهنده یک شمارش عدم قطعیت موقعیتی در هر معکوس شدن است.
چرا خاصیت عدم لقی کوپلینگ اولدهام در اینجا حیاتی است؟
مکانیزم زبانه و شیار کوپلینگ اولدهام، یک اتصال با فرم مناسب و بدون لقی زاویهای ایجاد میکند. هنگامی که شفت محرک جهت خود را معکوس میکند، شفت انکودر بلافاصله آن را دنبال میکند - در محدودهی لقی مکانیکی کوپلینگ، که در یک کوپلینگ مینیاتوری دقیق اولدهام بر حسب ثانیه قوسی اندازهگیری میشود، نه دقیقه قوسی.
این پاسخ فوری و بدون لقی به این معنی است که انکودر موقعیت واقعی شفت را در همه زمانها، از جمله در هنگام تغییر جهت، گزارش میدهد. حلقه کنترل، دادههای بازخورد دقیق و تمیزی دریافت میکند و میتواند در پهنای باند طراحی شده خود بدون محدودیت چرخه محدود یا محدودیت بهره که لقی ایجاد میکند، عمل کند.
برای مقایسه، کوپلینگ بیلوز نیز لقی صفر را فراهم میکند - اما همانطور که در ادامه بحث میشود، در کاربردهای انکودر یک محدودیت اساسی دارد که کوپلینگ اولدهام ندارد.
ایزولاسیون الکتریکی: محافظت از قطعات الکترونیکی رمزگذار
انکودرهای چرخشی و رزولورها ابزارهای الکترونیکی دقیقی هستند. دیسکهای نوری داخلی، حسگرهای مغناطیسی یا سیمپیچهای ترانسفورماتور آنها برای کار در یک محیط الکتریکی تمیز طراحی شدهاند. بسیاری از آنها به اندازه کافی حساس هستند که جریانهای سرگردان چند میلیآمپر که از شفت و محفظه انکودر عبور میکنند، میتوانند به قطعات الکترونیکی داخلی آسیب برسانند یا سیگنال خروجی را خراب کنند.
در سیستمهای موتوری، شفت موتور اغلب به دلیل کوپلینگ خازنی از طریق خازن پارازیتی سیمپیچ موتور به روتور، پتانسیل الکتریکی متفاوتی نسبت به زمین دارد. درایوهای فرکانس متغیر (VFD) و تقویتکنندههای سروو که از فرکانسهای سوئیچینگ مدولاسیون پهنای پالس چند کیلوهرتز استفاده میکنند، شکل موجهای ولتاژ شفت بسیار تهاجمی تولید میکنند. اگر انکودر از طریق یک کوپلینگ فلزی به شفت موتور متصل باشد، این ولتاژهای شفت میتوانند جریانهای یاتاقان و گذراهای سوئیچینگ را از طریق قطعات الکترونیکی حساس انکودر هدایت کنند.
کوپلینگ اولدهام با یک دیسک مرکزی پلیمری، ایزولاسیون گالوانیکی کامل بین شفت محرک و شفت انکودر را فراهم میکند. هیچ جریان الکتریکی نمیتواند بین دو شفت از طریق کوپلینگ جریان یابد زیرا دیسک استال یا نایلونی نارسانا است. این یک ویژگی منحصر به فرد است که هیچ نوع کوپلینگ تمام فلزی نمیتواند بدون اضافه کردن عناصر عایق جداگانه، آن را تکرار کند.
در عمل، این ایزولاسیون الکتریکی، کل دسته از خرابیهای انکودر را که مرتباً در سیستمهای درایو با استفاده از کوپلینگهای فلزی رخ میدهند، از بین میبرد - خرابی زودرس یاتاقان در انکودر، خروجی خراب به دلیل نویز القایی و آسیب تخلیه الکترواستاتیکی به مدارهای CMOS داخل محفظه انکودر.
چرا کوپلینگهای Bellows نمیتوانند جایگزین کوپلینگهای Oldham در اینجا شوند؟
کوپلینگهای Bellows نیز بدون لقی هستند و به طور گسترده در اتصالات انکودر استفاده میشوند. با این حال، آنها یک نقطه ضعف اساسی در این کاربرد دارند: آنها نیروهای واکنش شعاعی را به یاتاقانهای داخلی انکودر منتقل میکنند، زمانی که جابجایی جانبی شفت وجود دارد.
یاتاقانهای انکودر و رزولور معمولاً یاتاقانهای دقیق مینیاتوری هستند - یاتاقانهای ساچمهای شیار عمیق سری ۶۹۰۰ یا ۶۸۰۰ با اندازه سوراخ ۱۰ میلیمتر یا کمتر. این یاتاقانها طوری طراحی شدهاند که فقط پیشبار محوری اعمال شده توسط سازنده انکودر را برای حفظ موقعیت محوری روتور تحمل کنند. آنها برای حمل بارهای شعاعی قابل توجه طراحی نشدهاند.
یک کوپلینگ حلزونی با انحراف جانبی 0.3 میلیمتر، نیروی شعاعی بازیابی چند نیوتنی را به شفت انکودر اعمال میکند. در یاتاقان انکودری که برای چند نیوتن پیشبار محوری طراحی شده است، این نیروی شعاعی به طور چشمگیری عمر یاتاقان را کاهش میدهد - به طور بالقوه از دهها هزار ساعت به چند صد ساعت. همچنین گشتاور اصطکاکی را که کوپلینگ باید برای چرخاندن روتور انکودر بر آن غلبه کند، افزایش میدهد که میتواند خطاهای زاویهای وابسته به سرعت را در برخی از انواع انکودر ایجاد کند.
کوپلینگ اولدهام اساساً نیروی شعاعی صفر را صرف نظر از انحراف جانبی به یاتاقانهای انکودر اعمال میکند. این انحراف به طور کامل توسط دیسک کشویی جذب میشود و یاتاقانهای انکودر فقط پیشبار طراحی شده خود را میبینند. به همین دلیل است که تولیدکنندگان انکودر دائماً کوپلینگهای اولدهام - یا کوپلینگهایی که بر اساس همان اصل دیسک کشویی عمل میکنند - را برای محصولات خود توصیه میکنند.
اینرسی کم: حفظ وفاداری پاسخ رمزگذار
اینرسی کوپلینگ مستقیماً به اینرسی که روتور و شفت انکودر باید شتاب بگیرند و شتابشان کم شود، اضافه میکند. در یک سیستم سروو که با پهنای باند بالا کار میکند - با شتابهای محوری ۱۰ متر بر ثانیه یا بیشتر در یک مرحله خطی، که مربوط به هزاران درجه بر مجذور ثانیه در شفت انکودر است - یک کوپلینگ با اینرسی بالا به عنوان یک فیلتر پایینگذر بین حرکت شفت و موقعیت گزارش شده انکودر عمل میکند.
کوپلینگهای مینیاتوری اولدهام، با هابهای آلومینیومی سبک و دیسک پلیمری کوچک خود، در بین انواع کوپلینگهای بدون لقی در محدوده اندازه سوراخ مشابه، کمترین مقادیر اینرسی را دارند. برای کاربردهای انکودر، مقادیر اینرسی کوپلینگ در محدوده 0.1 تا 1.0 گرم بر سانتیمتر مربع معمول است - به اندازه کافی کم که حتی در پهنای باند سروو بالا، تأثیر ناچیزی بر وفاداری پاسخ انکودر داشته باشد.
سناریوهای کاربردی خاص
شفت موتور به انکودر خارجی (بازخورد دوگانه): سیستمهای سروو با کارایی بالا گاهی اوقات علاوه بر انکودر نصب شده روی موتور، از یک انکودر دوم که مستقیماً در سمت بار (مثلاً در انتهای یک پیچ ساچمهای) نصب میشود، استفاده میکنند. کوپلینگ اولدهام، شفت پیچ ساچمهای را به این انکودر سمت بار متصل میکند و هرگونه انحراف جانبی بین محور پیچ و خط مرکزی انکودر را جبران میکند و در عین حال سیگنال تمیز و بدون لقی را فراهم میکند که کنترل فیدبک دوگانه را معنادار میکند.
میز دوار به انکودر زاویه: میزهای چرخشی با دقت بالا از یک انکودر زاویهای با قطر بزرگ (مانند دستگاه Heidenhain RON یا SICK HIPERFACE) استفاده میکنند که مستقیماً روی شفت خروجی میز نصب میشود. کوپلینگ بین یاتاقان میز و ورودی انکودر باید به اندازه کافی سفت و سخت باشد تا از انطباق پیچشی جلوگیری کند و در عین حال، انحراف حرارتی و مکانیکی سیستم یاتاقان را بدون بارگذاری انکودر جذب کند. کوپلینگهای مینیاتوری Oldham در محدوده قطر داخلی 20 تا 50 میلیمتر این عملکرد را انجام میدهند.
خروجی گیربکس به انکودر موقعیت: بسیاری از رباتهای صنعتی، محرکهای چرخشی و درایوهای شاخص، به جای ورودی موتور، از یک انکودر روی شفت خروجی گیربکس برای اندازهگیری مستقیم موقعیت بار استفاده میکنند. کوپلینگ بین شفت گیربکس و انکودر باید انحراف زاویهای و جانبی یاتاقان خروجی گیربکس را تحمل کند - عملکردی که کوپلینگ اولدهام با ظرفیت افست جانبی استاندارد خود از عهده آن برمیآید.
انکودر سرعت اسپیندل در ماشینهای ابزار: ماشینهای تراش و مراکز ماشینکاری اغلب از یک انکودر روی اسپیندل برای اندازهگیری سرعت اسپیندل برای چرخههای رزوهکاری و بازخورد سرعت اسپیندل استفاده میکنند. یاتاقانهای اسپیندل دارای انحراف شعاعی بسیار بزرگتری نسبت به یاتاقانهای سروو دقیق هستند؛ یک کوپلینگ اولدهام این انحراف را بدون بارگذاری انکودر جذب میکند.
راهنمای انتخاب و نصب
برای کاربردهای انکودر و رزولور، پارامترهای زیر معمولاً انتخاب را کنترل میکنند:
- اندازههای سوراخ: قطر شفت محرک (شفت موتور یا ماشین) و قطر شفت متحرک (شفت انکودر - معمولاً ۶، ۸ یا ۱۰ میلیمتر برای انکودرهای صنعتی استاندارد) را با هم تطبیق دهید. بسیاری از کوپلینگهای مینیاتوری اولدهام امکان ایجاد سوراخهای مختلف در هر هاب را فراهم میکنند.
- امتیاز گشتاور: کاربردهای انکودر به گشتاور بسیار کمی نیاز دارند - معمولاً 0.05 تا 0.5 نیوتن متر برای اکثر انکودرهای صنعتی. تقریباً هر کوپلینگ مینیاتوری Oldham برای این معیار بیش از حد کافی خواهد بود؛ اندازه سوراخ و اینرسی معمولاً به جای ظرفیت گشتاور، انتخاب را کنترل میکنند.
- ظرفیت جابجایی جانبی: کوپلینگی را مشخص کنید که حداکثر انحراف مجاز آن حداقل دو برابر انحراف نصب مورد انتظار باشد تا حاشیهای برای رانش حرارتی و مکانیکی در طول عمر مفید دستگاه حفظ شود.
- سبک هاب: هابهای گیرهای برای اتصالات انکودر به شدت ترجیح داده میشوند. الزام عدم لقی به رابط هاب-شفت نیز تعمیم داده میشود: یک پیچ تنظیم که امکان لغزش میکرو هاب را تحت ارتعاش فراهم میکند، نویز موقعیتی را در خروجی انکودر ایجاد میکند.
در هنگام نصب، مهمترین مرحله بررسی این است که کوپلینگ تحت فشار محوری بین شفت موتور و شفت انکودر قرار نگرفته باشد. فشار محوری، زبانههای دیسک را به انتهای شیارهای توپی فشار میدهد و یک توقف سخت ایجاد میکند که نیروی محوری را به یاتاقانهای انکودر منتقل میکند. نصب صحیح دارای یک لقی محوری کوچک - معمولاً 0.5 تا 1.0 میلیمتر - بین دیسک و هر وجه توپی هنگام سفت شدن توپیها در موقعیتهای نهایی خود است.
نتیجهگیری
کوپلینگ اولدهام تنها یک گزینه برای اتصالات انکودر و رزولور نیست - بلکه از نظر فنی انتخاب برتر برای اکثریت قریب به اتفاق این کاربردها است. لقی صفر آن، مناطق کور موقعیتی را در حلقههای بازخورد از بین میبرد. دیسک مرکزی پلیمری آن، ایزولاسیون الکتریکی را فراهم میکند که از قطعات الکترونیکی حساس انکودر در برابر ولتاژ شفت و جریان یاتاقان محافظت میکند. مکانیزم دیسک کشویی آن، بدون بارگذاری یاتاقانهای مینیاتوری انکودر، آفست جانبی را جذب میکند. و اینرسی پایین آن، پهنای باند کامل سیستم انکودر را حفظ میکند. هیچ نوع کوپلینگ استاندارد دیگری هر چهار ویژگی را در یک بسته فشرده ترکیب نمیکند.
مشاهده ما کوپلینگ مینیاتوری اولدهام برای کاربردهای رمزگذار و حل کننده، یا با تیم مهندسی ما تماس بگیرید برای کمک در انتخاب.


