หากคุณเคยตรวจสอบชิ้นงานพิมพ์ 3 มิติภายใต้แสงส่องเฉียงและสังเกตเห็นลวดลายเป็นแถบสม่ำเสมอที่ผนังแนวตั้ง — แถบที่มีระยะห่างเท่ากับระยะเกลียวของแกนนำ — นั่นคือผลโดยตรงจากการจัดตำแหน่งแกนนำที่ไม่ถูกต้อง ซึ่งส่งผลให้เกิดการสั่นไหวในแนวรัศมีไปสู่การเคลื่อนที่ของแกน Z สิ่งผิดปกตินี้ ซึ่งรู้จักกันในชื่อต่างๆ เช่น Z-banding, Z-wobble หรือ VFA (Vertical Fine Artefacts) เป็นหนึ่งในปัญหาคุณภาพการพิมพ์ที่พบบ่อยที่สุดในเครื่องพิมพ์ 3 มิติแบบ Cartesian และ CoreXY และสามารถป้องกันได้เกือบทั้งหมดโดยการเลือกข้อต่อที่ถูกต้อง
เดอะ ข้อต่อโอลด์แฮม — ส่วนประกอบที่แทบไม่ค่อยมีการพูดถึงในกลุ่มผู้ใช้งานเครื่องพิมพ์ 3 มิติทั่วไป แต่เป็นที่เข้าใจกันดีในด้านวิศวกรรมการเคลื่อนที่ที่แม่นยำ — คือวิธีแก้ปัญหาที่ถูกต้องทางเทคนิคสำหรับแกน Z ที่ขับเคลื่อนด้วยสกรูนำ (leadscrew) บทความนี้จะอธิบายว่าทำไมการสั่นของแกน Z จึงเกิดขึ้น ข้อต่อแบบ Oldham ช่วยขจัดปัญหานี้ได้อย่างไร และวิธีการเลือกและติดตั้งข้อต่อที่เหมาะสมสำหรับเครื่องพิมพ์รุ่นต่างๆ
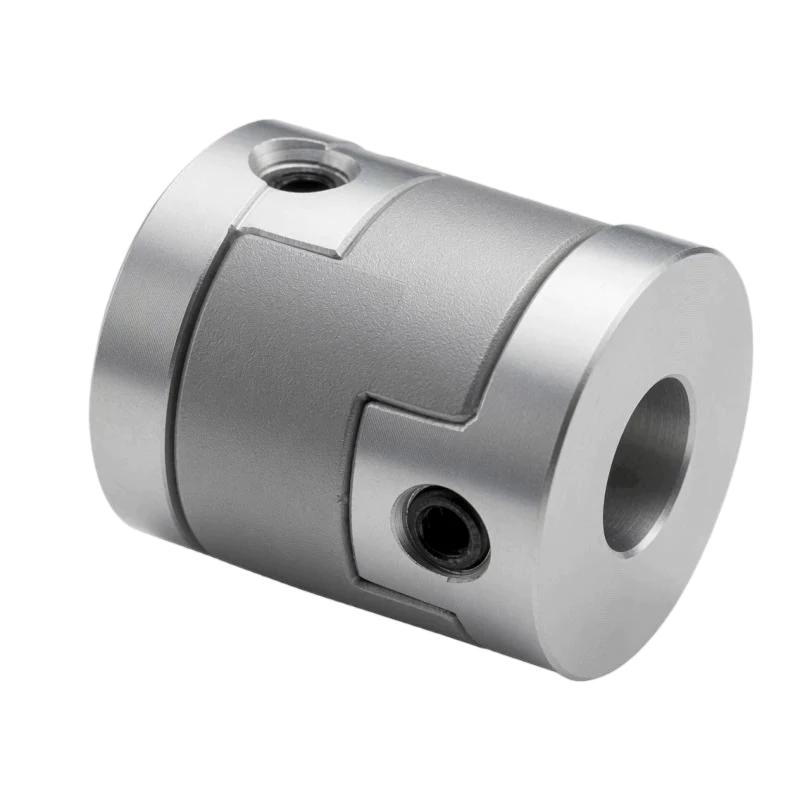
สาเหตุที่ทำให้เกิดการสั่นไหวในแกน Z: ต้นเหตุที่แท้จริง
ในเครื่องพิมพ์ 3 มิติแบบตั้งโต๊ะส่วนใหญ่ แกน Z จะถูกขับเคลื่อนด้วยสกรูนำหนึ่งหรือสองตัวที่เชื่อมต่อโดยตรงหรือผ่านข้อต่อแบบแข็งกับมอเตอร์สเต็ปเปอร์ สกรูนำจะผ่านน็อตทองเหลืองหรือน็อตป้องกันการคลายตัวที่ติดตั้งอยู่บนแกน X หรือแท่นพิมพ์ โดยแปลงการเคลื่อนที่แบบหมุนเป็นการเคลื่อนที่ในแนวดิ่ง
ปัญหาเริ่มต้นที่การจัดแนว สกรูนำที่ไม่ตรงแกนกับเพลาของมอเตอร์ขับเคลื่อนอย่างสมบูรณ์ จะเคลื่อนที่เป็นวงโคจรเล็กน้อยขณะหมุน การเคลื่อนที่แบบวงโคจรนี้—ปลายด้านบนของสกรูหมุนวนรอบแกนจริง—จะผลักและดึงน็อตสกรูนำในแนวด้านข้างทุกรอบการหมุน น็อตซึ่งถูกจำกัดโดยโครงและรางเชิงเส้น ไม่สามารถเคลื่อนที่ในแนวด้านข้างได้ ดังนั้นจึงทำให้เกิดข้อผิดพลาดในการกำหนดตำแหน่งในแนวดิ่งเป็นระยะ ๆ ขณะที่มันเลื่อนขึ้นลงบนเกลียวสกรูที่สั่นคลอน การหมุนของสกรูครบหนึ่งรอบจะสร้างแถบหนึ่งแถบลงบนพื้นผิวที่พิมพ์ออกมาพอดี
การเยื้องศูนย์ที่ทำให้เกิดการโยกเยกนี้แทบเป็นไปไม่ได้เลยที่จะกำจัดออกไปได้อย่างสมบูรณ์ด้วยการปรับแนวทางกลเพียงอย่างเดียว สกรูนำอาจมีค่าความคลาดเคลื่อนเล็กน้อยในเรื่องความตรง แผ่นยึดมอเตอร์อาจมีความคลาดเคลื่อนเชิงมุมเล็กน้อย ข้อต่ออาจทำให้เกิดความเยื้องศูนย์ และหลังจากวงจรความร้อนและการปรับตัวทางกลของโครงเครื่องพิมพ์ การจัดแนวเริ่มต้นใดๆ ก็จะคลาดเคลื่อนไป ข้อต่อที่ส่งผ่านการเยื้องศูนย์นี้ไปยังสกรูจะทำให้เกิดการโยกเยกในแกน Z ในระดับหนึ่งเสมอ ข้อต่อที่ดูดซับความคลาดเคลื่อนจะป้องกันการโยกเยกได้อย่างสมบูรณ์
เหตุใดข้อต่อแบบยืดหยุ่นจึงช่วยแก้ปัญหาได้บางส่วน และทำให้ปัญหาแย่ลงบางส่วน
เครื่องพิมพ์ 3 มิติส่วนใหญ่มาพร้อมกับข้อต่อสองประเภท ได้แก่ ข้อต่ออะลูมิเนียมแบบแข็ง หรือข้อต่อแบบเกลียวตัดยืดหยุ่น (บางครั้งเรียกว่าข้อต่อแบบเกลียวหรือแบบคาน) การเข้าใจว่าทำไมทั้งสองแบบจึงไม่ใช่ทางเลือกที่ดีที่สุด จะช่วยอธิบายได้ว่าทำไมข้อต่อแบบ Oldham จึงเหนือกว่าสำหรับการใช้งานเฉพาะนี้
ข้อต่อแบบแข็ง การเบี่ยงเบนของเพลามอเตอร์ใดๆ จะส่งผลกระทบโดยตรงต่อสกรูนำ ทำให้เกิดการแกว่งตัวในแนวแกน Z สูงสุด จึงเป็นตัวเลือกที่แย่ที่สุดสำหรับงานนี้ เว้นแต่ว่าการจัดแนวเพลาจะสมบูรณ์แบบ ซึ่งในทางปฏิบัติแล้วไม่เคยเป็นเช่นนั้น
ข้อต่อแบบเกลียวตัดยืดหยุ่น ข้อต่อแบบยืดหยุ่นช่วยปรับปรุงข้อต่อแบบแข็งโดยการเพิ่มความยืดหยุ่นในเชิงมุมและด้านข้าง ซึ่งช่วยลดการสั่นที่ส่งไปยังสกรูนำ อย่างไรก็ตาม ข้อต่อแบบยืดหยุ่นทำเช่นนั้นโดยอาศัยการเปลี่ยนรูปทางยืดหยุ่น กล่าวคือ มันทำหน้าที่เหมือนสปริงบิด ความยืดหยุ่นนี้มีผลเสียสองประการ ประการแรก แรงคืนตัวแบบสปริงจะดันกลับไปยังตำแหน่งที่ไม่ตรงกัน ทำให้เกิดแรงในแนวรัศมีส่งไปยังแบริ่งมอเตอร์และแบริ่งปลายสกรูนำในทุกรอบการหมุน ประการที่สอง การบิดตัวภายใต้ภาระทำให้เกิดความล่าช้าของเฟสเล็กน้อยแต่สามารถวัดได้ระหว่างขั้นตอนของมอเตอร์และการหมุนของสกรู ซึ่งอาจปรากฏเป็นความไม่สม่ำเสมอระหว่างชั้นภายใต้ภาระการอัดขึ้นรูปที่แตกต่างกัน
ข้อต่อแบบโอลด์แฮมดูดซับการเยื้องศูนย์ด้านข้างผ่านกลไกแผ่นเลื่อน โดยไม่ต้องใช้แรงคืนตัวจากสปริง ไม่มีความยืดหยุ่นในการบิด และไม่มีการหน่วงเฟส มอเตอร์และสกรูนำหมุนอย่างพร้อมเพรียงกัน ในขณะที่การเยื้องศูนย์ระหว่างแกนของทั้งสองถูกชดเชยไว้ภายในข้อต่อเองทั้งหมด
ข้อต่อ Oldham ช่วยขจัดปัญหาการโยกเยกในแนวแกน Z ได้อย่างไร
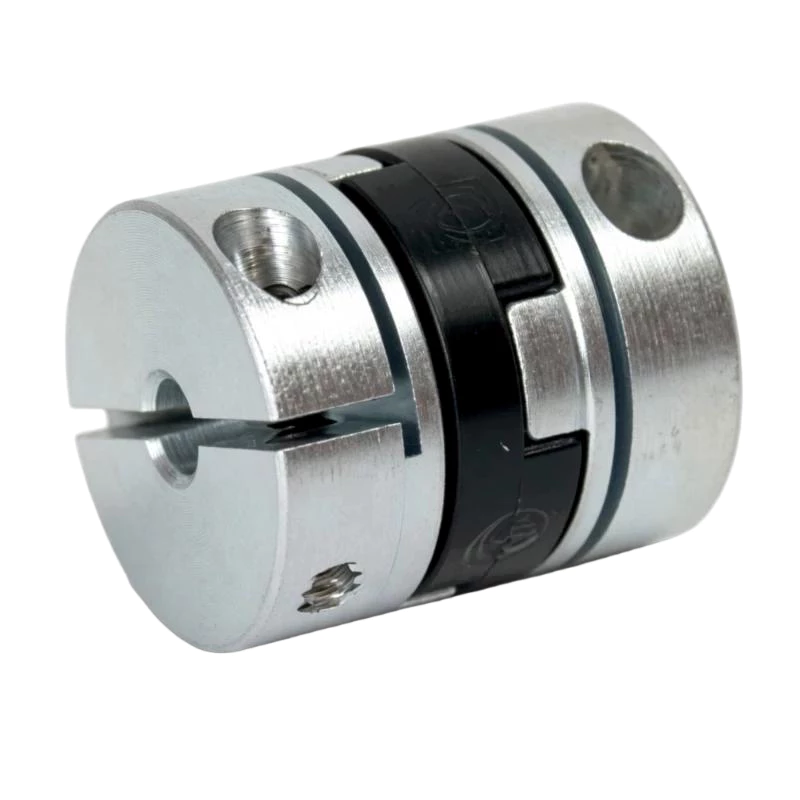
เมื่อข้อต่อแบบ Oldham เชื่อมต่อเพลาของมอเตอร์สเต็ปเปอร์เข้ากับสกรูนำ (leadscrew) แผ่นดิสก์ตรงกลางจะเลื่อนไปมาภายในร่องของดุมเพื่อดูดซับการเยื้องศูนย์ด้านข้างที่เกิดขึ้นระหว่างแกนเพลาทั้งสองอย่างต่อเนื่อง สกรูนำจะถูกขับเคลื่อนด้วยความเร็วรอบที่ถูกต้องแม่นยำในทุกตำแหน่งเชิงมุม — ไม่มีการเคลื่อนที่แบบวงโคจร ไม่มีแรงด้านข้างเป็นระยะๆ บนน็อตสกรูนำ และไม่มีการสั่นไหวในแนวแกน Z บนพื้นผิวที่พิมพ์
ที่สำคัญคือ ข้อต่อแบบ Oldham ยังไม่ก่อให้เกิดแรงรัศมีใดๆ บนแบริ่งมอเตอร์ และยังไม่ก่อให้เกิดแรงด้านข้างใดๆ บนสกรูนำ แบริ่งมอเตอร์จึงรับแรงเฉพาะตามที่ออกแบบไว้เท่านั้น สกรูนำหมุนตรงไปข้างหน้า พื้นผิวการพิมพ์ไม่แสดงแถบสีใดๆ ไม่ว่าการเยื้องศูนย์ด้านข้างระหว่างแกนมอเตอร์และแกนสกรูจะมีมากน้อยเพียงใด — จนถึงขีดจำกัดความสามารถในการเยื้องศูนย์ที่กำหนดไว้ของข้อต่อ
การประยุกต์ใช้กับสถาปัตยกรรมเครื่องพิมพ์ 3 มิติทั่วไป
เครื่องพิมพ์แบบคาร์ทีเซียน (แบบ Prusa i3, ระบบลำเลียงกระดาษ): เครื่องพิมพ์เหล่านี้โดยทั่วไปใช้สกรูเกลียว T8 หนึ่งหรือสองตัว (เส้นผ่านศูนย์กลาง 8 มม. ระยะห่างเกลียว 2 มม.) ขับเคลื่อนด้วยมอเตอร์สเต็ปเปอร์ NEMA 17 ที่มีเพลาส่งออกขนาด 5 มม. ข้อต่อแบบ Oldham จะมาแทนที่ข้อต่อแบบยืดหยุ่นมาตรฐานที่จุดเชื่อมต่อระหว่างมอเตอร์กับสกรูเกลียว คุณสมบัติหลักคือ รูขับ (เพลามอเตอร์) ขนาด 5 มม. และรูรับ (สกรูเกลียว) ขนาด 8 มม. โดยมีระยะเยื้องศูนย์ด้านข้างอย่างน้อย 0.5 มม. เพื่อรองรับความคลาดเคลื่อนในการจัดตำแหน่งทั่วไปบนฐานยึดมอเตอร์ที่พิมพ์หรือปั๊มขึ้นรูป
เครื่องพิมพ์ CoreXY (แบบ Voron, RatRig, BambuLab): โดยทั่วไป สถาปัตยกรรม CoreXY จะขับเคลื่อนแกน Z ด้วยสกรูนำสองถึงสี่ตัวที่ซิงโครไนซ์กันทั้งทางกลไกหรือผ่านมอเตอร์สเต็ปเปอร์อิสระพร้อมระบบปรับระดับแกน Z แบบอิเล็กทรอนิกส์ (การปรับระดับแบบควอดแกนทรีหรือระบบที่คล้ายกัน) ในระบบเหล่านี้ ข้อต่อสกรูนำ-มอเตอร์แต่ละจุดจะได้รับประโยชน์จากข้อต่อแบบ Oldham ด้วยเหตุผลเดียวกับเครื่องพิมพ์แบบคาร์ทีเซียน โดยมีข้อพิจารณาเพิ่มเติมคือ มอเตอร์แกน Z อิสระต้องการข้อต่อเพื่อรองรับข้อผิดพลาดในการจัดตำแหน่งที่แตกต่างกันระหว่างตำแหน่งการติดตั้งมอเตอร์ทั้งสี่ตำแหน่ง
เครื่องพิมพ์เดลต้า: เครื่องพิมพ์เดลต้าไม่ได้ใช้สกรูนำ (leadscrews) สำหรับการเคลื่อนที่หลัก แต่ใช้สายพานไทม์มิ่งบนรางเชิงเส้นแนวตั้ง ข้อต่อแบบโอลด์แฮม (Oldham couplings) โดยทั่วไปไม่ได้ใช้ในระบบการเคลื่อนที่หลักของเครื่องพิมพ์เดลต้า อย่างไรก็ตาม หากเครื่องพิมพ์เดลต้าใช้แผ่นฐานพิมพ์ที่ขับเคลื่อนด้วยสกรูนำ (บางรุ่นใช้สำหรับการปรับระดับฐานพิมพ์อัตโนมัติ) จะต้องพิจารณาเรื่องการแกว่งตัวในแกน Z เช่นเดียวกัน
เครื่องพิมพ์เรซิน (MSLA/DLP): แกน Z ของเครื่องพิมพ์เรซินจะยกและลดแท่นพิมพ์ผ่านระบบขับเคลื่อนด้วยสกรูนำ (leadscrew drive) โดยความละเอียดของชั้นพิมพ์โดยทั่วไปอยู่ในช่วง 10 ถึง 50 ไมครอน ที่ความละเอียดระดับนี้ การสั่นของแกน Z ไม่เพียงแต่ทำให้ดูไม่สวยงามเท่านั้น แต่ยังอาจทำให้เกิดการแยกตัวระหว่างชั้นหรือทำให้การพิมพ์ล้มเหลวโดยสิ้นเชิง ด้วยเหตุนี้ ข้อต่อแบบ Oldham จึงถูกนำมาใช้ในเครื่องพิมพ์ MSLA ระดับสูงมากขึ้นเรื่อยๆ
การเลือกข้อต่อ Oldham ที่เหมาะสมสำหรับเครื่องพิมพ์ของคุณ
| ประเภทเครื่องพิมพ์ | เพลามอเตอร์ | สกรูนำ | เส้นผ่านศูนย์กลางภายนอกของข้อต่อที่แนะนำ |
|---|---|---|---|
| Prusa i3 / รุ่นเลียนแบบ (T8) | 5 มม. | 8 มม. | 20–25 มม. |
| โวรอน 2.4 / ไทรเดนท์ (T8) | 5 มม. | 8 มม. | 20–25 มม. |
| RatRig V-Core (T8) | 5 มม. | 8 มม. | 20–25 มม. |
| ขนาดใหญ่ (T10/T12) | 5–6.35 มม. | 10–12 มม. | 28–32 มม. |
| เรซิน MSLA (T8) | 5 มม. | 8 มม. | 20 มม. |
สำหรับการใช้งานกับเครื่องพิมพ์ 3 มิติ ควรเลือกใช้ดุมแบบหนีบแทนดุมแบบขันสกรูทุกครั้งที่การออกแบบข้อต่อเอื้ออำนวย ดุมแบบขันสกรูอาจทำให้พื้นผิวของแกนเกลียวบุ๋มลงเมื่อเวลาผ่านไป ทำให้ถอดสกรูออกเพื่อบำรุงรักษาได้ยาก และให้แรงหนีบที่ไม่สม่ำเสมอ ข้อต่อ Oldham ส่วนใหญ่ที่จำหน่ายในท้องตลาดสำหรับเครื่องพิมพ์ 3 มิติ มีรูสำหรับหนีบให้เลือกทั้งขนาด 5 มม. และ 8 มม.
เคล็ดลับการติดตั้งเครื่องพิมพ์ 3 มิติ
อย่าขันดุมด้านสกรูเกลียวแน่นเกินไป โดยทั่วไปแล้ว สกรูนำสำหรับเครื่องพิมพ์ 3 มิติจะทำจากสแตนเลสที่มีพื้นผิวเรียบ การขันแน่นเกินไปโดยใช้ดุมสกรูอาจทำให้พื้นผิวของสกรูเสียรูปหรือเกิดการเยื้องศูนย์ได้ ควรใช้แรงบิดในการขันที่น้อยที่สุดที่ป้องกันการลื่นไถลได้ — แรงบิดที่ส่งผ่านโดยไดรฟ์แกน Z นั้นต่ำมาก (โดยทั่วไปน้อยกว่า 0.1 นิวตันเมตร) ดังนั้นจึงต้องการแรงขันเพียงเล็กน้อยเท่านั้น
ปล่อยให้สกรูเคลื่อนที่ในแนวแกนได้ แกนเกลียวในเครื่องพิมพ์ 3 มิติส่วนใหญ่ไม่ได้ถูกจำกัดการเคลื่อนที่ในแนวแกนที่ปลายด้านมอเตอร์ แต่จะถูกจำกัดไว้ที่ด้านบนด้วยน็อตแกนเกลียว และที่ด้านล่างด้วยน้ำหนักของตัวมันเองเท่านั้น ตรวจสอบให้แน่ใจว่าข้อต่อแบบ Oldham ไม่ได้หนีบแกนเกลียวกับแบริ่งมอเตอร์ เว้นช่องว่างเล็กน้อยในแนวแกนระหว่างหน้าจานและหน้าดุมตามที่อธิบายไว้ในคู่มือการติดตั้ง
อย่าพยายามจัดตำแหน่งมอเตอร์ให้ตรงกับสกรู นี่คือประเด็นสำคัญ: ต่างจากข้อต่อแบบแข็งหรือแบบเกลียว ข้อต่อโอลด์แฮมไม่จำเป็นต้องเสียเวลาพยายามจัดตำแหน่งมอเตอร์ให้ตรงกับแกนสกรูนำอย่างแม่นยำ ข้อต่อโอลด์แฮมจะดูดซับความคลาดเคลื่อน เพียงแค่ติดตั้งมอเตอร์เข้ากับฐาน ใส่ข้อต่อ และความคลาดเคลื่อนก็จะถูกจัดการโดยอัตโนมัติ การเสียเวลาหลายชั่วโมงในการปรับแต่งมอเตอร์จึงเป็นเรื่องที่ไม่จำเป็นเมื่อใช้ข้อต่อโอลด์แฮม
คาดหวังการปรับปรุงอะไรได้บ้าง
ผู้ใช้งานที่อัปเกรดจากข้อต่อเกลียวแบบยืดหยุ่นไปเป็นข้อต่อโอลด์แฮมในไดรฟ์แกน Z ต่างรายงานถึงการปรับปรุงดังต่อไปนี้อย่างสม่ำเสมอ:
- การกำจัดหรือลดสิ่งผิดปกติที่เกิดจากแถบสี Z บนผนังพิมพ์อย่างเห็นได้ชัด
- เส้นแบ่งชั้นที่สม่ำเสมอยิ่งขึ้นตลอดความสูงของงานพิมพ์
- ลดความไวต่อการเปลี่ยนแปลงของกระแสไฟฟ้าของมอเตอร์และการตั้งค่าไมโครสเต็ปปิ้ง
- การทำงานของแกน Z เงียบยิ่งขึ้น โดยเฉพาะอย่างยิ่งที่ความเร็วในการลงต่ำที่ใช้ระหว่างการปรับระดับการพิมพ์
- ไม่จำเป็นต้องใช้ปลั๊กอินชดเชยการสั่นไหวในแกน Z ในเฟิร์มแวร์อีกต่อไป (Marlin, Klipper)
การปรับปรุงคุณภาพภาพนั้นเห็นได้ชัดเจนที่สุดในภาพพิมพ์ทรงสูงที่มีผนังแนวตั้งเรียบ เช่น แจกัน ทรงกระบอก และแบบจำลองทางสถาปัตยกรรม ซึ่งจะเห็นลวดลายเป็นแถบได้ง่ายที่สุด ส่วนบนพื้นผิวที่มีลวดลายหรือรายละเอียดเล็กๆ การปรับปรุงคุณภาพภาพนั้นมีอยู่จริง แต่ไม่ชัดเจนในทันที
บทสรุป
ข้อต่อแบบ Oldham เป็นโซลูชันที่ถูกต้องตามหลักวิศวกรรมสำหรับระบบขับเคลื่อนแกน Z ของเครื่องพิมพ์ 3 มิติ มันช่วยขจัดปัญหาการสั่นของแกน Z ตั้งแต่ต้นเหตุ โดยดูดซับการเยื้องศูนย์ด้านข้างระหว่างมอเตอร์และสกรูโดยไม่ต้องใช้แรงดีดกลับ ไม่ต้องอาศัยแรงบิด และไม่จำเป็นต้องมีการจัดตำแหน่งทางกลที่แม่นยำ สำหรับเครื่องพิมพ์ทุกเครื่องที่ให้ความสำคัญกับคุณภาพของพื้นผิว โดยเฉพาะอย่างยิ่งเครื่องพิมพ์เรซินที่ทำงานที่ความละเอียดระดับไมครอน นี่คือหนึ่งในการอัพเกรดฮาร์ดแวร์ที่ได้ผลดีที่สุดอย่างหนึ่ง
เรียกดูเว็บไซต์ของเรา ข้อต่อ Oldham สำหรับงานเครื่องพิมพ์ 3 มิติ โดยมีขนาดรูเจาะ 5 มม. และ 8 มม. หรือ ติดต่อเรา เพื่อเป็นแนวทางสำหรับแพลตฟอร์มเครื่องพิมพ์เฉพาะของคุณ


